ελληνικά
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Trusted UPC Zero Point Positioning Series Manufacturer for High Precision Workholding
Ως βιομηχανικός προμηθευτής OEM & ODM της σειράς UPC Zero Point Positioning Series,JWGRIPεκτελεί δομική επανάληψη, μηχανική επικύρωση και μαζική κατασκευή για παλέτες ταιριασμένες με ρομπότ, μαγνητικές βάσεις εντοπισμού και μηχανικούς βραχίονες σύνδεσης. Αυτή η σουίτα υλικού εντοπισμού συμβατή με ρομπότ έχει σχεδιαστεί ειδικά για κατασκευαστές που σκοπεύουν να επεκτείνουν την ικανότητα χειρισμού ρομποτικού υλικού χωρίς να αναθεωρήσουν την υπάρχουσα βάση μηχανών CNC τους. Παράλληλα με αυτό το χαρτοφυλάκιο υλικού, μπορούν να επιτευχθούν συμβατά αποτελέσματα εργαλείων όταν συνδυάζονταιΣειρά Pallet Zero Pointκαι τη σειρά Zero Point Clamping Chuck, που σχηματίζουν υβριδικές ροές εργασιών χειροκίνητου-αυτόματου εντοπισμού σε ολόκληρο τον όροφο του καταστήματος. Όλες οι βασικές διαστάσεις ζευγαρώματος ακολουθούν αυστηρά ενοποιημένα πρότυπα διεπαφής για να εγγυώνται απρόσκοπτη διαλειτουργικότητα μεταξύ των σειρών.
Συμφόρηση εφαρμογής
Πολλά συμβατικά σετ υλικού μηδενικού σημείου έχουν αναπτυχθεί αποκλειστικά για χειροκίνητες εργασίες φόρτωσης και εκφόρτωσης. Όταν τα εργοστάσια προσθέτουν βραχίονες ρομπότ για μη επανδρωμένη παραγωγή, αντιμετωπίζουν γρήγορα πρακτικά εμπόδια. Οι τυπικές παλέτες δεν διαθέτουν ειδικά χαρακτηριστικά μηχανικής λαβής, τα συνηθισμένα τσοκ δεν μπορούν να λάβουν σταθερά τις παλέτες που παραδίδονται από ρομπότ και οι χειριστές αντιμετωπίζουν επιπλέον εργασίες τροποποίησης για να κάνουν το παλιό υλικό να ταιριάζει σε ρομποτικούς σταθμούς.
Τι γίνεται αν θέλετε να κάνετε εναλλαγή μεταξύ χειροκίνητης λειτουργίας και ρομποτικού χειρισμού στον ίδιο σταθμό μηχανών; Πολλές πρώιμες λύσεις αυτοματισμού αναγκάζουν τα συνεργεία να επιλέγουν μόνιμα μία λειτουργία. Είτε λειτουργείτε πλήρως αυτόματα και χάνετε τη γρήγορη χειροκίνητη παρέμβαση, είτε επιμένετε στη χειροκίνητη φόρτωση και εγκαταλείπετε τη δυνατότητα παραγωγής φωτισμού.
Πώς αποφεύγετε την δαπανηρή αντικατάσταση υλικού πλήρους κλίμακας κατά την εκ των υστέρων τοποθέτηση ρομπότ σε υπάρχοντα μηχανήματα; Η πλήρης αντικατάσταση όλων των παλετών και των τσοκ δημιουργεί μεγάλη σπατάλη κεφαλαίου. Πολλοί διαχειριστές παραγωγής αναζητούν αρθρωτό πρόσθετο υλικό που μπορεί να συνυπάρχει με την τρέχουσα υποδομή μηδενικού σημείου. Εκεί ακριβώς είναι που αυτή η σειρά προσφέρει απτή πρακτική αξία
Αρθρωτά εξαρτήματα εργαλείων
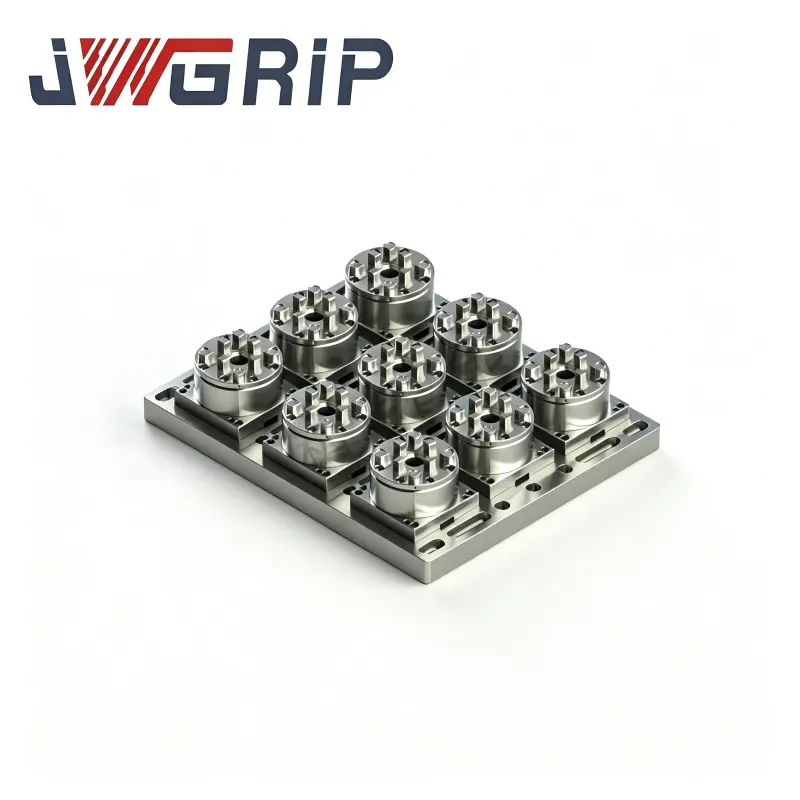
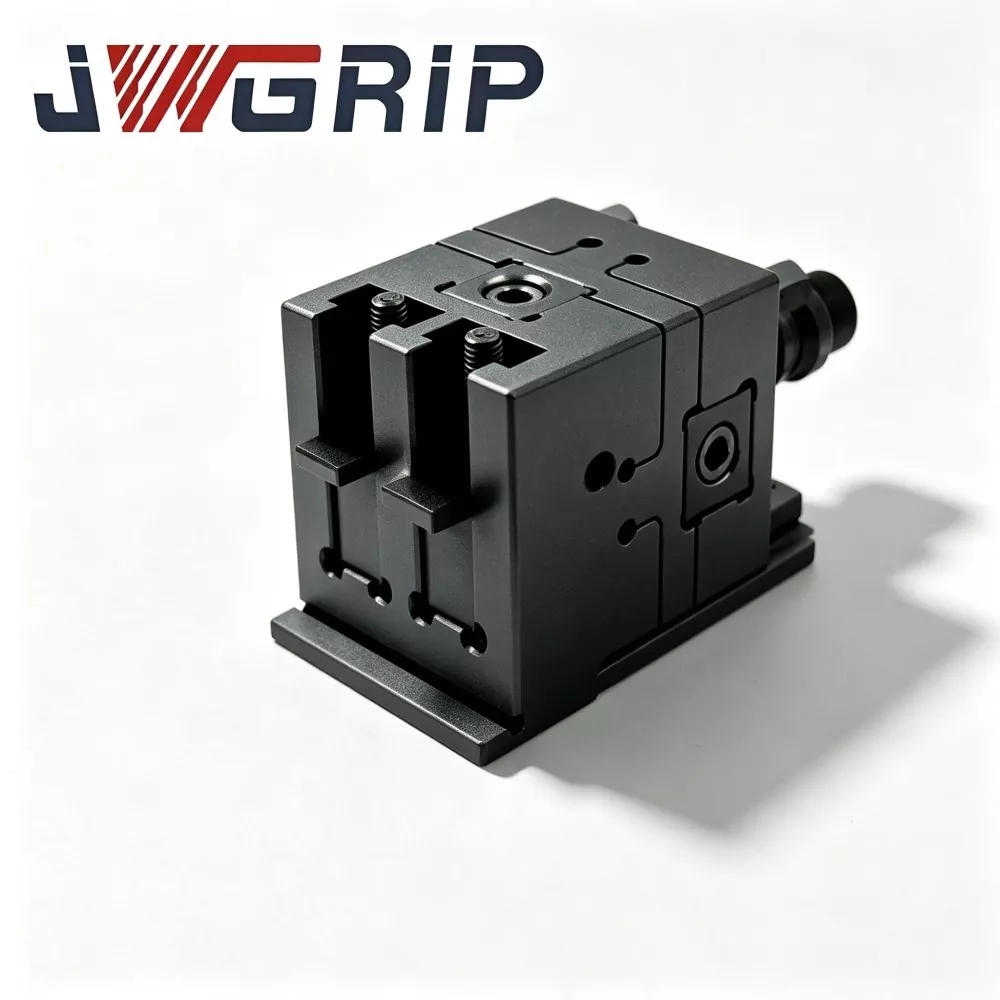
UPC Zero Point Pallet with Power Chuck: Αυτή η ενσωματωμένη μονάδα παλετών ενσωματώνει ενσωματωμένα ισχυρά εξαρτήματα σύσφιξης. Σχεδιασμένο για άμεση σύλληψη και τοποθέτηση ρομπότ, αφαιρεί επιπλέον ενδιάμεσους προσαρμογείς. Μπορεί να παραδοθεί απευθείας με μηχανικούς βραχίονες και να κλειδωθεί στη θέση του χωρίς ανθρώπινη επαφή, κατάλληλο για συνεχή επεξεργασία εξαρτημάτων παρτίδας υπό συνθήκες χωρίς επιτήρηση.
UPC Magnetic Zero Point Pallet: Υιοθετεί μαγνητική υποβοηθούμενη λογική εντοπισμού διαφορετική από τα αμιγώς μηχανικά σχήματα κλειδώματος. Η μαγνητική προτοποθέτηση συγκρατεί την παλέτα στη θέση της πριν τεθεί σε ισχύ το επίσημο μηχανικό κλείδωμα. Αυτή η λειτουργία προ-τοποθέτησης αποτρέπει αποτελεσματικά την ολίσθηση ή τη μετατόπιση της παλέτας κατά την κίνηση του ρομπότ υψηλής ταχύτητας και τις ενέργειες γρήγορης μεταφοράς. Έχει αξιοσημείωτη απόδοση για τεμάχια λεπτού τοιχώματος και ελαφριά συγκροτήματα εξαρτημάτων.
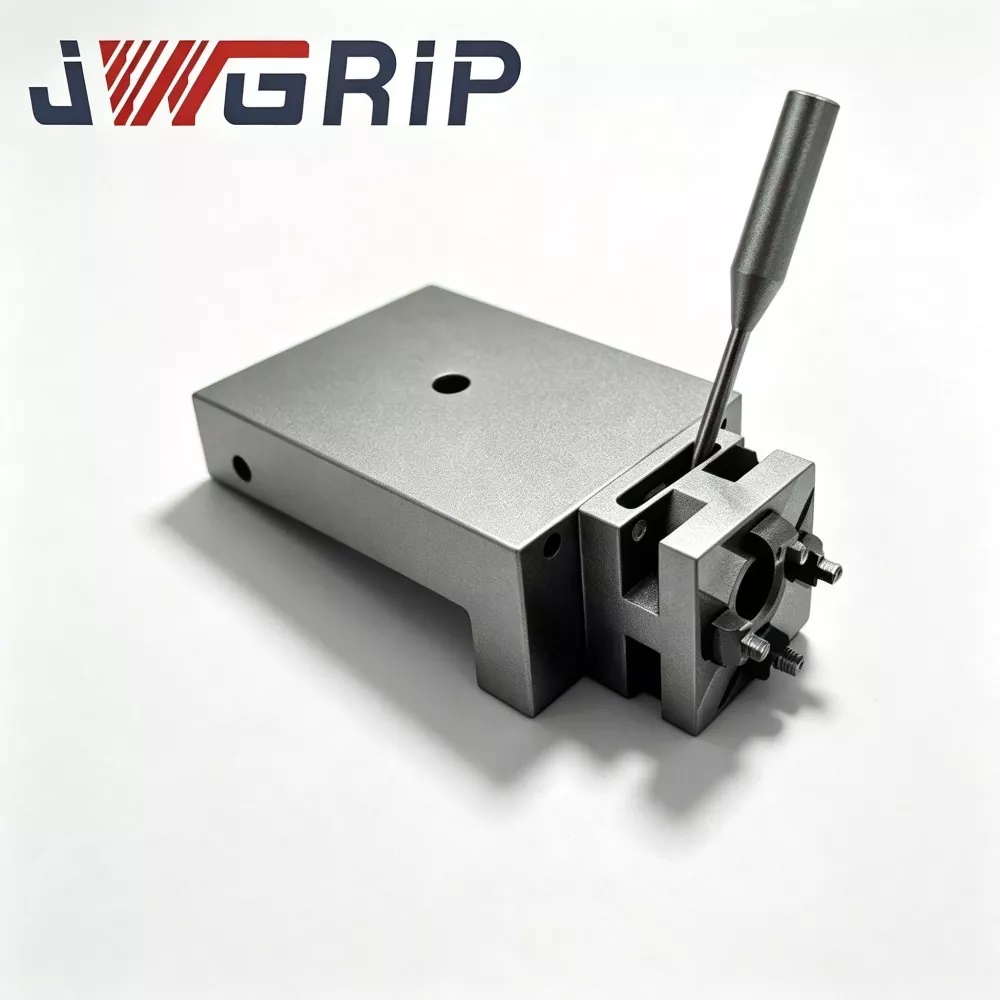
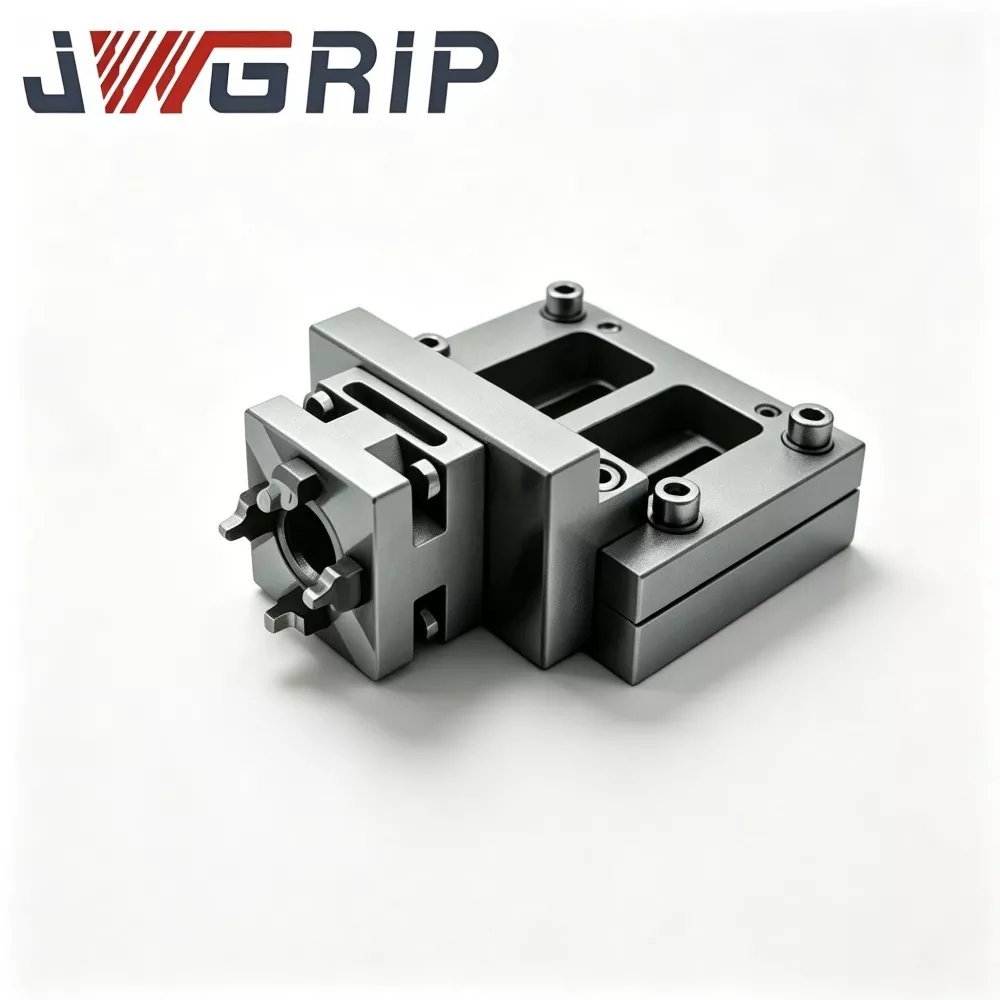
Βραχίονας σύνδεσης UPC για αλλαγή εργαλείου γρήγορης αλλαγής ρομπότ: Αυτός ο βραχίονας σύνδεσης που χρησιμεύει ως μηχανικό άκρο εκτέλεσης τοποθετημένο σε φλάντζες ρομπότ, αναλαμβάνει ενέργειες αρπαγής, ανύψωσης και μεταφοράς για παλέτες στόχων. Οι δομικές του διαστάσεις ταιριάζουν επακριβώς με το εξωτερικό προφίλ των παλετών της σειράς UPC, αποφεύγοντας τους κινδύνους από λάθος αρπάγη και πτώση κατά τη διάρκεια ρομποτικών κύκλων υψηλής ταχύτητας.
Τμήματα κεντραρίσματος UPC για σύστημα τσοκ μηδενικού σημείου: Αυτά τα τμήματα κεντραρίσματος λειτουργούν ως εναλλάξιμα βοηθητικά στοιχεία τοποθέτησης. Ρυθμίζουν με ακρίβεια την ανοχή δεδομένων όταν οι παλέτες και τα τσοκ από την πλευρά της μηχανής διασυνδέονται, αντισταθμίζοντας μικρές αποκλίσεις συναρμολόγησης που δημιουργούνται κατά τη μακροχρόνια λειτουργία του συνεργείου. Παρατείνουν τη ωφέλιμη διάρκεια ζωής ολόκληρου του σετ εντοπισμού.
Προετοιμασίες & Κανόνες για Εναλλαγή Λειτουργίας Υβριδικής Φόρτωσης
Ποιες προετοιμασίες πρέπει να ολοκληρωθούν για τη μεταγωγή μεικτού τρόπου λειτουργίας;
Διατηρήστε ενοποιημένα πρότυπα δεδομένων τόσο για τις παλέτες UPC που εξυπηρετούνται από ρομπότ όσο και για τις χειροκίνητες παλέτες που προέρχονται από τη σειρά παλετών Zero Point. Οι πανομοιότυπες προδιαγραφές έλξης-μπουλονιού εγγυώνται φυσική εναλλαξιμότητα στο ίδιο τσοκ από την πλευρά της μηχανής.
Ποιοι κανόνες λειτουργίας χρειάζονται προσοχή κατά την εναλλαγή λειτουργίας;
Κατά τη μετάβαση από τη ρομποτική παραγωγή στη χειροκίνητη ρύθμιση, οι χειριστές δεν χρειάζεται να αποσυναρμολογήσουν ή να τροποποιήσουν το τσοκ από την πλευρά της μηχανής. Αντικαθιστούν μόνο τις παλέτες ρομπότ της σειράς UPC με συνηθισμένες παλέτες που φορτώνονται με το χέρι. Δεν απαιτείται εκ νέου διερεύνηση ή επαναφορά δεδομένων.
Ποιους κρυφούς κινδύνους πρέπει να προσέχετε στις ροές εργασίας μεικτής λειτουργίας;
Δώστε προσοχή στα όρια βάρους του ρομπότ που πιάνει. Το συνολικό βάρος των τεμαχίων εργασίας και του εξαρτήματος δεν μπορεί να υπερβαίνει το ονομαστικό φορτίο του βραχίονα σύνδεσης μεντεσέδων UPC for Robot Quick Change Tool Changer. Η υπερφόρτωση θα προκαλέσει μετατόπιση θέσης και μηχανική παραμόρφωση.
Αξιολόγηση Απόδοσης
Ακρίβεια μεταφοράς ρομποτικής επανάληψης: Δεν είναι απλώς η στατική ακρίβεια τοποθέτησης μετά το κλείδωμα. Πρέπει επίσης να εξετάσετε την απόκλιση θέσης που δημιουργείται σε όλη τη διαδικασία αρπαγής, ανύψωσης, μετακίνησης και τοποθέτησης του ρομπότ. Μικρή απόκλιση κατά τη μεταφορά θα επεκταθεί σε προφανή σφάλματα διαστάσεων μετά από πολλαπλούς κύκλους επεξεργασίας.
Περιβαλλοντική προσαρμοστικότητα κατασκευών με μαγνητική βοήθεια: Για εργαστήρια γεμάτα με τσιπς κοπής με βάση το σίδερο, τα μοντέλα παλετών μαγνητικού τύπου χρειάζονται αποτελεσματικά σχέδια απώθησης τσιπ για να αποτρέψουν τα υπολείμματα σιδήρου να προσκολληθούν σε μαγνητικές επιφάνειες και να καταστρέψουν την επιπεδότητα του εντοπισμού.
Απόδοση μηχανικής κατασκευής κατά της πρόσκρουσης: Οι ενέργειες τοποθέτησης με τα χέρια ρομπότ επιφέρουν ορισμένες επιπτώσεις στην επαφή. Η δομική αντοχή του υλικού πρέπει να απορροφά συχνές επαναλαμβανόμενες κρούσεις χωρίς μόνιμη παραμόρφωση των επιφανειών αναφοράς εντοπισμού.
Χαρακτηριστικά υλικού και χειροτεχνίας
Τα κύρια δομικά σώματα υιοθετούν υψηλής αντοχής σβησμένο κράμα χάλυβα. Οι επιφάνειες επαφής εντοπισμού κλειδιών περνούν από διαδικασίες λείανσης ακριβείας πολλαπλών βημάτων. Τα συγκροτήματα παλετών μαγνητικού τύπου περνούν επαναλαμβανόμενες δοκιμές γήρανσης εξασθένησης μαγνητικής δύναμης, για να διασφαλίσουν ότι η ικανότητα μαγνητικής προτοποθέτησης παραμένει σταθερή μετά από χιλιάδες κύκλους εργασίας.
Όλα τα εξαρτήματα της σειράς UPC Zero Point Positioning διατηρούν συμβατότητα διεπαφής με τη σειρά Zero Point Clamping Chuck. Τα εργοστάσια δεν χρειάζεται να απορρίψουν τα υπάρχοντα τσοκ από την πλευρά της μηχανής όταν εισάγουν παλέτες με δυνατότητα ρομπότ. Τα υπάρχοντα στοιχεία υλικού μπορούν να συνεχίσουν να λειτουργούν στη νέα αυτοματοποιημένη διάταξη παραγωγής.
Η μη τυπική υποστήριξη τροποποίησης καλύπτει τις διαστάσεις αυλάκωσης, τη ρύθμιση της έντασης της μαγνητικής δύναμης και τα μεγέθη φλάντζας στήριξης βραχίονα σύνδεσης, προσαρμοσμένα σε διάφορα βασικά πρότυπα φλάντζας μάρκας ρομπότ στην αγορά.
Καθημερινή Συντήρηση
Το υλικό εντοπισμού προσανατολισμένο σε ρομπότ δεν θα προσφέρει πλήρη απόδοση μόνο με απλή εγκατάσταση. Η καθημερινή διαχείριση πρέπει να συνδυάζει συντονισμό παραμέτρων κίνησης ρομπότ, τακτικό καθαρισμό τσιπς σε μαγνητικές επιφάνειες και περιοδική επιθεώρηση του διακεκομμένου συνδέσμου-βραχίονα. Ακόμη και το αρθρωτό υλικό υψηλής ποιότητας θα δημιουργήσει κρυφούς κινδύνους εάν παραληφθούν τα βήματα τακτικής συντήρησης. Πολλές περιπτώσεις υπο-απόδοσης έργων αυτοματισμού προέρχονται από παραμελημένη καθημερινή επιθεώρηση και όχι από ελαττώματα του ίδιου του υλικού.

- View as
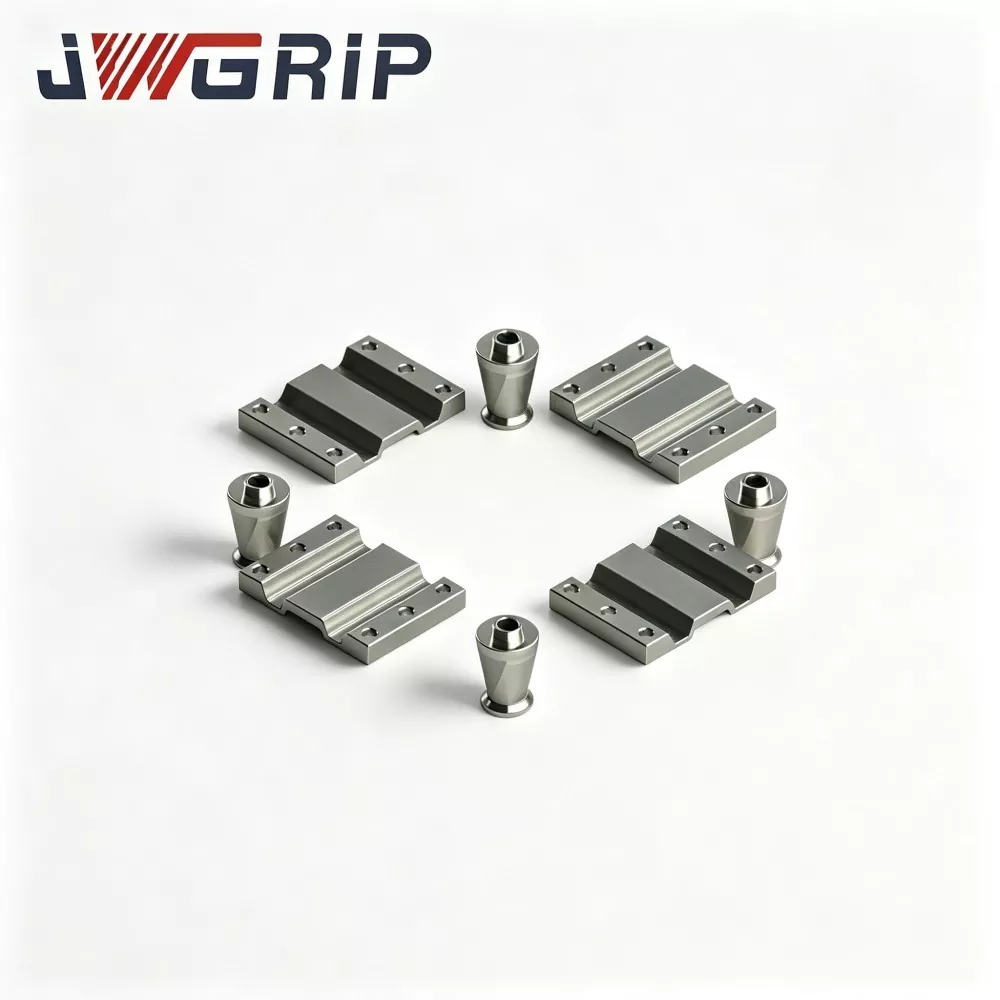
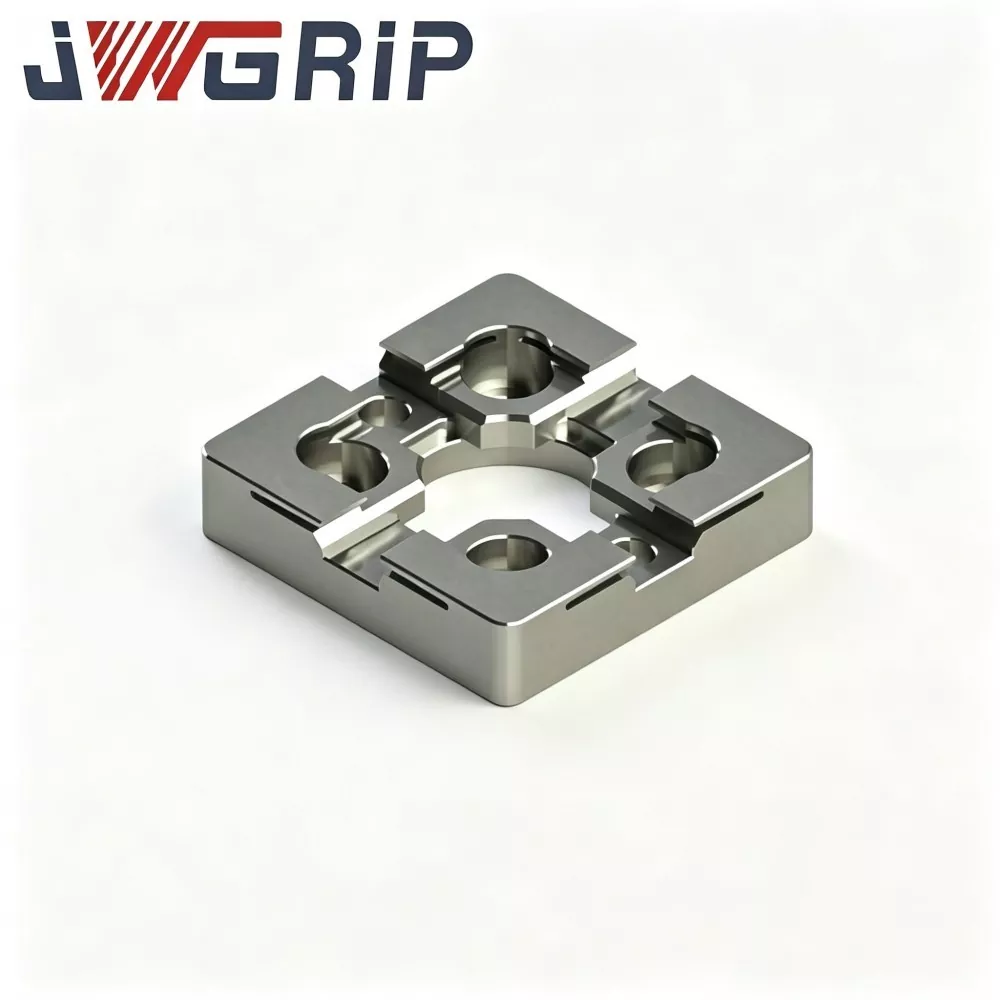
Κεντράροντας τμήματα UPC για σύστημα σύσφιξης μηδενικού σημείου
Η JWGRIP είναι ο επαγγελματίας κατασκευαστής και προμηθευτής προσαρμοσμένων τμημάτων κεντραρίσματος UPC για σύστημα σύσφιξης μηδενικού σημείου στην Κίνα, με τις τυπικές προδιαγραφές πλήρως σε απόθεμα. Ως βασικά αξεσουάρ υποστήριξης επαγγελματικά σχεδιασμένα για συστήματα τσοκ μηδενικού σημείου UPC, αυτά τα τμήματα κεντραρίσματος χρησιμεύουν ως εξαρτήματα αντιστοίχισης πυρήνων και συντήρησης για μονάδες σύσφιξης μηδενικού σημείου. Υιοθετώντας υλικά από κράμα χάλυβα υψηλής σκληρότητας και τυποποιημένη τεχνολογία επεξεργασίας ακριβείας, μπορούν να προσαρμοστούν απευθείας σε όλα τα τυποποιημένα τσοκ μηδενικού σημείου UPC χωρίς επιπλέον βοηθητικά εξαρτήματα, υποστηρίζοντας τυποποιημένη συναρμολόγηση και προσαρμοσμένη τροποποίηση για την κάλυψη διαφορετικών απαιτήσεων αντιστοίχισης εξαρτημάτων και αναβάθμισης εξοπλισμού.
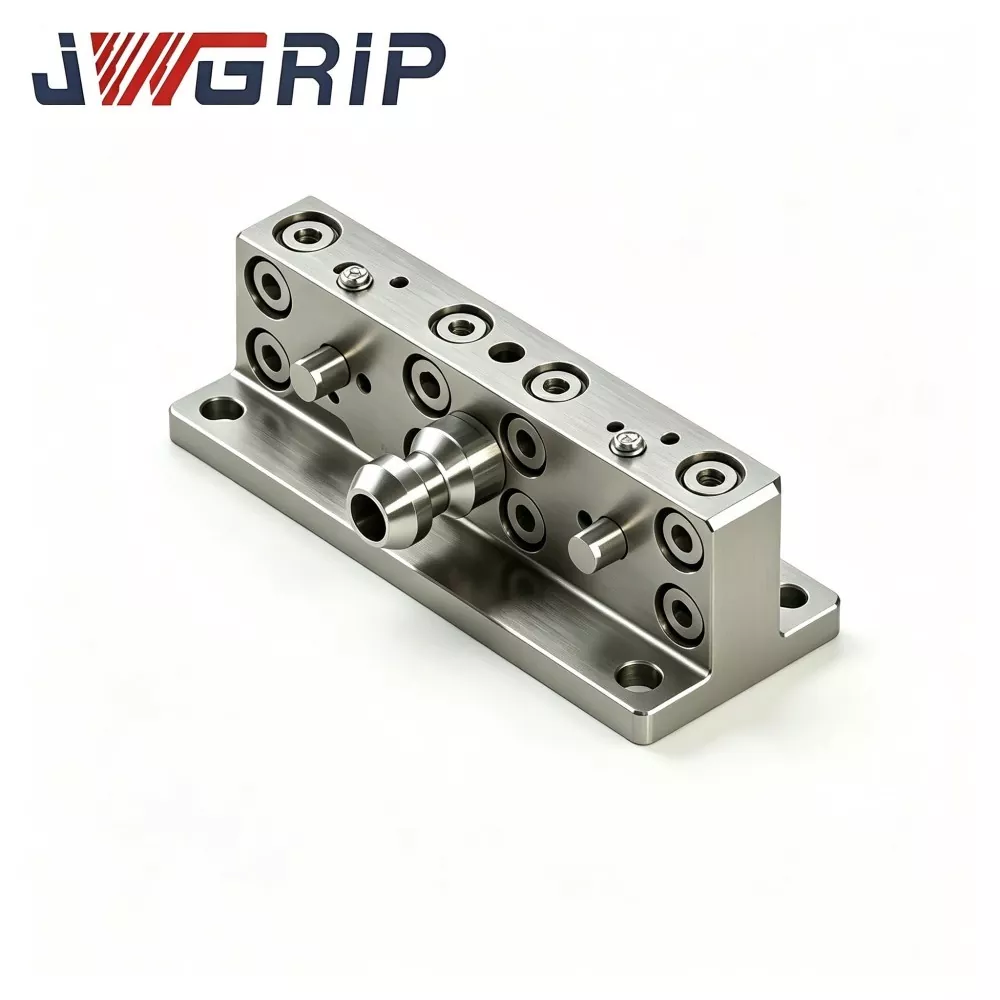
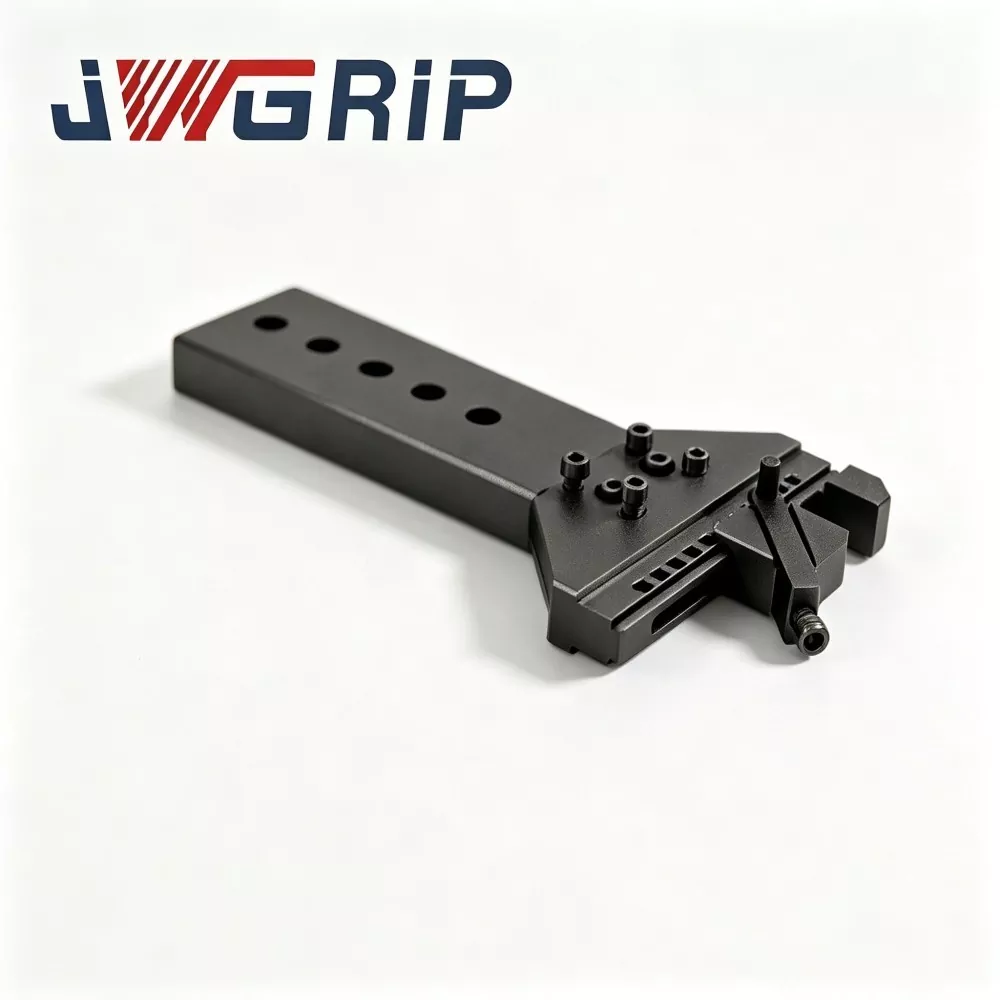
Βραχίονας σύνδεσης μεντεσέδων UPC για εναλλάκτη εργαλείων γρήγορης αλλαγής ρομπότ
Η JWGRIP είναι επαγγελματίας OEM εξαγωγέας του βραχίονα σύνδεσης μεντεσέ UPC για ρομποτικό εργαλείο αλλαγής γρήγορης αλλαγής στην Κίνα. Είναι ένα βασικό δομικό στοιχείο σύνδεσης ειδικά σχεδιασμένο για αυτόματη εναλλαγή εξαρτημάτων ρομπότ και μη επανδρωμένα εύκαμπτα κύτταρα CNC. Αυτός ο βελτιστοποιημένος βραχίονας σύνδεσης μεντεσέ, που χρησιμεύει ως βασικό μέσο μετάδοσης δύναμης μεταξύ του τελικού τελεστή ρομπότ και των σετ παλετών μηδενικού σημείου UPC, πραγματοποιεί μηχανικό κλείδωμα και ξεκλείδωμα παλετών μηδενικού σημείου καθαρά μέσω της κίνησης του άξονα του ρομπότ, εξαλείφοντας την ανάγκη για πρόσθετες πνευματικές και υδραυλικές βοηθητικές συσκευές οδήγησης.
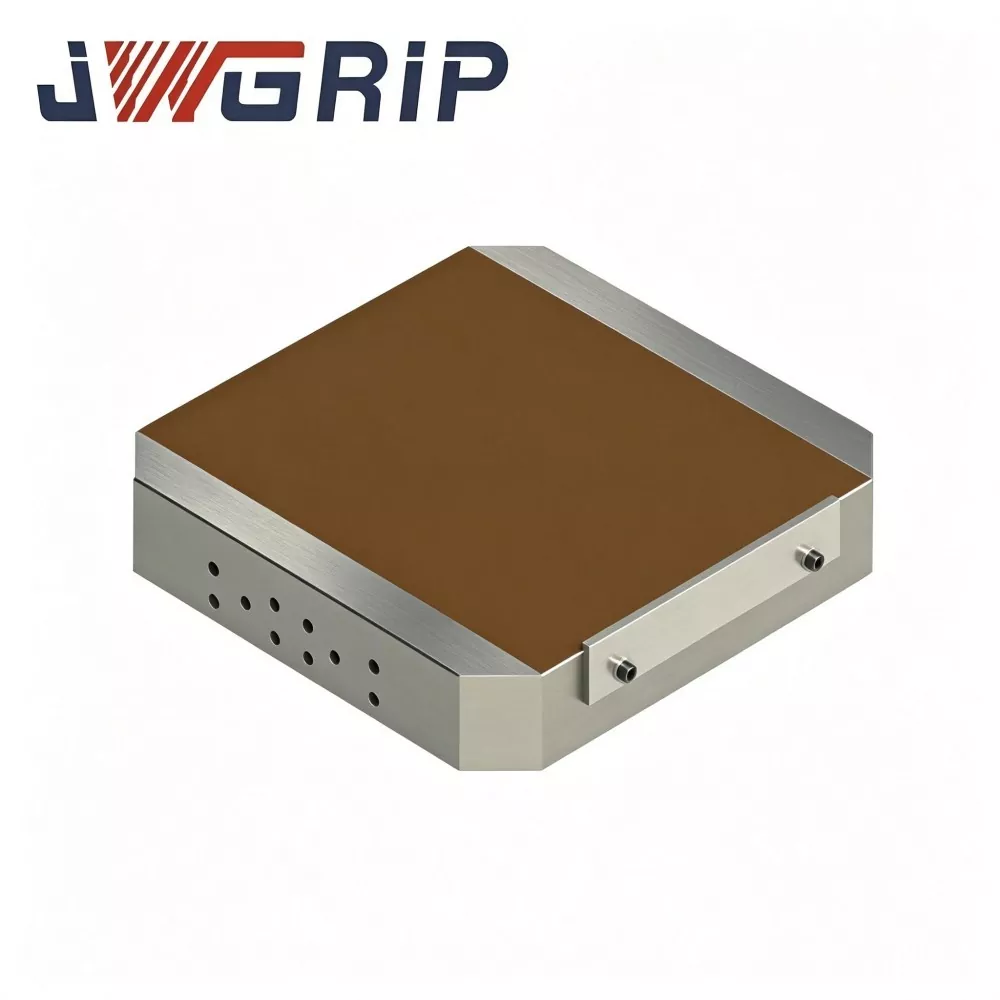
Παλέτα UPC Magnetic Zero Point
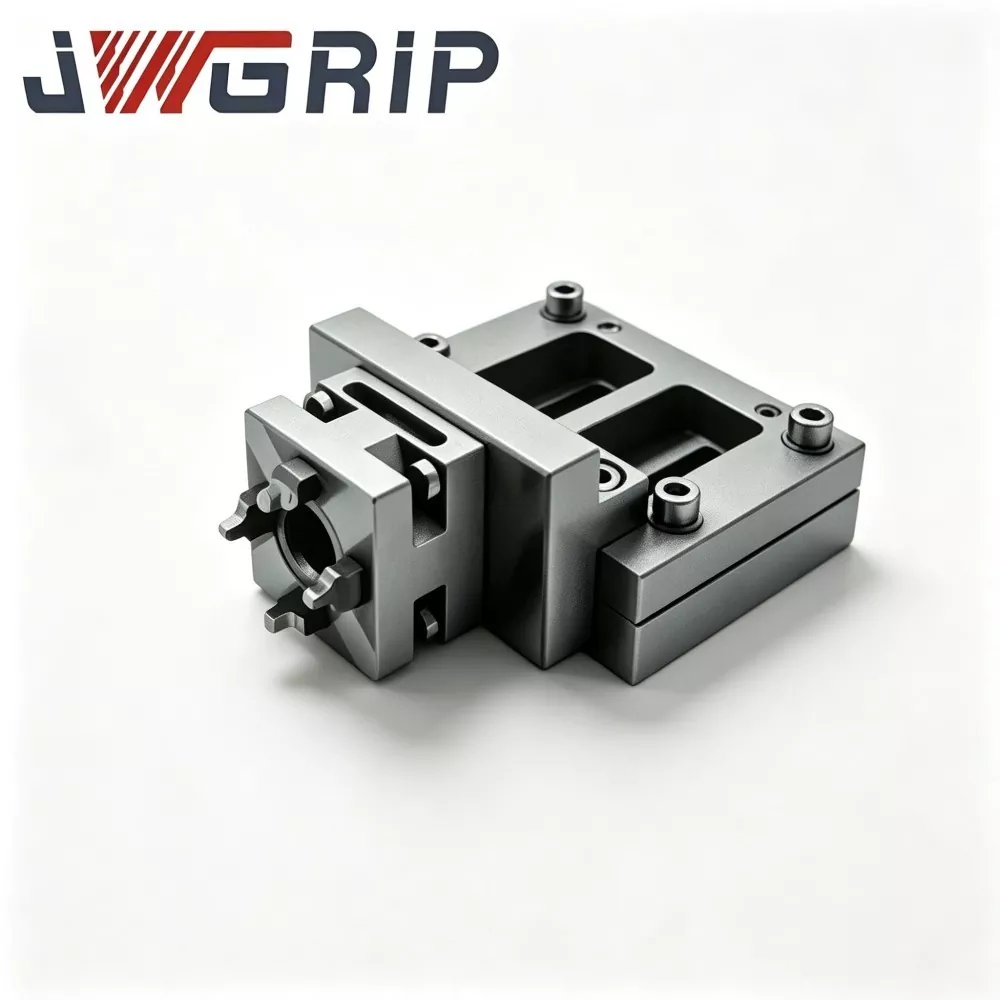
Η JWGRIP είναι επαγγελματίας εξαγωγέας και χονδρέμπορος απευθείας από το εργοστάσιο στην Κίνα, προμηθεύοντας παλέτα UPC Magnetic Zero Point και παρέχοντας προσαρμοσμένες λύσεις σύσφιξης υψηλής απόδοσης για εργαστήρια φρέζας, λείανσης και EDM CNC. Αυτή η ενσωματωμένη μονάδα παλετών συνδυάζει την τυπική κατασκευή ταχείας αλλαγής θέσης μηδενικού σημείου UPC με ένα τσοκ μόνιμου μαγνήτη υψηλής απόδοσης, σπάζοντας τα φυσικά όρια των παραδοσιακών μηχανικών σιαγόνων σύσφιξης.
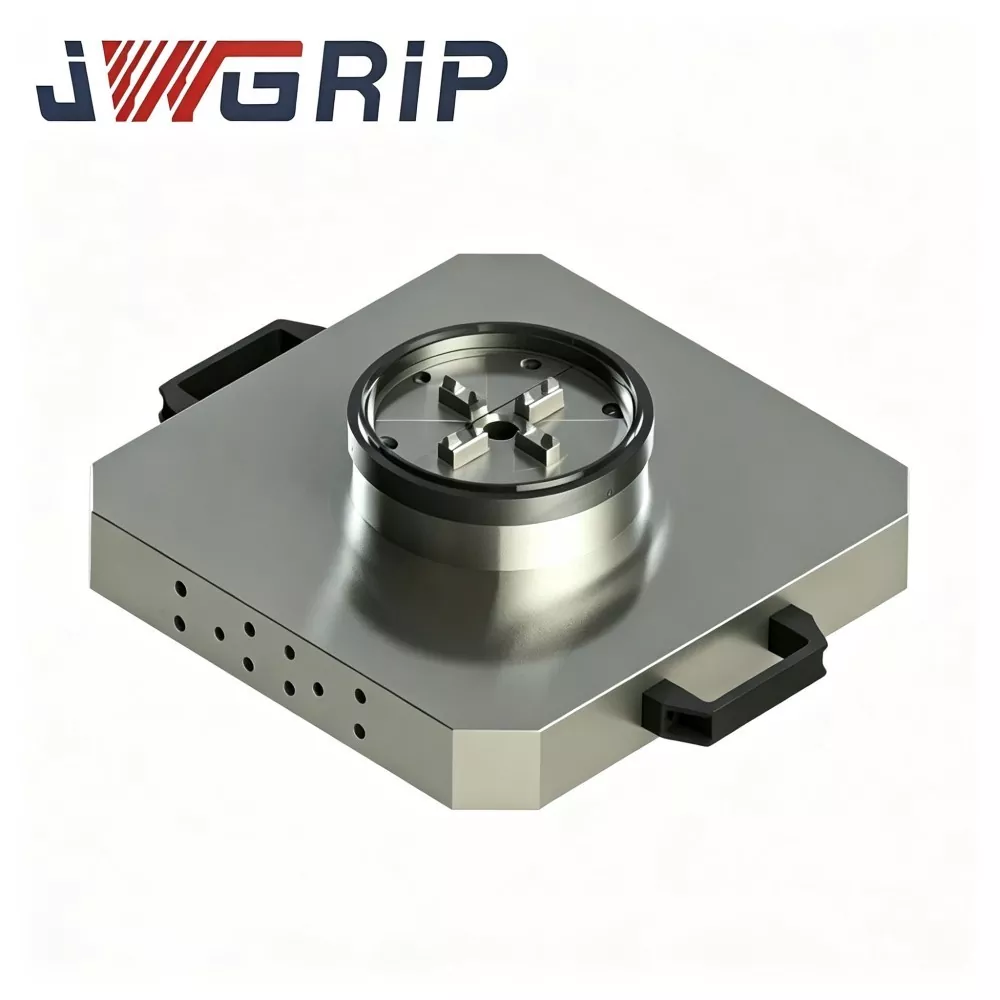
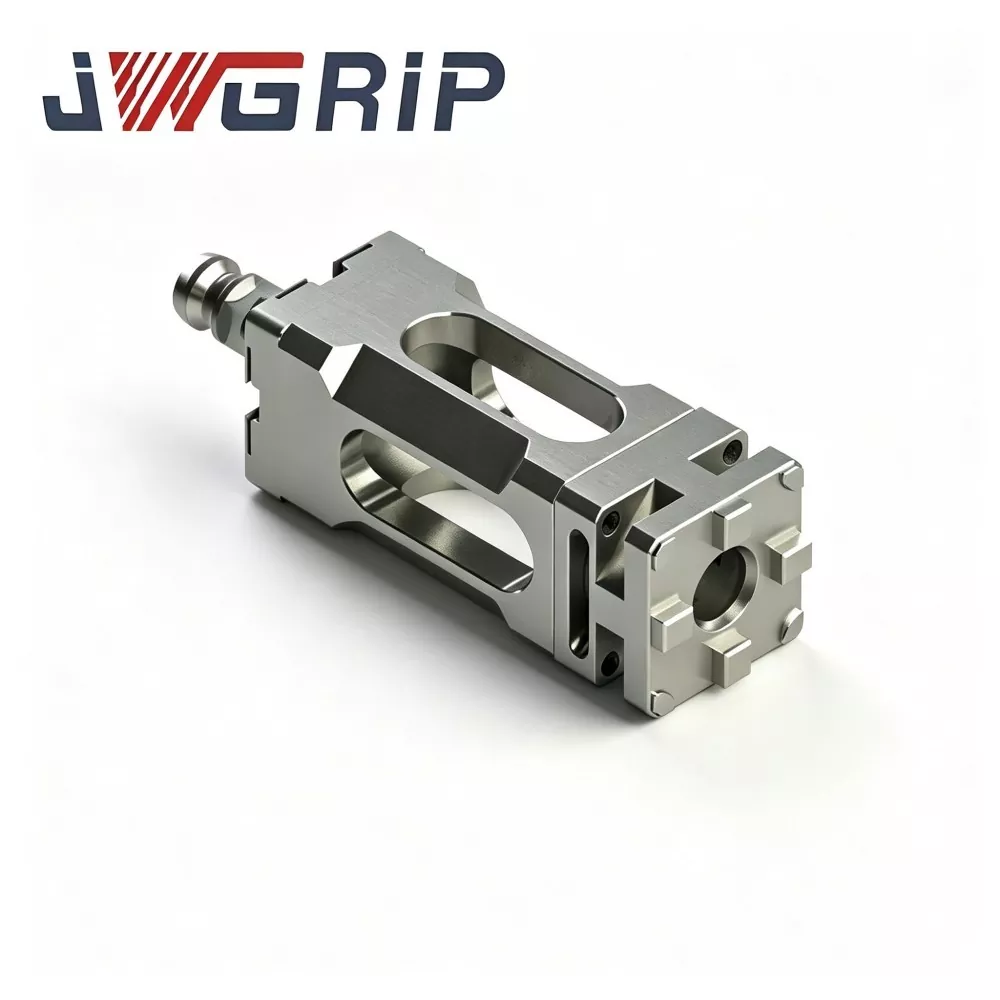
Παλέτα UPC Zero Point με τσοκ ισχύος
Η JWGRIP είναι ο κατασκευαστής και προμηθευτής της επαγγελματικής παλέτας μηδενικού σημείου UPC με τσοκ ισχύος στην Κίνα. Είναι ένα ενσωματωμένο εξάρτημα σύσφιξης υψηλής ακρίβειας ειδικά κατασκευασμένο για σύγχρονες σύνθετες μηχανές τόρνευσης και κάθετα κέντρα κατεργασίας. Αυτό το προϊόν ενσωματώνει καινοτόμα τον μηχανισμό κλειδώματος μηδενικού σημείου του προτύπου UPC και το τσοκ ισχύος σε μια μονολιθική δομή παλετών, εξαλείφοντας την ανάγκη για ξεχωριστή προμήθεια και επιτόπου συναρμολόγηση βάσης μηδενικού σημείου και ανεξάρτητων εξαρτημάτων τσοκ.
Η JWGRIP είναι επαγγελματίας Σειρά μηδενικής θέσης UPC κατασκευαστής και προμηθευτής στην Κίνα. Σας καλωσορίζουμε θερμά στη χονδρική πώληση προϊόντων υψηλής ποιότητας σε ανταγωνιστικές τιμές από το εργοστάσιό μας.
Συστάσεις ειδήσεων