ελληνικά
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

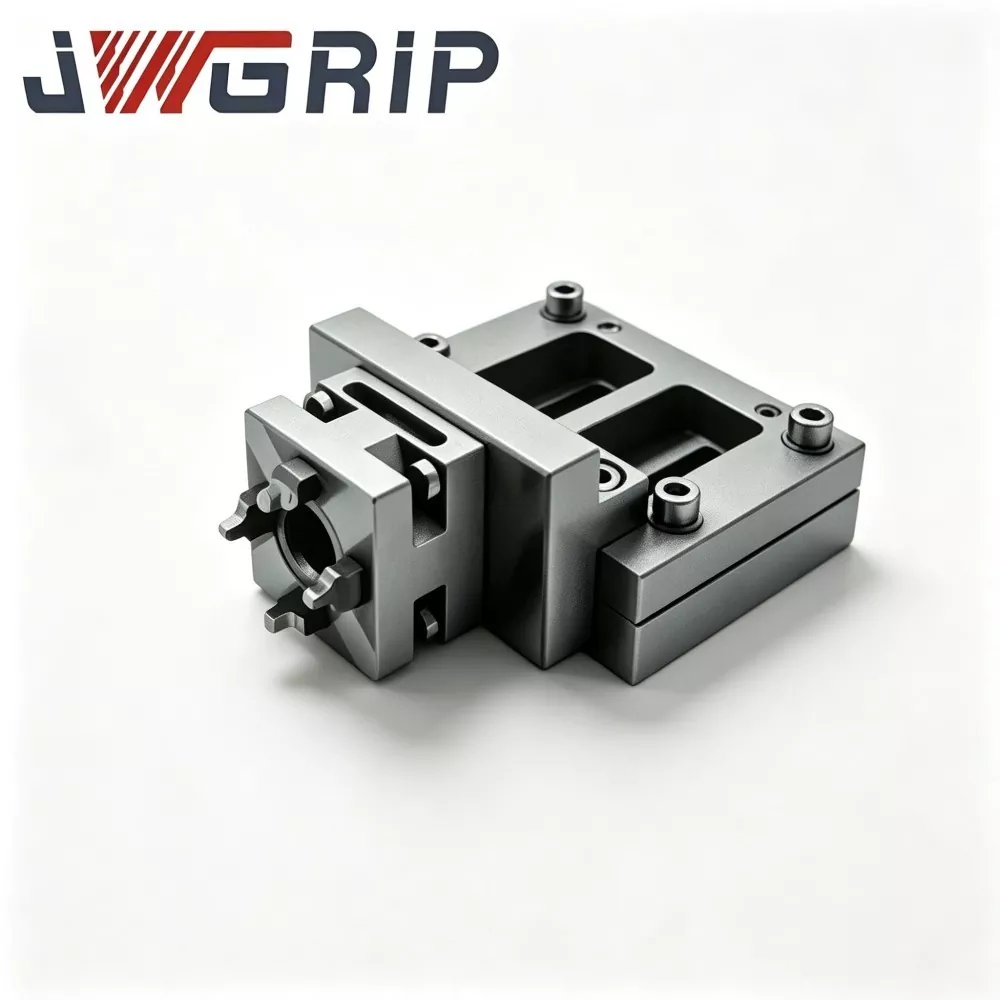
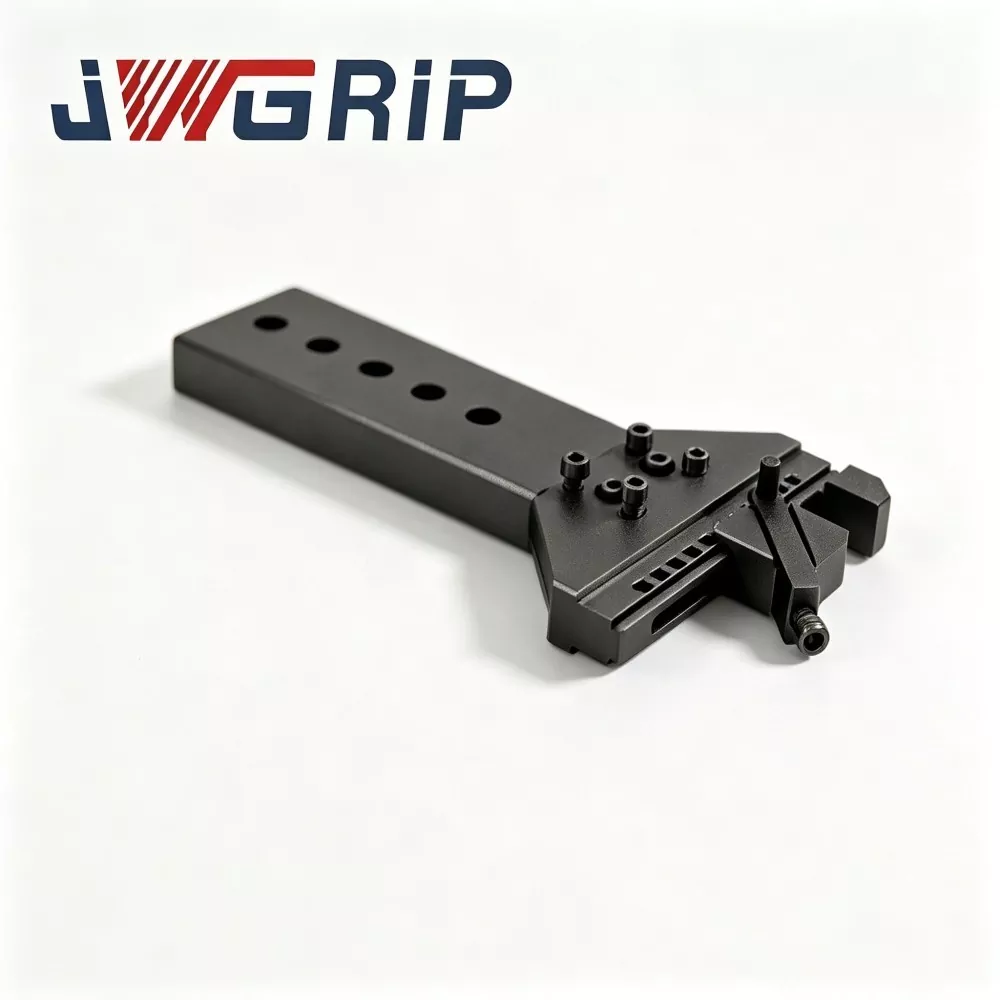
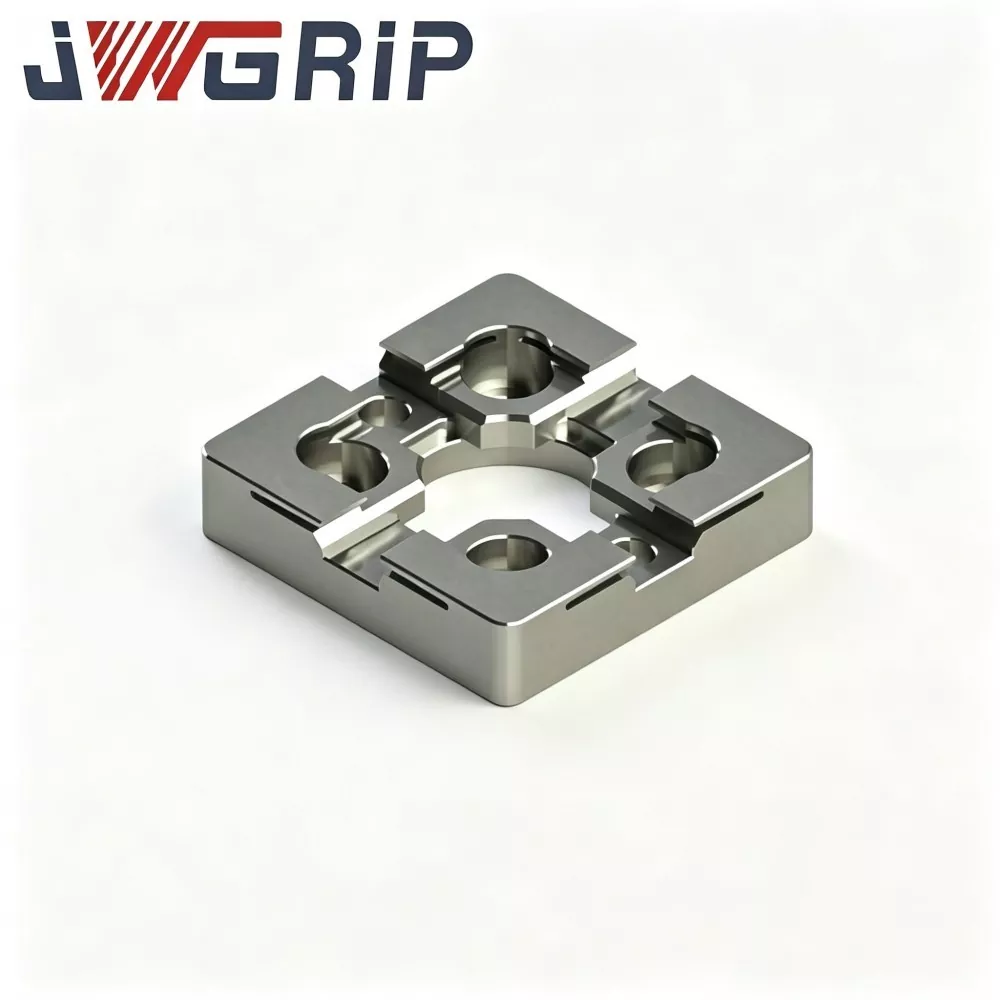
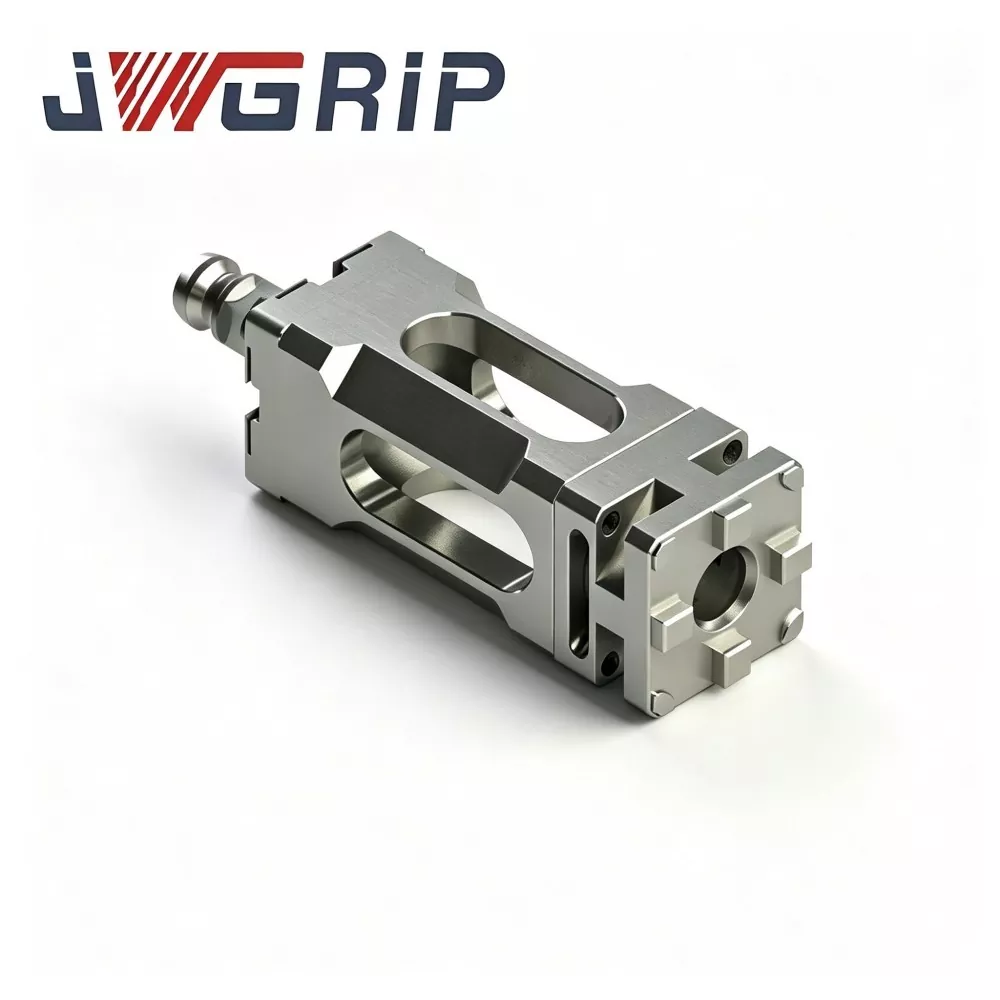
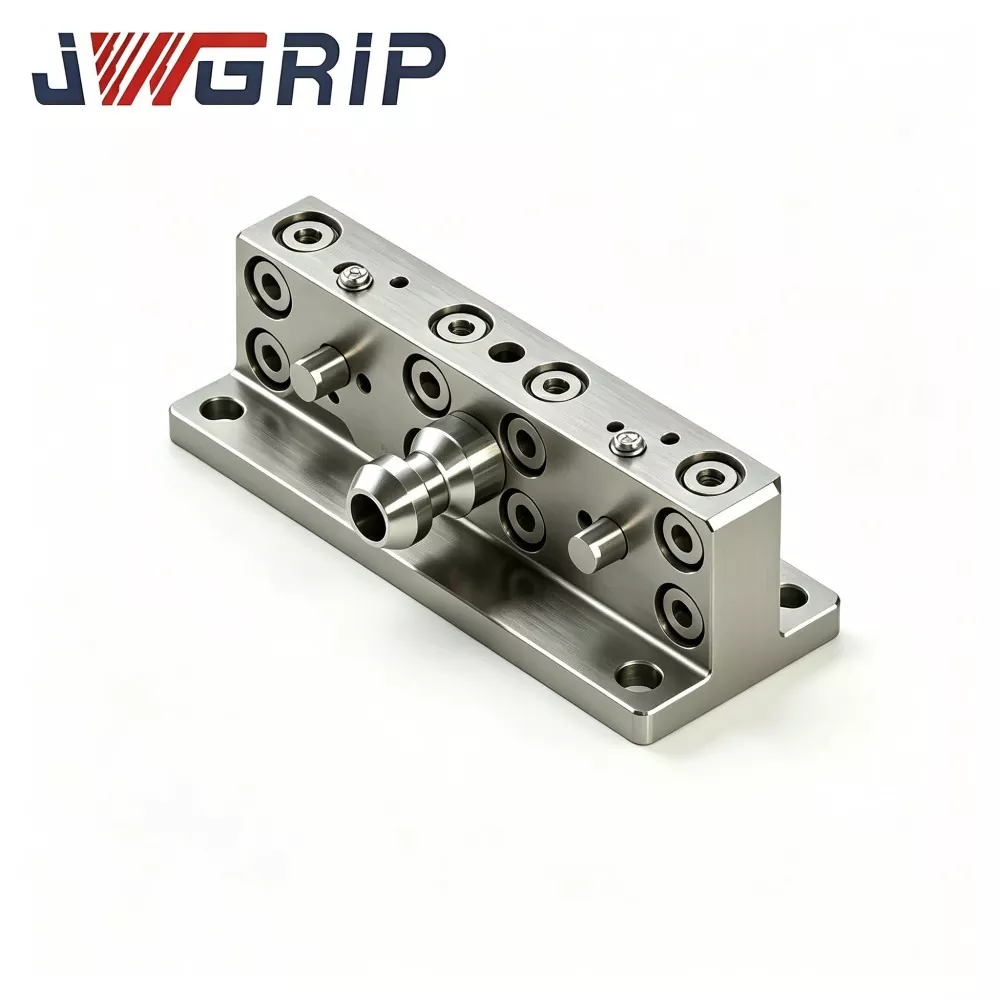
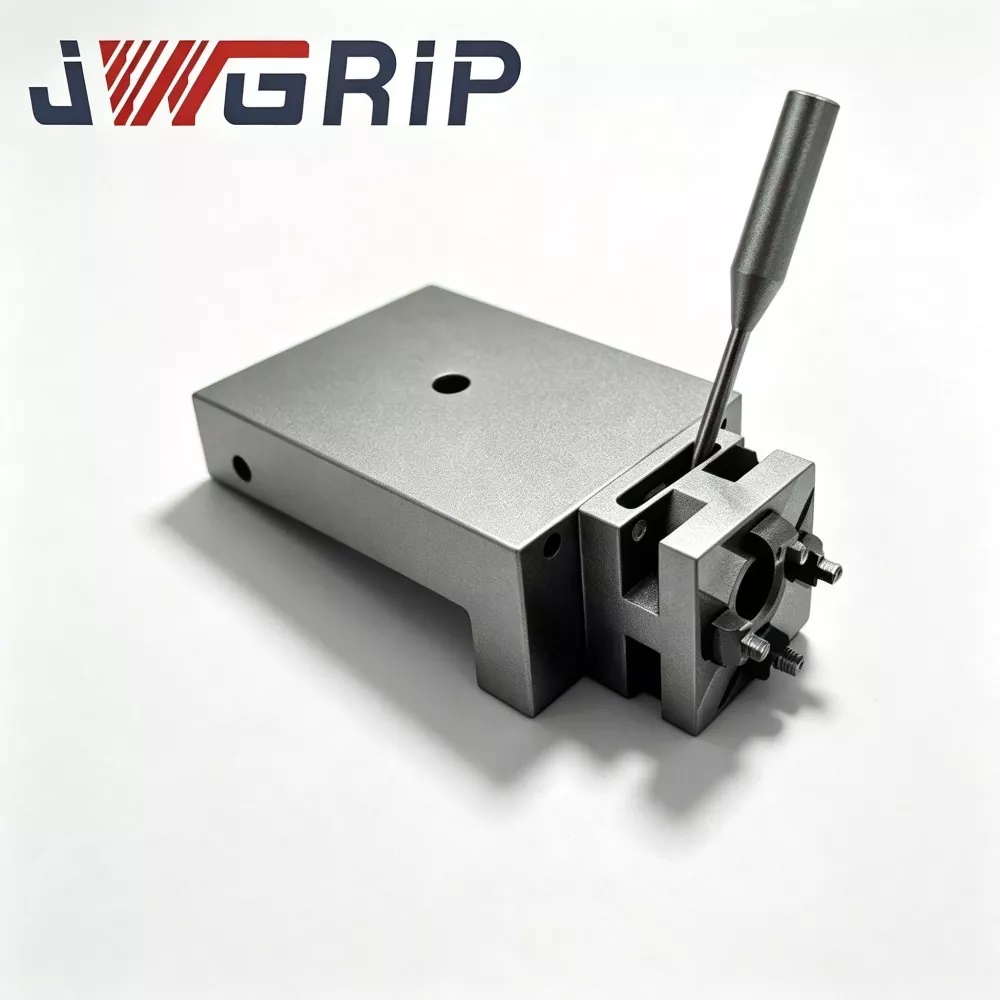
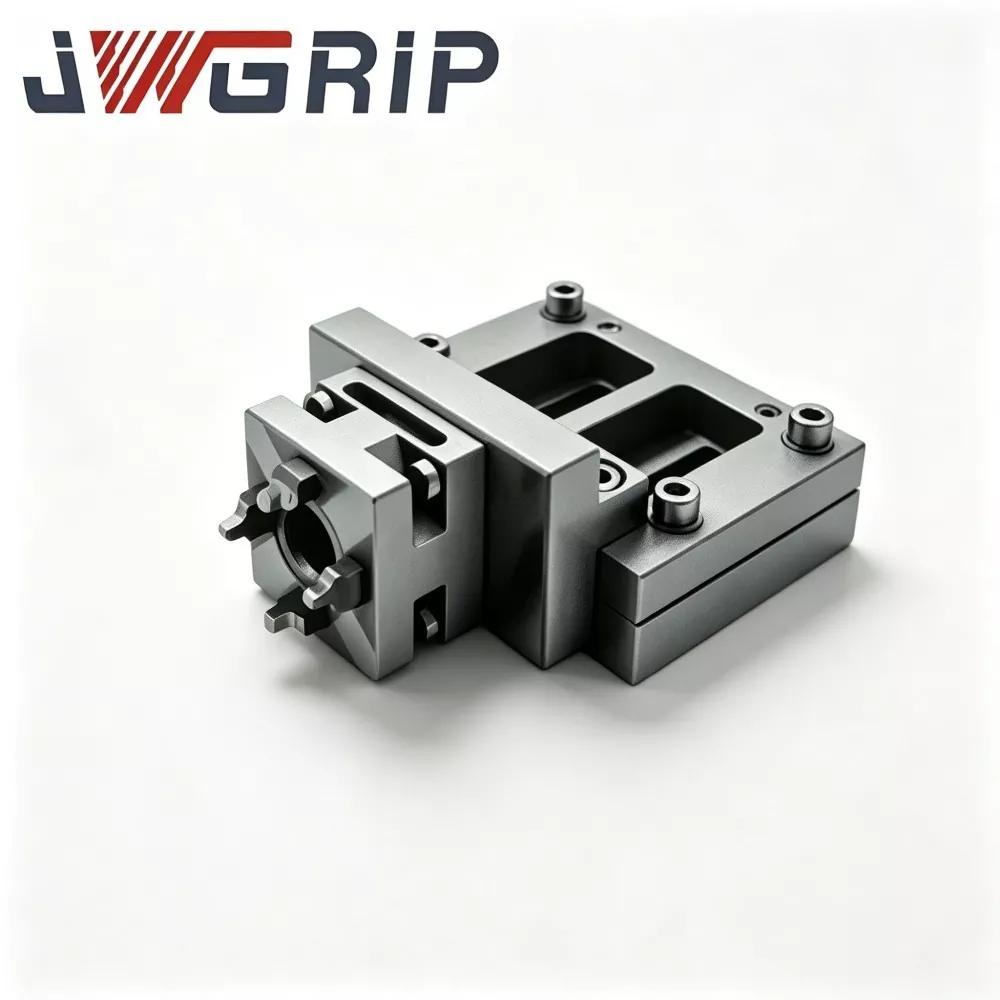
Βραχίονας σύνδεσης μεντεσέδων UPC για εναλλάκτη εργαλείων γρήγορης αλλαγής ρομπότ
Η JWGRIP είναι επαγγελματίας OEM εξαγωγέας του βραχίονα σύνδεσης μεντεσέ UPC για ρομποτικό εργαλείο αλλαγής γρήγορης αλλαγής στην Κίνα. Είναι ένα βασικό δομικό στοιχείο σύνδεσης ειδικά σχεδιασμένο για αυτόματη εναλλαγή εξαρτημάτων ρομπότ και μη επανδρωμένα εύκαμπτα κύτταρα CNC. Αυτός ο βελτιστοποιημένος βραχίονας σύνδεσης μεντεσέ, που χρησιμεύει ως βασικό μέσο μετάδοσης δύναμης μεταξύ του τελικού τελεστή ρομπότ και των σετ παλετών μηδενικού σημείου UPC, πραγματοποιεί μηχανικό κλείδωμα και ξεκλείδωμα παλετών μηδενικού σημείου καθαρά μέσω της κίνησης του άξονα του ρομπότ, εξαλείφοντας την ανάγκη για πρόσθετες πνευματικές και υδραυλικές βοηθητικές συσκευές οδήγησης.
Ο βραχίονας σύνδεσης μεντεσέδων UPC for Robot Quick Change Tool Changer υιοθετεί μια βελτιστοποιημένη μηχανική δομή μεντεσέδων υψηλής ακρίβειας, η οποία μετατρέπει τη γραμμική κίνηση του ρομπότ σε σταθερή και αξιόπιστη δράση σύσφιξης και ξεκλειδώματος παλέτας. Κατασκευασμένο από δομικό χάλυβα υψηλής αντοχής σε κράμα, το προϊόν υφίσταται αυστηρή επεξεργασία ανακούφισης από την πίεση μετά από σκληρή μηχανική κατεργασία για την εξάλειψη της εσωτερικής καταπόνησης επεξεργασίας και τη διασφάλιση μακροπρόθεσμης δομικής σταθερότητας.
Οι επιφάνειες των αρθρώσεων είναι φινιρισμένες με λείανση ακριβείας, επιτρέποντας την ομαλή κυκλική κίνηση σύνδεσης και εξαιρετική αντοχή στη φθορά. Εξοπλισμένος με λειτουργία αιωρούμενης αντιστάθμισης, ο βραχίονας σύνδεσης μπορεί να απορροφήσει μικροσκοπικά επαναλαμβανόμενα σφάλματα τοποθέτησης κατά τη σύνδεση του ρομπότ, αποφεύγοντας αποτελεσματικά το μπλοκάρισμα εξαρτημάτων και τη δομική βλάβη που προκαλείται από μικρή απόκλιση ευθυγράμμισης. Εφαρμόζεται ευρέως σε αυτοματοποιημένες κυψέλες παραγωγής CNC και εργαστήρια κατασκευής φωτιστικών, βελτιώνει σημαντικά τη σταθερότητα και τη συνέχεια των εργασιών ανταλλαγής μη επανδρωμένων παλετών μεγάλου κύκλου.
Παραδοσιακές λύσεις αλλαγής παλετών ρομπότ
1. Οι περισσότερες λύσεις βασίζονται σε εξωτερικούς κυλίνδρους αέρα ή σε υδραυλικούς ενεργοποιητές που είναι τοποθετημένοι σε φλάντζες ρομπότ για την ολοκλήρωση του κλειδώματος και του ξεκλειδώματος μηδενικού σημείου. Αυτό αυξάνει το βάρος στο τέλος του βραχίονα, απαιτεί επιπλέον διάταξη σωληνώσεων αερίου-υγρού και πολλαπλασιάζει τους κινδύνους διαρροής και αστοχίας.
2. Σε αυτοματοποιημένες κυψέλες παραγωγής υψηλής πυκνότητας, οι υπερβολικοί περιφερειακοί αγωγοί παρεμβαίνουν στις τροχιές κίνησης του ρομπότ και συρρικνώνουν τον αποτελεσματικό χώρο εργασίας.
3. Οι απλοί άκαμπτοι βραχίονες σύνδεσης δεν μπορούν να αντισταθμίσουν τις μικρές μετατοπίσεις θέσης κατά τη σύνδεση του ρομπότ. Μικρή κακή ευθυγράμμιση θέσης προκαλεί ανώμαλη καταπόνηση, μηχανικό μπλοκάρισμα, ακόμη και μόνιμη ζημιά στις δομές κλειδώματος παλετών μηδενικού σημείου, γεγονός που αυξάνει τον χρόνο διακοπής λειτουργίας του εξοπλισμού για την κατασκευή των φώτων.
Βασικά πλεονεκτήματα σχεδιασμού
· Κατασκευασμένο από δομικό χάλυβα κραμάτων υψηλής αντοχής και επεξεργασμένο με κατεργασία ανακούφισης από την πίεση μετά την ακατέργαστη μηχανική κατεργασία για την απομάκρυνση της εσωτερικής καταπόνησης που προκαλείται από την κοπή
· Οι επιφάνειες επαφής των αρθρώσεων περνούν από λείανση ακριβείας για να εγγυηθούν ομαλή κυκλική κίνηση σύνδεσης και χαμηλότερη φθορά εξαρτημάτων
· Η ενσωματωμένη αιωρούμενη λειτουργία σύνδεσης απορροφά μικροσκοπικά σφάλματα ευθυγράμμισης που προκαλούνται από την ανοχή επαναλαμβανόμενης τοποθέτησης ρομπότ κατά τη σύνδεση
· Οι ενέργειες κλειδώματος-ξεκλειδώματος παλέτας καθοδηγούνται πλήρως από την κίνηση του άξονα ρομπότ, εξαλείφοντας το βοηθητικό υλικό με ρευστή ισχύ
· Άμεσα συμβατό με τις τυπικές παλέτες μηδενικού σημείου της σειράς UPC
Τα σχόλια από πολλαπλούς αυτοματοποιημένους ενσωματωτές κυψελών επικυρώνουν ότι αυτός ο βραχίονας σύνδεσης εξορθολογίζει τις ρυθμίσεις του ρομπότ στο τέλος του βραχίονα, μειώνει την ποσότητα των περιφερειακών βοηθητικών εξαρτημάτων και ενισχύει την αξιοπιστία αυτόματης εναλλαγής παλετών κατά την κατασκευή χωρίς επίβλεψη μεγάλου κύκλου.
Αξία εφαρμογής
Ως εξάρτημα εκτέλεσης μηχανικής μετάβασης για μονάδες γρήγορης αλλαγής ρομποτικού τελικού τελεστή, ο βραχίονας σύνδεσης στροφών JWGRIP UPC για το εργαλείο αλλαγής εργαλείων γρήγορης αλλαγής ρομπότ έχει σχεδιαστεί ειδικά για σύζευξη με ρομποτικούς εναλλάκτες εργαλείων γρήγορης αλλαγής του προτύπου UPC. Επιλύει τις προκλήσεις αντιστάθμισης μετάβασης ταλάντευσης και ρύθμισης της στάσης μεταξύ των γεμιστών εργαλείων και των τελικών τελικών ρομπότ.
Κατά τη διάρκεια των κύκλων αυτόματης αλλαγής εργαλείων ρομπότ, οι αποκλίσεις τοποθέτησης είναι σχεδόν αναπόφευκτες, που προκαλούνται από την ανοχή τοποθέτησης της άρθρωσης ρομπότ, τη μετατόπιση εγκατάστασης εργαλείου-γεμιστήρα και την εκτροπή του εξαρτήματος υπό το ίδιο βάρος. Οι άκαμπτες σταθερές δομές σύνδεσης θα παράγουν σκληρές σκληρές κρούσεις κατά τη σύνδεση.
Μικρή συνέπεια: γρήγορη αλλαγή της πλάκας εντοπισμού τριβής του πείρου και εμπλοκή της βάσης σύνδεσης
Σοβαρή συνέπεια: ζημιά μειωτήρα ρομπότ, καταστροφή εσωτερικών συγκροτημάτων κλειδώματος γρήγορης αλλαγής, μειωμένη διάρκεια ζωής για ολόκληρο το σύστημα γρήγορης αλλαγής
Οι συμβατικοί άκαμπτοι σύνδεσμοι έχουν μηδενική γωνιακή πλωτή ικανότητα αντιστάθμισης, γεγονός που θέτει εξαιρετικά αυστηρές απαιτήσεις για την ακρίβεια εγκατάστασης του εξαρτήματος. Ακόμη και μια μικρή κακή ευθυγράμμιση τοποθέτησης θα προκαλέσει αστοχία επιτόπιας σύνδεσης και μηχανικό μπλοκάρισμα κατά την ανάπτυξη του έργου.
Ο βραχίονας σύνδεσης μεντεσέδων JWGRIP χρησιμοποιεί ειδική αρχιτεκτονική σύνδεσης μεντεσέδων. Διατηρώντας παράλληλα υψηλή συνολική δομική ακαμψία, παρέχει ρυθμιζόμενη αντιστάθμιση επίπλευσης:
Απόκλιση θέσης μετατόπισης κατά τη σύνδεση και δύναμη μηχανικής κρούσης προσωρινής απομόνωσης
Χαλαρώστε τις απαιτήσεις ακρίβειας για τα ρομπότ και τις αλλαγές εργαλείων γρήγορης αλλαγής
Πραγματοποιήστε αυτοπροσαρμόσιμη ευθυγράμμιση σύνδεσης εργαλείων και ομαλές κινήσεις αρπαγής και απελευθέρωσης ρομπότ
Ισορροπήστε τις προδιαγραφές ελαφρού βάρους και τη μηχανική αντοχή για να ικανοποιήσετε τα όρια τελικού φορτίου ρομπότ
Ο βραχίονας σύνδεσης μεντεσέδων UPC for Robot Tool Changer γρήγορης αλλαγής χρησιμοποιείται ευρέως για τη μετάβαση εργαλείων-γεμιστήρα, την περιστροφική εναλλαγή πολλαπλών εργαλείων και τις εργασίες αυτόματης επιλογής και τοποθέτησης παλετών. Μειώνει τον φόρτο εργασίας επιτόπου εντοπισμού σφαλμάτων και αυξάνει τη σταθερότητα και τη διάρκεια ζωής των ροών εργασιών γρήγορης αλλαγής ρομπότ. Χρησιμεύει ως ένα ζωτικής σημασίας μηχανικό εξάρτημα σύνδεσης για την κατασκευή σταθμών εργασίας ρομπότ γρήγορης αλλαγής συμβατών με JWGRIP UPC.
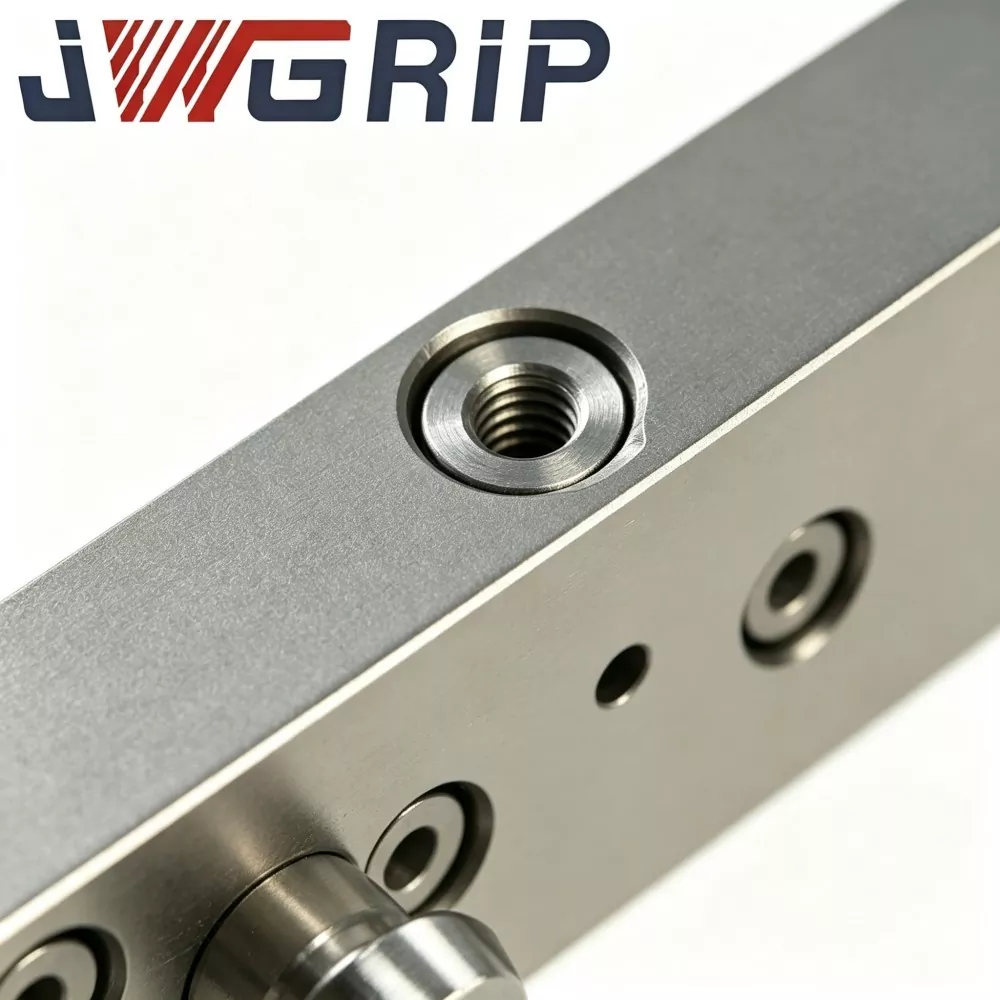
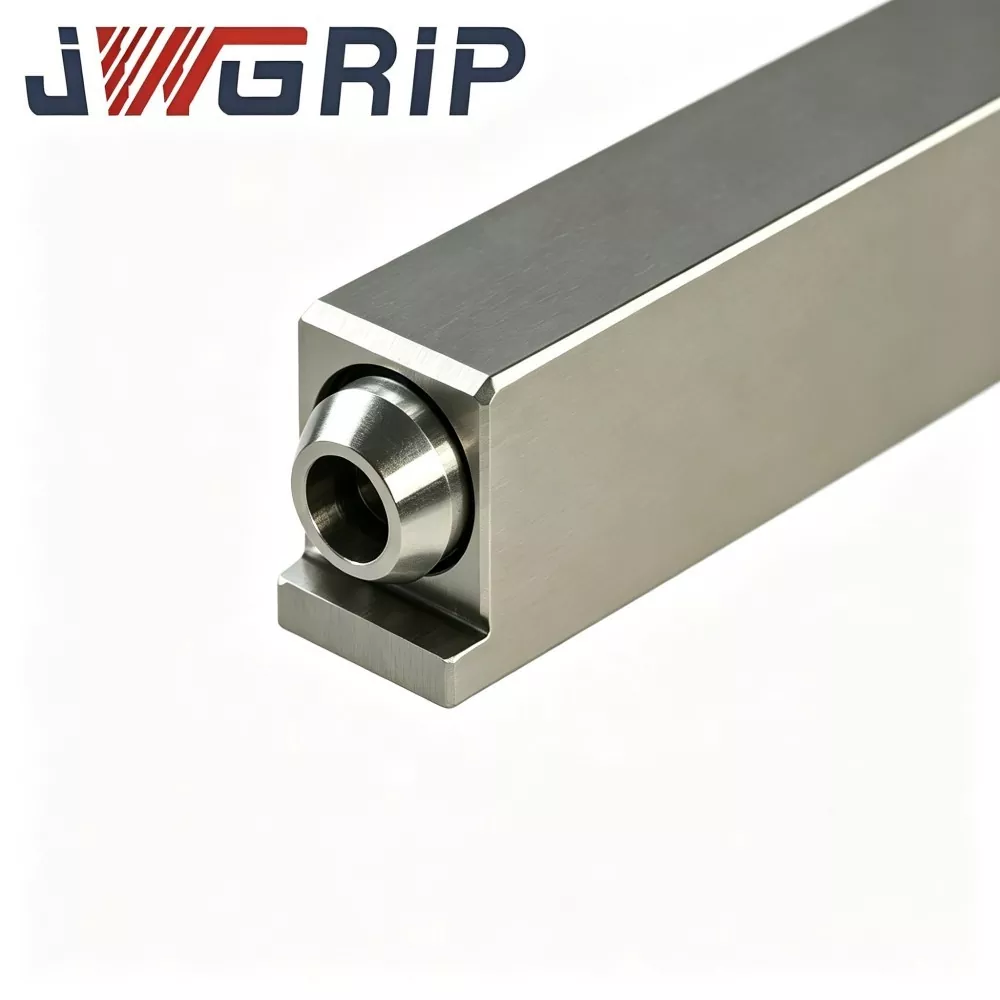
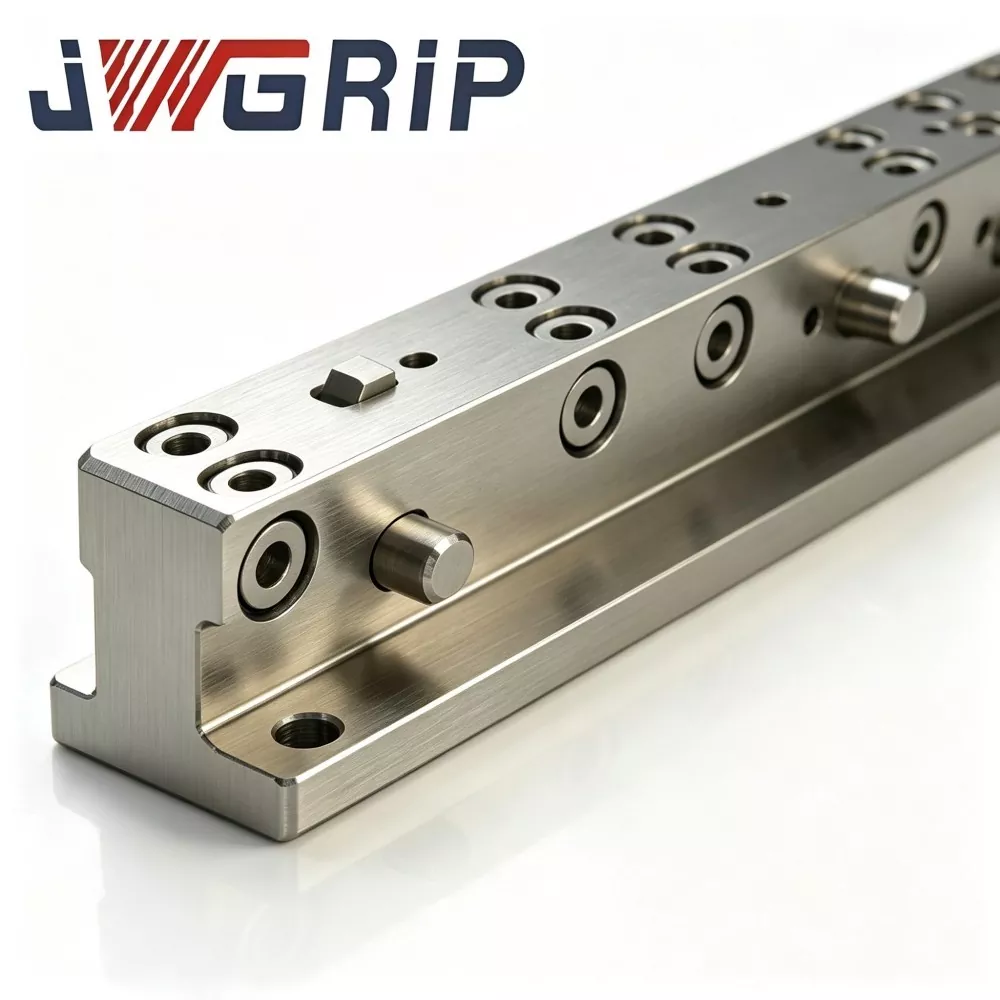
Εσωτερική δομική διάταξη
Ο βραχίονας σύνδεσης μεντεσέδων JWGRIP UPC συναρμολογείται από πολλαπλές μονάδες πυρήνα: κύριο σώμα σύνδεσης, περιστρεφόμενους συνδέσμους διπλής άρθρωσης, φλάντζα σύνδεσης ταχείας αλλαγής στάνταρ UPC, βάση στήριξης, δομές οριακής στάσης, καθώς και συγκροτήματα λίπανσης-στεγανοποίησης.
Κύριο σώμα σύνδεσης: κράμα αλουμινίου υψηλής αντοχής με μηχανική μηχανική επεξεργασία ακριβείας
Περιστροφικοί άξονες μεντεσέδων: κράμα χάλυβα υψηλής αντοχής επεξεργασμένο με θερμική επεξεργασία σβέσης και σκλήρυνσης
Κάθε περιστρεφόμενος άξονας είναι εφοδιασμένος με ανθεκτικό στη φθορά δακτύλιο συν στεγανοποιητική δομή με προστασία από τη σκόνη, που εμποδίζει το ψυκτικό κοπής, τη σκόνη εργαστηρίου και τα μεταλλικά τσιπ να εισέλθουν σε περιστροφικά ζεύγη τριβής
Μία διεπαφή συνδέεται με φλάντζα αλλαγής εργαλείου γρήγορης αλλαγής ρομπότ. το αντίθετο άκρο συνδέεται με το εξάρτημα από την πλευρά του γεμιστήρα ή τον προσαρμογέα εργαλείου
Μηχανισμός Εργασίας
1. Όταν το ρομπότ εκτελεί κίνηση αλλαγής εργαλείου, ο τελικός τελεστής ρομπότ οδηγεί ολόκληρο τον βραχίονα σύνδεσης.
2. Στη φάση σύνδεσης γρήγορης αλλαγής, οι αρθρώσεις επιτρέπουν την αιώρηση να επιπλέει εντός προκαθορισμένου γωνιακού εύρους για να εξουδετερώσει το σφάλμα τοποθέτησης και την κακή ευθυγράμμιση της εγκατάστασης του εξαρτήματος. Η αντιστάθμιση αιώρησης ενεργοποιείται μόνο κατά την ευθυγράμμιση σύνδεσης.
3. Μόλις τελειώσει το κλείδωμα της γρήγορης αλλαγής, η δομή περιορισμού αναστολής εμπλέκεται και ασφαλίζει τους αρθρώσεις μεντεσέδων. Ο βραχίονας σύνδεσης μετατρέπεται σε άκαμπτη κατάσταση με όλες τις ταλαντευόμενες κινήσεις απενεργοποιημένες, διασφαλίζοντας σταθερή στάση του εργαλείου καθ' όλη τη διάρκεια της επακόλουθης διαδικασίας κατεργασίας.
Βασικά ανταγωνιστικά δυνατά σημεία
Σχεδιασμός αντιστάθμισης μετατόπισης άρθρωσης 1. ±3° Απορροφά την απόκλιση θέσης ρομπότ και την κακή ευθυγράμμιση τοποθέτησης του εξαρτήματος, εμποδίζει τη δύναμη σύγκρουσης πρόσδεσης. Αποτρέπει τη ζημιά από σφοδρή σύγκρουση σε πλάκες ταχείας αλλαγής και μειωτήρες ρομπότ και διευκολύνει τα πρότυπα ακρίβειας εγκατάστασης επί τόπου.
2. Ελαφρύ αλλά υψηλής αντοχής διαμόρφωση υβριδικού υλικού Αεροδιαστημικής ποιότητας κράμα αλουμινίου υψηλής αντοχής για σώμα σύνδεσης μειώνει την επιβάρυνση του τελικού φορτίου του ρομπότ. Οι άξονες μεντεσέδων από κράμα χάλυβα που έχουν υποστεί θερμική επεξεργασία παρέχουν εξαιρετική αντοχή στη φθορά και αντοχή στη στρέψη, επιτυγχάνοντας τη βέλτιστη ισορροπία μεταξύ του μικρού βάρους και της δομικής αξιοπιστίας.
3. Αυτοδεσμευμένος ενσωματωμένος μηχανισμός ορίου διακοπής Η ταλάντευση βαθμού ελευθερίας κλειδώνει αυτόματα αμέσως μετά τη σύνδεση και την ολοκλήρωση του κλειδώματος. Διατηρεί την πλήρη ακαμψία στην κατάσταση κατεργασίας και εξαλείφει το κούνημα του εργαλείου. Συνδυάζει αιωρούμενη αντιστάθμιση φάσης σύνδεσης και υψηλή ακαμψία φάσης επεξεργασίας σε μία μονάδα.
4. Σύστημα δακτυλίου περιστρεφόμενου άξονα σφραγισμένο με σκόνη Απομονώνει μεταλλικά τσιπ, υγρό κοπής και εργοστασιακή σκόνη. Αποφύγετε την απόφραξη του περιστροφικού ζεύγους μεντεσέδων και την επιταχυνόμενη τριβή. Ταιριάζει σε σκληρά περιβάλλοντα μηχανικής κατεργασίας συνεργείου και παρατείνει τη διάρκεια ζωής του βραχίονα σύνδεσης.
5. Τυπική διεπαφή σύνδεσης φλάντζας προδιαγραφών UPC Συνδέεται άψογα με τους εναλλάκτες εργαλείων γρήγορης αλλαγής ρομπότ JWGRIP UPC χωρίς πρόσθετες εργασίες τροποποίησης φλάντζας. Απλή εγκατάσταση και αντικατάσταση, συμβατή με τις κύριες λύσεις γρήγορης αλλαγής ρομπότ στην αγορά.
6. Εύκαμπτη μη τυπική υπηρεσία προσαρμογής OEM Μπορεί να προσαρμοστεί το μήκος βραχίονα, η γωνία αντιστάθμισης ταλάντευσης, η διάταξη της οπής τοποθέτησης της φλάντζας και η ονομαστική χωρητικότητα φορτίου. Οι προσαρμοσμένες λύσεις υποστηρίζουν διαφορετικά μοντέλα ρομπότ και ποικίλες απαιτήσεις διάταξης εργαλείων-περιοδικών.
Σενάρια εφαρμογής
1. Ευέλικτοι σταθμοί εργασίας αυτοματισμού FMS Τα ρομπότ εφαρμόζουν αυτόματη περιστροφική εναλλαγή για πολλαπλά εξαρτήματα και παλέτες. Σε συνδυασμό με τα εργαλεία αλλαγής εργαλείων γρήγορης αλλαγής JWGRIP UPC, ξεπερνά τις δυσκολίες ευθυγράμμισης σύνδεσης που δημιουργούνται από τη μετατόπιση εγκατάστασης εργαλείου-γεμιστήρα.
2. CNC ρομπότ φόρτωσης και εκφόρτωσης κυψελών Τα ρομπότ χειρίζονται παλέτες εξαρτημάτων για μεταφορά παλέτας στο μηχάνημα. Ο βραχίονας σύνδεσης μεντεσέ απορροφά την κρούση σύνδεσης και βελτιώνει τη συνέχεια και τη σταθερότητα για τις λειτουργίες αλλαγής παραγωγής.
3. Σταθμοί μετάβασης προσωρινής αποθήκευσης περιοδικών εργαλείων ρομπότ Τα ρομπότ ανακτούν επανειλημμένα διάφορα εργαλεία από περιοδικά πολλαπλών εργαλείων. Ανέχεται το σφάλμα εγκατάστασης εργαλείου-γεμιστήρα και μειώνει τη συχνότητα αστοχίας σύνδεσης.
4. Γραμμές παραγωγής αυτόματου διακόπτη καλουπιών και στερέωσης Πραγματοποιήστε αυτόματη εναλλαγή για καλούπια, ένθετα καλουπιών και εξαρτήματα. Μειώστε την επιτόπια εργασία εντοπισμού σφαλμάτων και συντομεύστε τον κύκλο έναρξης λειτουργίας του σταθμού εργασίας.
5. Μετασκευή για μη τυποποιημένο εξοπλισμό αυτοματισμού Προσθέστε λειτουργία floating-compatibility στους υπάρχοντες τελικούς ρομπότ. Δεν χρειάζεται να αντικαταστήσετε ολόκληρο το σετ συναρμολόγησης γρήγορης αλλαγής.
Βήματα εγκατάστασης
1. Πριν την εγκατάσταση, σκουπίστε τις επιφάνειες επαφής της φλάντζας γρήγορης αλλαγής UPC και της φλάντζας σύνδεσης με βραχίονα σύνδεσης. Καθαρίστε τα τσιπ και τη μόλυνση από λάδι, επιτύχετε επίπεδη επιφάνεια τοποθέτησης. Αποτρέψτε την πρόσθετη καταπόνηση της άρθρωσης που προκαλείται από την κεκλιμένη τοποθέτηση.
2. Σφίξτε τους κοχλίες σύνδεσης της φλάντζας ακολουθώντας αυστηρά την καθορισμένη τιμή ροπής. Η στερέωση με υπερβολική ροπή πρέπει να απαγορεύεται, για να αποφευχθεί η παραμόρφωση του βραχίονα σύνδεσης και η εμπλοκή του μεντεσέ.
3. Τοποθετήστε τη συναρμολόγηση, περιστρέψτε χειροκίνητα τον βραχίονα σύνδεσης για να ελέγξετε ότι η κίνηση του μεντεσέ λειτουργεί ομαλά χωρίς να κολλάει. Επιβεβαιώστε ότι οι δομές ορίου στοπ λειτουργούν κανονικά.
4. Ολοκληρώστε τον εντοπισμό σφαλμάτων με τη διδασκαλία ρομπότ. Διαμόρφωση λογικής ταχύτητας προσέγγισης σύνδεσης. Απαγορεύστε τη σύνδεση υψηλής ταχύτητας από σκληρή πρόσκρουση, για να αποφύγετε την υπέρβαση της γωνίας αντιστάθμισης μεντεσέδων και του κινδύνου υπερφόρτωσης του μηχανισμού.
5. Μετά την ολοκλήρωση της διαδικασίας κλειδώματος γρήγορης αλλαγής, βεβαιωθείτε ότι ο μηχανισμός τερματισμού ορίου έχει κλειδώσει την ελευθερία αιώρησης του βραχίονα σύνδεσης και δεν υπάρχει ταλάντευση εργαλείου, τότε μπορείτε να αρχίσετε να πιάνετε εργασίες ή εργασίες κατεργασίας.
6. Πραγματοποιήστε τακτική συντήρηση: λιπάνετε τα σημεία λίπανσης του αρθρωτού άξονα σύμφωνα με το χρονοδιάγραμμα. Καθαρίστε τη συσσώρευση τσιπ γύρω από τα μέρη στεγανοποίησης άξονα. Επιθεωρήστε την κατάσταση φθοράς του δακτυλίου όταν η κίνηση της ταλάντευσης του μεντεσέ γίνεται αργή.
7. Ποτέ μην εκτελείτε εργασίες κοπής ή επεξεργασίας μεγάλου φορτίου πριν τελειώσει το κλείδωμα γρήγορης αλλαγής. Προστατέψτε τις αρθρώσεις από το πλευρικό φορτίο ροπής και αποτρέψτε τη μόνιμη ζημιά του βραχίονα σύνδεσης.
Οδηγός διάγνωσης και επίλυσης σφαλμάτων
1. Φαινόμενο σφάλματος: Συχνή αστοχία σύνδεσης και μηχανική εμπλοκή κατά τη γρήγορη αλλαγή ρομπότ
Πιθανές αιτίες: ανεπαρκές εύρος αντιστάθμισης ταλάντευσης μεντεσέ. υπερβολική απόκλιση διαδρομής διδασκαλίας ρομπότ. λοξή τοποθέτηση φλάντζας? μεταλλικά τσιπ κολλημένα μέσα στους άξονες μεντεσέδων
Αντίμετρα: Επικύρωση της κανονικής απόδοσης ταλάντευσης μεντεσέδων. βελτιστοποίηση της τροχιάς κίνησης του ρομπότ. εκ νέου βαθμονόμηση παραλληλισμού φλάντζας. καθαρίστε τα υπολείμματα τσιπ γύρω από τις ζώνες στεγανοποίησης άξονα
2. Φαινόμενο σφάλματος: Η ταλάντευση του εργαλείου εμφανίζεται μετά την ενέργεια κλειδώματος
Πιθανές αιτίες: ελλιπής εμπλοκή του μηχανισμού περιορισμού-διακοπής. Ο εναλλάκτης εργαλείων γρήγορης αλλαγής UPC δεν είναι πλήρως κλειδωμένος. τα μπουλόνια στερέωσης της φλάντζας χαλαρά
Αντίμετρα: Επιθεωρήστε την πλήρη εμπλοκή της δομής αναστολής. Ελέγξτε ξανά την κατάσταση κλειδώματος γρήγορης αλλαγής UPC. μπουλόνια σύνδεσης φλάντζας εκ νέου ροπής
3. Φαινόμενο σφάλματος: Η ταλάντευση της άρθρωσης είναι άκαμπτη ή εντελώς κολλημένη
Πιθανές αιτίες: τα τσιπς και το ψυκτικό κοπής διεισδύουν στον δακτύλιο μεντεσέδων. φθορά εξαρτημάτων δακτυλίου. παραμόρφωση περιστρεφόμενου άξονα
Αντίμετρα: Αποσυναρμολογήστε και ξεπλύνετε τους εσωτερικούς ρύπους μεντεσέδων. αντικαταστήστε τους φθαρμένους δακτυλίους. αντικαταστήστε τον πλήρη βραχίονα σύνδεσης εάν εμφανιστεί παραμόρφωση άξονα
4. Φαινόμενο σφάλματος: Παραμόρφωση βραχίονα σύνδεσης ή ζημιά ρωγμής
Πιθανές αιτίες: το λειτουργικό φορτίο υπερβαίνει το ονομαστικό μέγιστο φορτίο. βίαιη πρόσκρουση σύνδεσης. Η ροπή κοπής εφαρμόζεται σε κατάσταση ξεκλείδωτου μεντεσέ
Αντίμετρα: Διακόψτε τη χρήση και αντικαταστήστε το βραχίονα σύνδεσης. επανεκτίμηση των πρακτικών παραμέτρων φορτίου. εξασφαλίστε την ολοκλήρωση του κλειδώματος γρήγορης αλλαγής πριν από την εκκίνηση της κατεργασίας
Διακανονισμός Συσκευασίας & Αποστολής
Η αντισκωριακή επεξεργασία επιφάνειας εφαρμόζεται για κάθε βραχίονα σύνδεσης μεντεσέδων JWGRIP UPC. Οι θέσεις του αρθρωτού άξονα επικαλύπτονται με αντισκωριακό γράσο και, στη συνέχεια, κάθε μονάδα συσκευάζεται ξεχωριστά με προστατευτική τσάντα PE.
Οι παραγγελίες μικρών παρτίδων συσκευάζονται με χαρτοκιβώτια βαρέως τύπου. Οι μαζικές παραγγελίες έργων υιοθετούν ξύλινες θήκες που αντέχουν τους κραδασμούς που είναι εξοπλισμένες με υλικό επένδυσης buffer, το οποίο προστατεύει τις επιφάνειες σύνδεσης της φλάντζας και τα περιστροφικά συγκροτήματα μεντεσέδων από ζημιές κατά τη μεταφορά.
Τα πλήρη τεχνικά έγγραφα εγκατάστασης-θέση σε λειτουργία εσωκλείονται σε κάθε αποστολή.
Τυπικός χρόνος παράδοσης παραγωγής: 10-17 εργάσιμες ημέρες. Επιλεγμένες τυπικές προδιαγραφές διατηρούν το απόθεμα έτοιμο προς αποστολή.
Διατίθεται δωρεάν αξιολόγηση δείγματος. Το κόστος μεταφοράς δείγματος πρέπει να αναλαμβάνεται από τους αγοραστές.
Οι μη προσαρμοσμένες παραγγελίες OEM υποστηρίζουν τροποποίηση για το μήκος του βραχίονα, τη γωνία αντιστάθμισης καθώς και τη διάταξη της οπής φλάντζας.
Υποστήριξη μετά την πώληση
Προσφέρεται τεχνική τεκμηρίωση και απομακρυσμένη ηλεκτρονική καθοδήγηση για θέματα εγκατάστασης και θέσης σε λειτουργία.
Ανταλλακτικά που φοριούνται, όπως δακτύλιοι μεντεσέδων, μπορούν να αγοραστούν ανεξάρτητα για αντικατάσταση πεδίου.
Για μαζικές παραγγελίες έργου, μπορεί να κανονιστεί επί τόπου υπηρεσία επί πληρωμή επί τόπου, κατόπιν αιτήματος.
FAQ
Ε1: Μπορεί ο βραχίονας σύνδεσης μεντεσέδων JWGRIP UPC να αντέξει τη ροπή κοπής της κατεργασίας;
A: Όχι. Βραχίονας σύνδεσης μεντεσέδων UPC for Robot Quick Change Tool Changer παρέχει μόνο αιωρούμενη αντιστάθμιση για τη φάση σύνδεσης γρήγορης αλλαγής. Μετά το κλείδωμα, η δομή ορίου στοπ κλειδώνει όλες τις κινήσεις αιώρησης. Το φορτίο κοπής κατεργασίας πρέπει να βαρύνει πλήρως τον εναλλάκτη εργαλείων γρήγορης αλλαγής JWGRIP UPC. Οι αρθρώσεις δεν πρέπει ποτέ να αναλαμβάνουν ροπή κοπής.
Ε2: Είναι εφικτή η αναβάθμιση γωνίας αντιστάθμισης ταλάντευσης;
Α: Η τυπική προδιαγραφή συνοδεύεται από αντιστάθμιση ταλάντευσης ±3°. Η μεγαλύτερη γωνία αντιστάθμισης μπορεί να πραγματοποιηθεί μέσω της υπηρεσίας προσαρμογής OEM. Λάβετε υπόψη ότι η διευρυμένη γωνία αντιστάθμισης θα μειώσει τη συνολική δομική ακαμψία, θα απαιτηθεί αναλόγως αξιολόγηση τελικού φορτίου ρομπότ.
Ε3: Υποστηρίζει πλάκες γρήγορης αλλαγής ρομπότ τρίτων που δεν είναι UPC;
Α: Η τυπική έκδοση υιοθετεί τη διεπαφή φλάντζας προτύπου UPC. Η προσαρμοσμένη διάταξη οπών φλάντζας μπορεί να υποβληθεί σε επεξεργασία για την προσαρμογή εναλλακτικών συστημάτων γρήγορης αλλαγής.
Ε4: Μπορούν οι φθαρμένοι δακτύλιοι μεντεσέδων να αντικατασταθούν ξεχωριστά;
Α: Ναι. Οι δακτύλιοι ορίζονται ως ανταλλακτικά που φοριούνται και μπορούν να αγοραστούν και να αντικατασταθούν ξεχωριστά. Εάν ο περιστρεφόμενος άξονας υποστεί παραμόρφωση, απαιτείται πλήρης αντικατάσταση βραχίονα σύνδεσης.
Ε5: Είναι αυτός ο βραχίονας σύνδεσης κατάλληλος για εφαρμογές ρομπότ μεγάλου ωφέλιμου φορτίου;
Α: Το τυπικό μοντέλο υποστηρίζει μέγιστο τελικό φορτίο ρομπότ 80 kg. Η ενισχυμένη προσαρμοσμένη παραλλαγή θα πρέπει να επιλέγεται για σενάρια μεγάλου φορτίου. Πάντα να επιβεβαιώνετε την αξιολόγηση τελικού φορτίου ρομπότ πριν από την τελική επιλογή.
Επιλογή Σημείων Αναφοράς
Ο βραχίονας σύνδεσης μεντεσέ JWGRIP UPC λειτουργεί ως πλωτό μηχανικό υλικό μετάβασης για συστήματα γρήγορης αλλαγής ρομπότ. Η βασική του αξία έγκειται στην αντιστάθμιση της επίδρασης απόκλισης θέσης στο στάδιο σύνδεσης και στη μείωση της δυσκολίας εντοπισμού σφαλμάτων για σταθμούς εργασίας αυτοματισμού ρομπότ.
Επιβεβαιώστε πρώτα την πραγματική βαθμολογία τελικού φορτίου του ρομπότ. ποτέ μην υπερβείτε την ονομαστική ικανότητα φόρτωσης του προϊόντος.
Βεβαιωθείτε ότι η φλάντζα βάσης ταιριάζει με τις προδιαγραφές του προτύπου UPC.
Για έργα με μεγάλη μετατόπιση εγκατάστασης εξαρτημάτων, μπορείτε να εξετάσετε το ενδεχόμενο προσαρμοσμένης μεγαλύτερης γωνίας αντιστάθμισης ταλάντευσης, εν τω μεταξύ η συνολική δομική ακαμψία πρέπει να αξιολογηθεί διεξοδικά.
Δώστε προτεραιότητα στις έτοιμες μονάδες που είναι εξοπλισμένες με στεγανοποίηση έναντι της σκόνης και ενσωματωμένες δομές οριακής στάσης. Αποφύγετε τις απλές εκδόσεις σύνδεσης χωρίς προστασία, οι οποίες θα αντιμετωπίσουν γρήγορη φθορά των μεντεσέδων σε περιβάλλοντα εργαστηρίου με σκόνη και τσιπ.
Αποστολή Ερώτησης
Πληροφορίες επαφής
-
Διεύθυνση
Νο. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, επαρχία Guangdong, Κίνα
-
Τηλ
-
ΗΛΕΚΤΡΟΝΙΚΗ ΔΙΕΥΘΥΝΣΗ
Καλώς ήρθατε να στείλετε αίτημα στο JWGRIP. Η επαγγελματική τεχνική ομάδα και η ομάδα πωλήσεών μας θα παρέχει δωρεάν επιλογή εξαρτημάτων, προσαρμοσμένο σχεδιασμό λύσεων και ακριβή προσφορά.
Συστάσεις ειδήσεων