ελληνικά
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Επαγγελματικό ρομπότ Γρήγορης Αλλαγής Gripper Series Κατασκευαστής για Βιομηχανικούς Αυτοματισμούς
Ως προμηθευτής εκ των υστέρων εξοπλισμού με εστίαση στον αυτοματισμό της σειράς Robot Quick Change Gripper,JWGRIPπαρέχει προσαρμογείς ζεύξης δίσκου, μονάδες λαβής άκρου ρομπότ και αρθρωτούς βραχίονες λαβής με δοκιμή μηχανικής κόπωσης και τυποποιημένη παραγωγή παρτίδας για εργαστήρια CNC και ολοκληρωτές αυτοματισμού που επιδιώκουν αυτοματισμό μερικής γραμμής, διατηρώντας παράλληλα την υπάρχουσα υποδομή χειροκίνητης εργασίας. Αυτό το υλικό μεταγωγής από την πλευρά ρομπότ αφαιρεί σημαντικά εμπόδια αναβάθμισης χωρίς πλήρη αντικατάσταση του εξαρτήματος. Συνδυάζεται με τη σειρά UPC Zero Point Positioning καιΣειρά Pallet Zero Point, δημιουργεί πλήρεις αυτοματοποιημένες ροές εργασίας χειρισμού υλικών για απρόσκοπτη μεταφορά τεμαχίων εργασίας μεταξύ σταθμών που λειτουργούν με ρομπότ και σταθμούς χειροκίνητης εγκατάστασης. Αυστηροί έλεγχοι μηχανικής διαδρομής ασφάλισης και ανοχής πείρου τοποθέτησης εφαρμόζονται στη μαζική παραγωγή για να εγγυηθούν τη μακροπρόθεσμη σταθερότητα εντοπισμού κάτω από μικτές συνθήκες παραγωγής χειροκίνητου αυτοματισμού.
Μήνυμα σφάλματος
Ένας μεγάλος αριθμός μηχανουργείων διαθέτουν ήδη ώριμα συστήματα χειροκίνητης στερέωσης. Όταν οι διαχειριστές εργοστασίων σχεδιάζουν να εισαγάγουν ρομποτικό χειρισμό, συχνά υποθέτουν ότι η αγορά μόνο ενός βραχίονα ρομπότ θα δώσει αποτελέσματα παραγωγής χωρίς φώτα. Στην πραγματικότητα, τα σώματα ρομπότ είναι μόνο συσκευές που εκτελούν κίνηση. Χωρίς προσαρμοσμένο υλικό μεταγωγής τελικού τελεστή, τα ρομπότ δεν μπορούν να αρπάξουν, να σηκώσουν και να εντοπίσουν με αξιοπιστία τις υπάρχουσες παλέτες και εξαρτήματα στο χώρο παραγωγής.
Ποιες αρνητικές συνέπειες προκύπτουν από την κακή αντιστοίχιση του υλικού λαβής ρομπότ;
Χαλαρή σύζευξη, θέση όφσετ αρπαγής ή τυχαία πτώση παλέτας μπορεί να συμβεί κατά τη διάρκεια της κίνησης του ρομπότ υψηλής ταχύτητας. Πολλά έργα αυτοματισμού υποφέρουν από χαμηλό χρόνο λειτουργίας όχι λόγω σφαλμάτων του ελεγκτή ρομπότ, αλλά λόγω ασυμβίβαστου υλικού σύνδεσης μεταξύ της φλάντζας ρομπότ και των φορέων του τεμαχίου εργασίας.
Πώς διατηρείτε τις υπάρχουσες ροές εργασιών μη αυτόματης ρύθμισης μετά την προσθήκη υλικού ρομπότ;
Πολλά σχέδια μετασχηματισμού πρώιμου αυτοματισμού αναγκάζουν τα συνεργεία να επιλέξουν την πλήρη αυτόματη λειτουργία και να εγκαταλείψουν τη βολική χειροκίνητη παρέμβαση. Στην πραγματική μικτή παραγωγή μικρών παρτίδων, οι χειριστές πρέπει να φορτώνουν χειροκίνητα κενά ειδικού σχήματος, να επιθεωρούν ημικατεργασμένα εξαρτήματα ή να χειρίζονται την αποσυναρμολόγηση του τεμαχίου εργασίας έκτακτης ανάγκης.
Το υλικό μεταγωγής άκρου ρομπότ εφαρμόζεται μόνο για μαζική παραγωγή χωρίς επιτήρηση;
Αυτή είναι μια κοινή παρεξήγηση. Προσφέρει επίσης μεγάλη αξία για ημι-αυτοματοποιημένα εργαστήρια υβριδικής λειτουργίας. Οι χειριστές μπορούν να ολοκληρώσουν πολύπλοκες χειροκίνητες εργασίες προετοιμασίας εκτός σύνδεσης και τα ρομπότ αναλαμβάνουν επαναλαμβανόμενες εργασίες μεταφοράς παλετών.
Λειτουργικές διαφορές
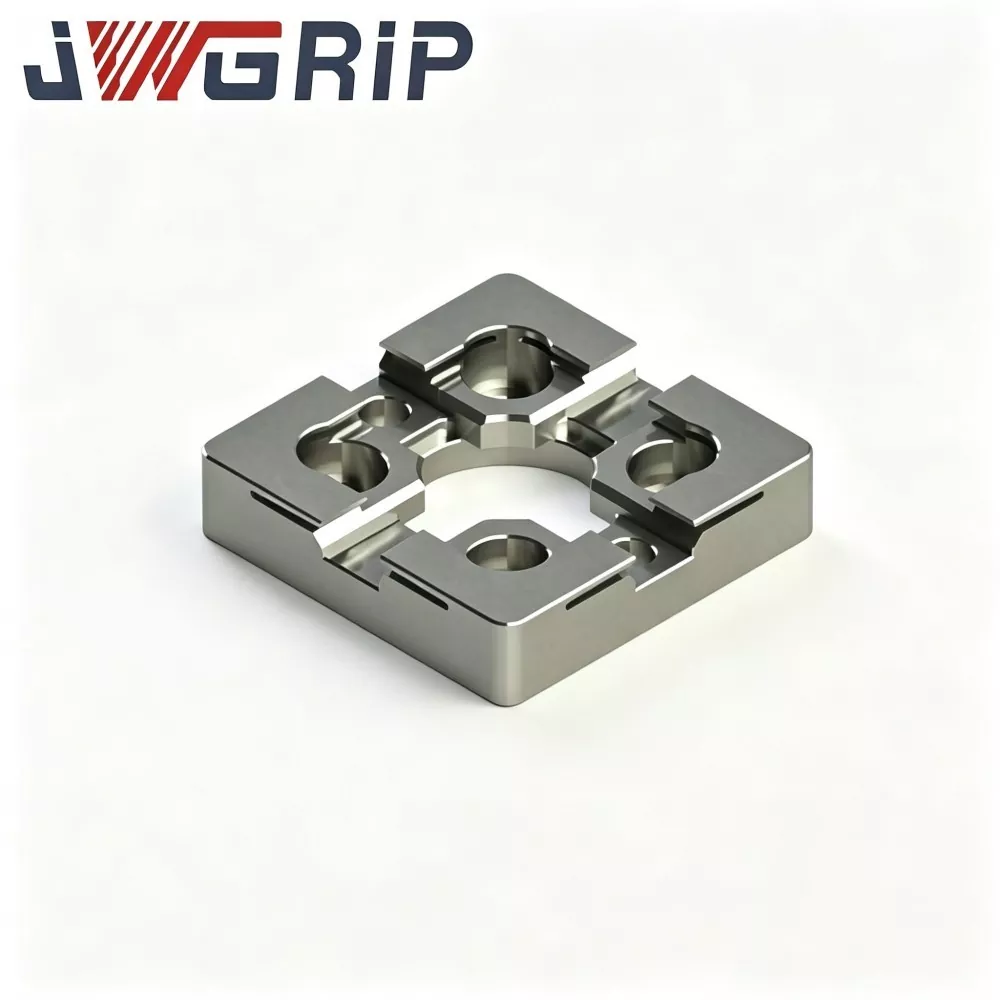
Ρομπότ γρήγορης αλλαγής σύζευξης δίσκου λαβής: Αυτό το ενδιάμεσο στοιχείο σύνδεσης δημιουργεί σταθερή μηχανική σχέση αντιστοίχισης μεταξύ των μονάδων λαβής και των παλετών στόχου. Απορροφά τη μικρή απόκλιση θέσης που προκαλείται από σφάλματα τοποθέτησης της κίνησης του ρομπότ, αποφεύγοντας την άκαμπτη ζημιά από σύγκρουση μεταξύ μηχανικών κατασκευών κατά τη διάρκεια κύκλων μεταφοράς υψηλής ταχύτητας.
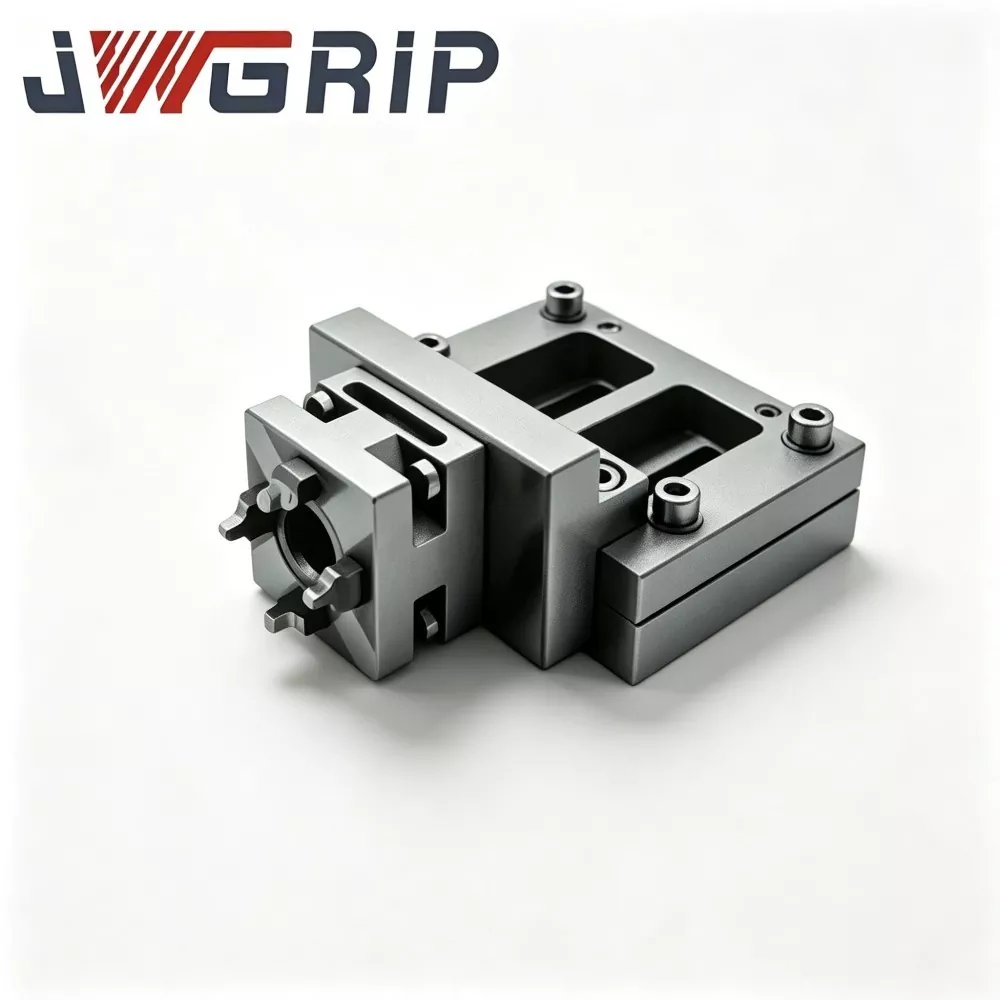
N160 Robot Quick Change Gripper Module: Αυτή η μονάδα που είναι τοποθετημένη σε φλάντζα πυρήνα χρησιμεύει ως η μονάδα βάσης που εγκαθίσταται απευθείας στη φλάντζα εξόδου του ρομπότ. Παρέχει τυποποιημένη διεπαφή κλειδώματος για επακόλουθους βραχίονες αρπαγής, επιτρέποντας γρήγορη εναλλαγή διαφορετικών εργαλείων τερματισμού χωρίς επανειλημμένη τροποποίηση των παραμέτρων του προγράμματος ρομπότ.
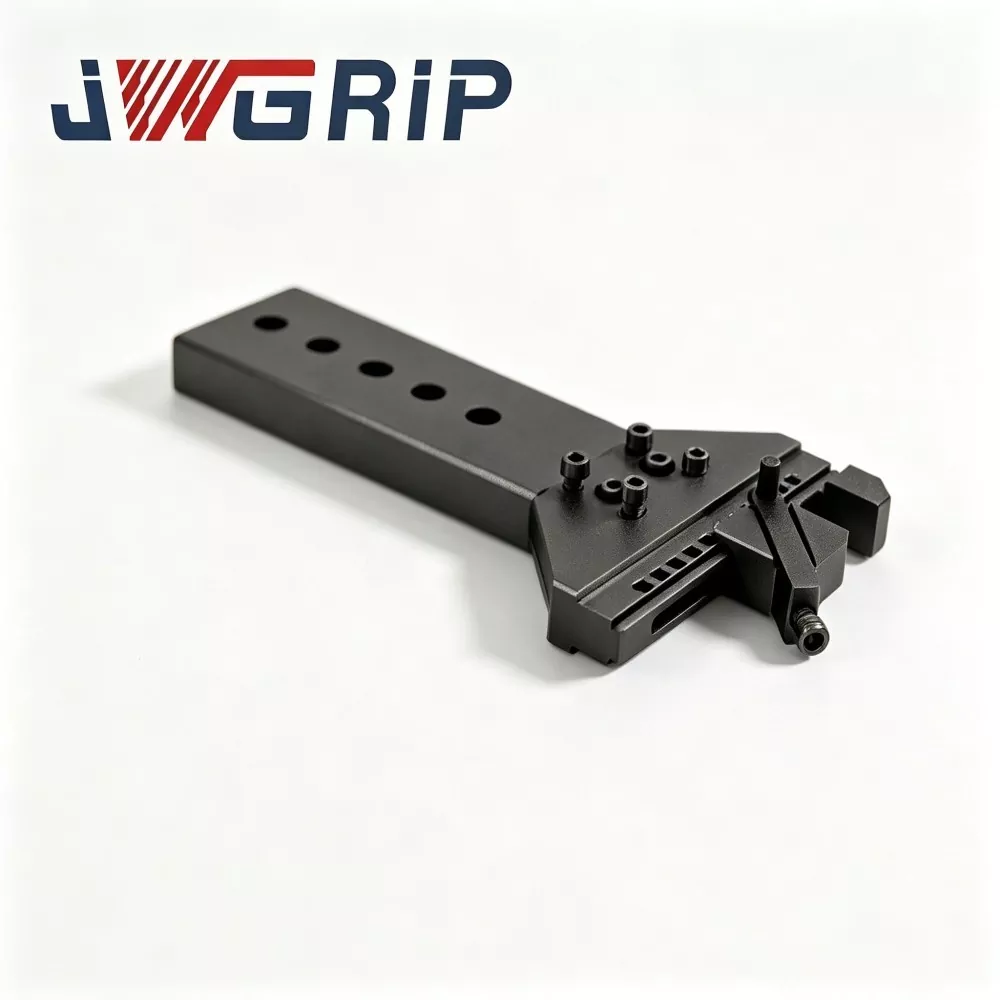
Βραχίονας σύνδεσης μεντεσέ N160 για λαβή γρήγορης αλλαγής ρομπότ: Ο κινητός βραχίονας εκτέλεσης που έρχεται σε φυσική επαφή με τα εξωτερικά περιγράμματα της παλέτας. Το δομικό περίγραμμα του είναι βελτιστοποιημένο σύμφωνα με τη γεωμετρία των άκρων της παλέτας, παρέχοντας σταθερή δύναμη αρπάγης τύπου περιτύλιξης. Αποτρέπει την ολίσθηση υπό την επιτάχυνση και την επιβράδυνση κατά την κίνηση της τροχιάς του ρομπότ.
Βασικοί Δείκτες Αξιολόγησης
Πώς να επιβεβαιώσετε εάν το ονομαστικό φορτίο ταιριάζει με τις πραγματικές απαιτήσεις παραγωγής;
Οι χρήστες δεν μπορούν απλώς να αναφέρονται σε δεδομένα ονομαστικού φορτίου ρομπότ-βραχίονα. Πρέπει να υπολογίσουν το συνολικό βάρος, συμπεριλαμβανομένης της μονάδας λαβής, του βραχίονα σύνδεσης, της παλέτας, του εξαρτήματος και του ακατέργαστου τεμαχίου εργασίας. Η υπέρβαση του σύνθετου φορτίου θα επιταχύνει τη μηχανική φθορά και θα προκαλέσει κρυφούς κινδύνους πτώσης.
Γιατί η επαναλαμβανόμενη ακρίβεια τοποθέτησης της δράσης λαβής είναι εξίσου σημαντική με την ακρίβεια του τσοκ μηδενικού σημείου;
Ακόμα κι αν τα τσοκ από την πλευρά της μηχανής διαθέτουν ακρίβεια σε επίπεδο micron, εάν η λαβή ρομπότ παράγει μεγάλη απόκλιση θέσης κατά τη συλλογή και την τοποθέτηση παλετών, η συνολική ακρίβεια του συστήματος θα μειωθεί σημαντικά. Το σφάλμα τοποθέτησης από την πλευρά της λαβής θα μεταδοθεί σε ολόκληρο τον βρόχο συγκράτησης εργασίας.
Ποιοι περιβαλλοντικοί παράγοντες πρέπει να ληφθούν υπόψη για το υλικό του ρομπότ;
Οι τελικοί τελεστές ρομπότ λειτουργούν μέσα στις περιφερειακές ζώνες εργαλειομηχανών, που πιτσιλίζονται από ψυκτικό υγρό κοπής, μεταλλικά ροκανίδια και ομίχλη λαδιού. Η επεξεργασία της επιφάνειας του υλικού και η απόδοση στεγανοποίησης πρέπει να αντιστέκονται στη διάβρωση και στο μπλοκάρισμα των τσιπς μέσα στις κινούμενες θέσεις των αρμών.
Πώς να πραγματοποιήσετε απρόσκοπτη σύνδεση με περιφερειακό υλικό μηδενικού σημείου εργασίας;
Ποιες προϋποθέσεις χρειάζονται για τη συνεργασία με τη σειρά UPC Zero Point Positioning Series;
Διατηρήστε σταθερές διαστάσεις έλξης εξωτερικού περιγράμματος για τις παλέτες-στόχους. Η γεωμετρία του βραχίονα σύνδεσης άρθρωσης πρέπει να αντιστοιχεί στη δομή άκρων παλετών της σειράς UPC, έτσι ώστε τα ρομπότ να μπορούν να ολοκληρώσουν σταθερή ενέργεια συλλογής για παλέτες συμβατές με ρομπότ.
Ποια οφέλη αποφέρει η αντιστοίχιση με τη σειρά παλετών Zero Point;
Με τον προσαρμογέα ζεύξης δίσκου, τα ρομπότ μπορούν επίσης να χειριστούν συνηθισμένες χειροκίνητες παλέτες. Τα καταστήματα δεν χρειάζεται να αντικαταστήσουν όλες τις υπάρχουσες παλέτες για να πραγματοποιήσουν ημιαυτόματο μετασχηματισμό, προστατεύοντας προηγούμενες επενδύσεις υλικού.
Ποιοι κρυφοί κίνδυνοι πρέπει να αποφεύγονται στη λειτουργία υβριδικού τρόπου λειτουργίας;
Αποτρέψτε τη μικτή χρήση παλετών με διαφορετικές εξωτερικές διαστάσεις σε έναν χώρο εργασίας ρομπότ. Διαφορετικά μεγέθη περιγράμματος θα προκαλέσουν εσφαλμένες θέσεις λαβής. Η αυστηρή διαχείριση της ταξινόμησης παλετών θα πρέπει να πραγματοποιείται επιτόπου.
Χαρακτηριστικά υλικού υλικού και διαδικασίας
Τα κύρια δομικά σώματα των μονάδων λαβής και των βραχιόνων σύνδεσης υιοθετούν κράμα χάλυβα υψηλής αντοχής. Οι επιφάνειες επαφής κλειδιού και ασφάλισης δέχονται σβέση με ενανθράκωση και λείανση ακριβείας. Κάθε τελειωμένο εξάρτημα περνά επαναλαμβανόμενες δοκιμές κυκλικής κόπωσης με απελευθέρωση πριν από την αποστολή. Η δομική παραμόρφωση ελέγχεται αυστηρά υπό ονομαστικές συνθήκες πλήρους φορτίου.
Οι διαστάσεις σύνδεσης φλάντζας ακολουθούν τα βασικά πρότυπα διεπαφής βιομηχανικών ρομπότ. Οι θέσεις των οπών εγκατάστασης κλειδιών διατηρούν την εναλλαξιμότητα, μειώνοντας τις δευτερεύουσες εργασίες τροποποίησης κατά την επιτόπια εγκατάσταση.
Οι προσαρμοσμένες υπηρεσίες προσαρμογής καλύπτουν τη ρύθμιση της διαδρομής λαβής, τις ειδικές πλάκες μετατροπής φλάντζας και την επεξεργασία επιφάνειας κατά της φθοράς, ώστε να ταιριάζουν σε μη τυποποιημένα περιγράμματα παλετών και σε διάφορες μάρκες ρομπότ.
Σημειώσεις εφαρμογής
Τα εξαρτήματα λαβής από την πλευρά του ρομπότ έχουν συχνή επίδραση επιτάχυνσης-επιβράδυνσης κατά τη διάρκεια κάθε κύκλου κίνησης. Η συσσώρευση τσιπ μέσα στις αρθρώσεις μεντεσέδων θα αυξήσει την αντίσταση στην κίνηση και θα δημιουργήσει μετατόπιση αρπάγης. Ο περιοδικός καθαρισμός και η λίπανση των αρμών πρέπει να ενσωματώνονται στις καθημερινές λίστες ελέγχου του εξοπλισμού-συντήρησης. Η συνεχής λειτουργία χωρίς τακτική συντήρηση θα υποβαθμίσει σταδιακά τη σταθερότητα της λαβής, ακόμη και για καλά σχεδιασμένα εξαρτήματα αυτοματισμού.

- View as
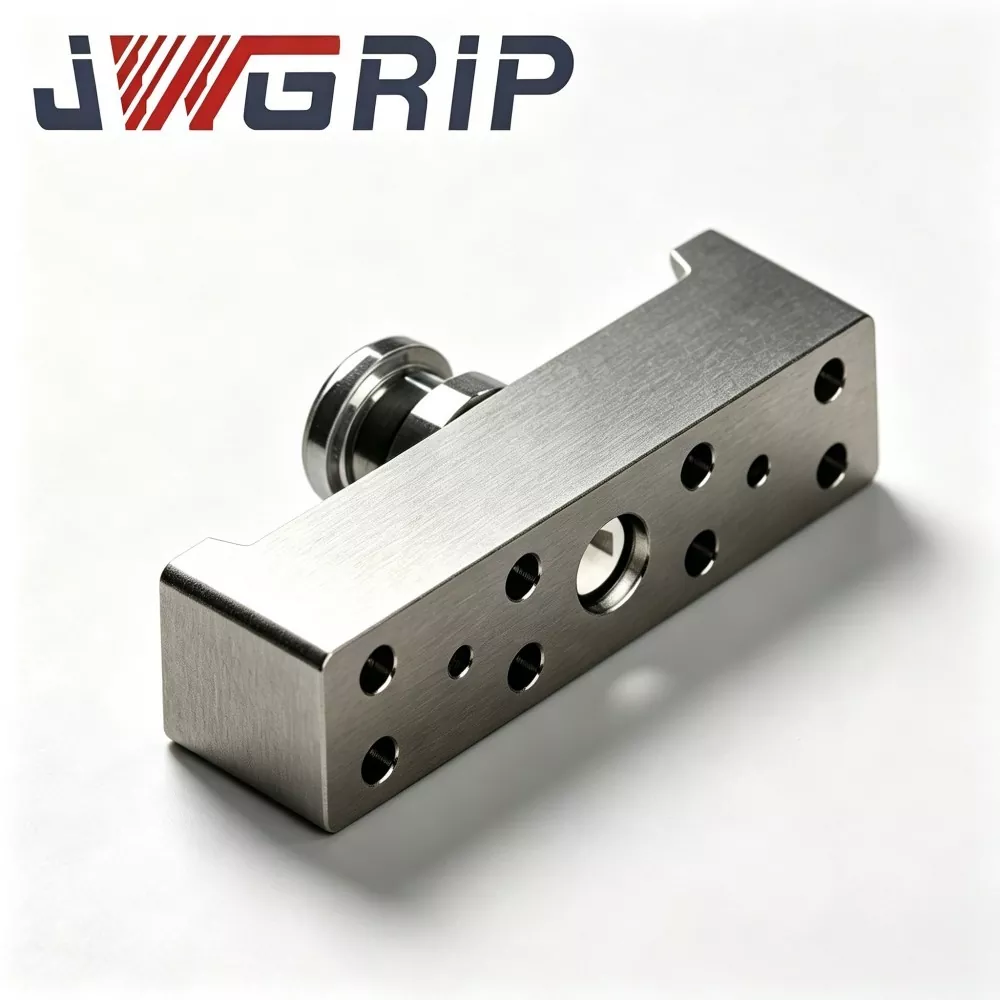
Βραχίονας σύνδεσης μεντεσέ N160 για λαβή γρήγορης αλλαγής ρομπότ
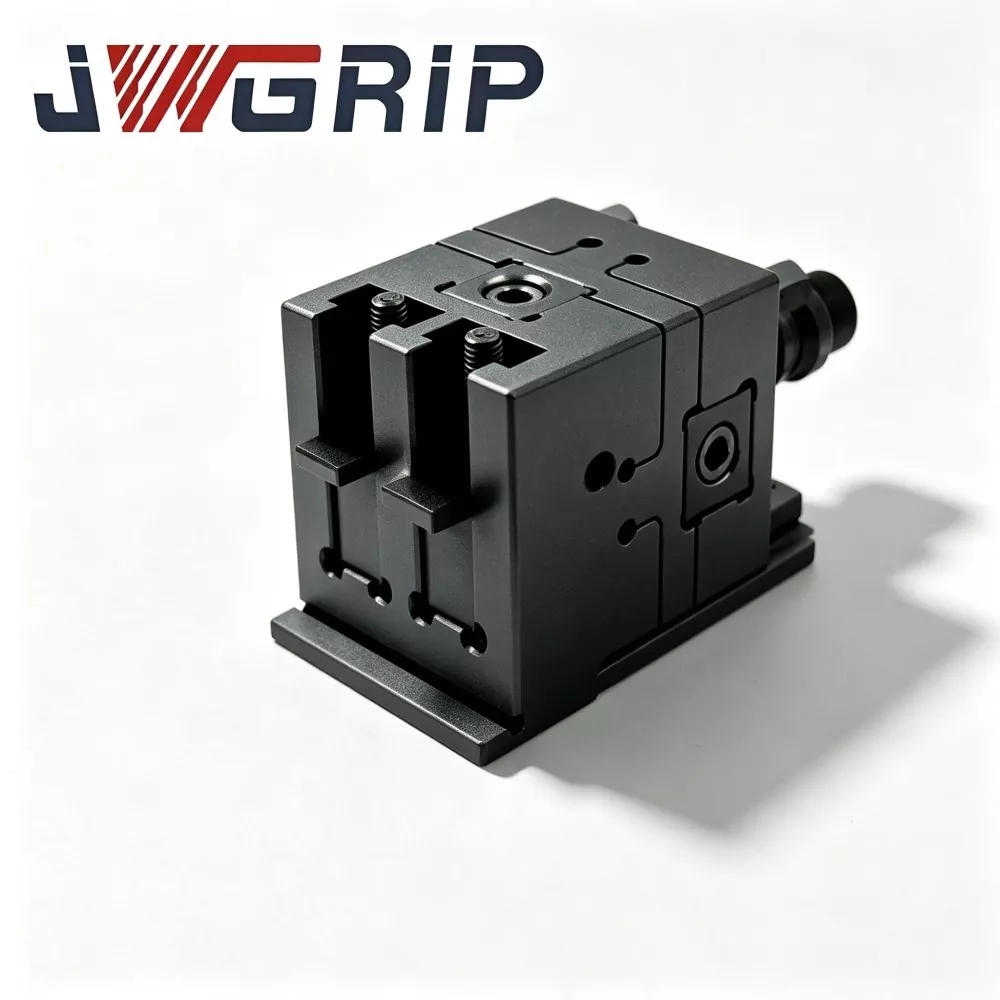
Η JWGRIP είναι ο επαγγελματίας κατασκευαστής και προμηθευτής του βραχίονα σύνδεσης μεντεσέ N160 για λαβή γρήγορης αλλαγής ρομπότ στην Κίνα, παρέχοντας υπηρεσία Factory Direct με τυπικά προϊόντα πλήρως διαθέσιμα για την υποστήριξη της παγκόσμιας ανάπτυξης έργου αυτοματισμού και συντήρησης εργαστηρίου. Είναι ένα εξάρτημα παλινδρόμησης μεντεσέ μετάδοσης πυρήνα υψηλής απόδοσης ειδικά σχεδιασμένο για μονάδες λαβής ταχείας αλλαγής ρομπότ της σειράς N160. Ενσωματώνει τη βελτιστοποιημένη δομή μετάδοσης δύναμης και την ενσωματωμένη τεχνολογία μορφοποίησης θερμής σφυρηλάτησης σε μια ενιαία λειτουργική μονάδα, χρησιμεύοντας ως το βασικό κινηματικό τμήμα που μετατρέπει τη γραμμική κινητήρια δύναμη του εμβόλου σε κίνηση σύσφιξης αιωρούμενης σιαγόνας αρπάγης.
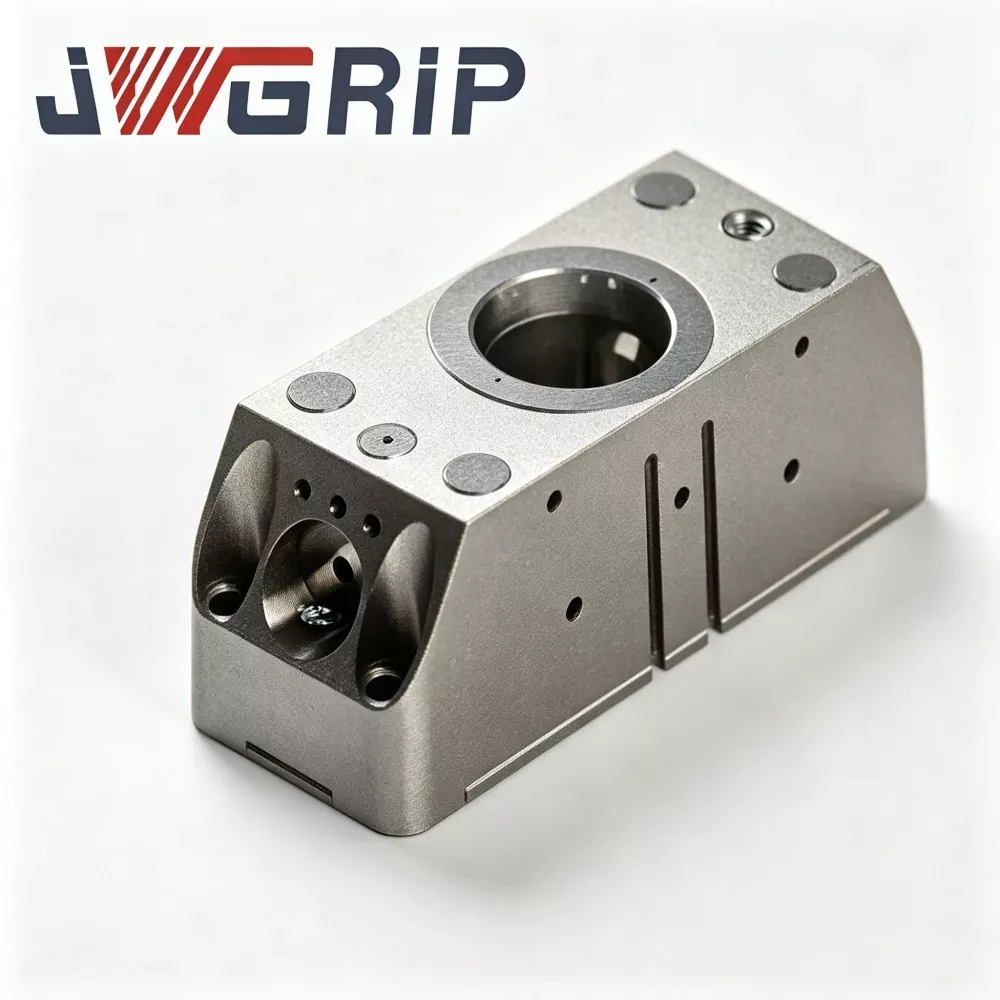
N160 Robot Quick Change Gripper Module
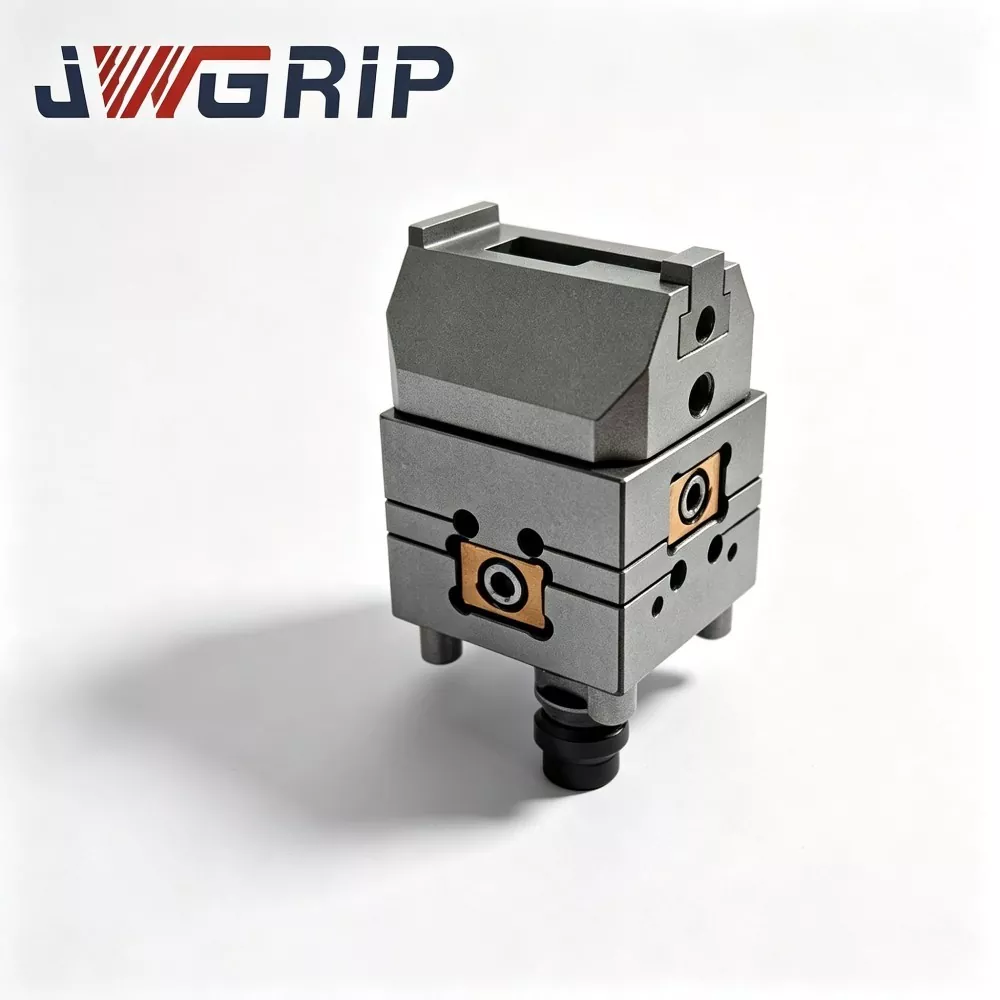
Η JWGRIP είναι ο επαγγελματίας κατασκευαστής και προμηθευτής του N160 Robot Quick Change Gripper Module στην Κίνα, υποστηρίζοντας προμήθειες μαζικής παραγγελίας και παρέχοντας γνήσια εργοστασιακή τιμή για τους παγκόσμιους συνεργάτες του έργου αυτοματισμού. Πρόκειται για μια πρόσφατα αναβαθμισμένη ενσωματωμένη μονάδα εκτέλεσης ρομπότ στο τέλος του βραχίονα, ειδικά σχεδιασμένη για σύγχρονες ευέλικτες μη επανδρωμένες γραμμές παραγωγής. Ενσωματώνοντας καινοτόμα την πνευματική παράλληλη λαβή και τη διεπαφή γρήγορης αλλαγής ρομπότ σε ένα ενιαίο αρθρωτό σώμα, εξαλείφει την ανάγκη για ξεχωριστούς δίσκους γρήγορης αλλαγής και ανεξάρτητη διάταξη λαβής, χωρίς να απαιτούνται πρόσθετες φλάντζες σύνδεσης πολλαπλών στρωμάτων ή μεταβατικά εξαρτήματα.
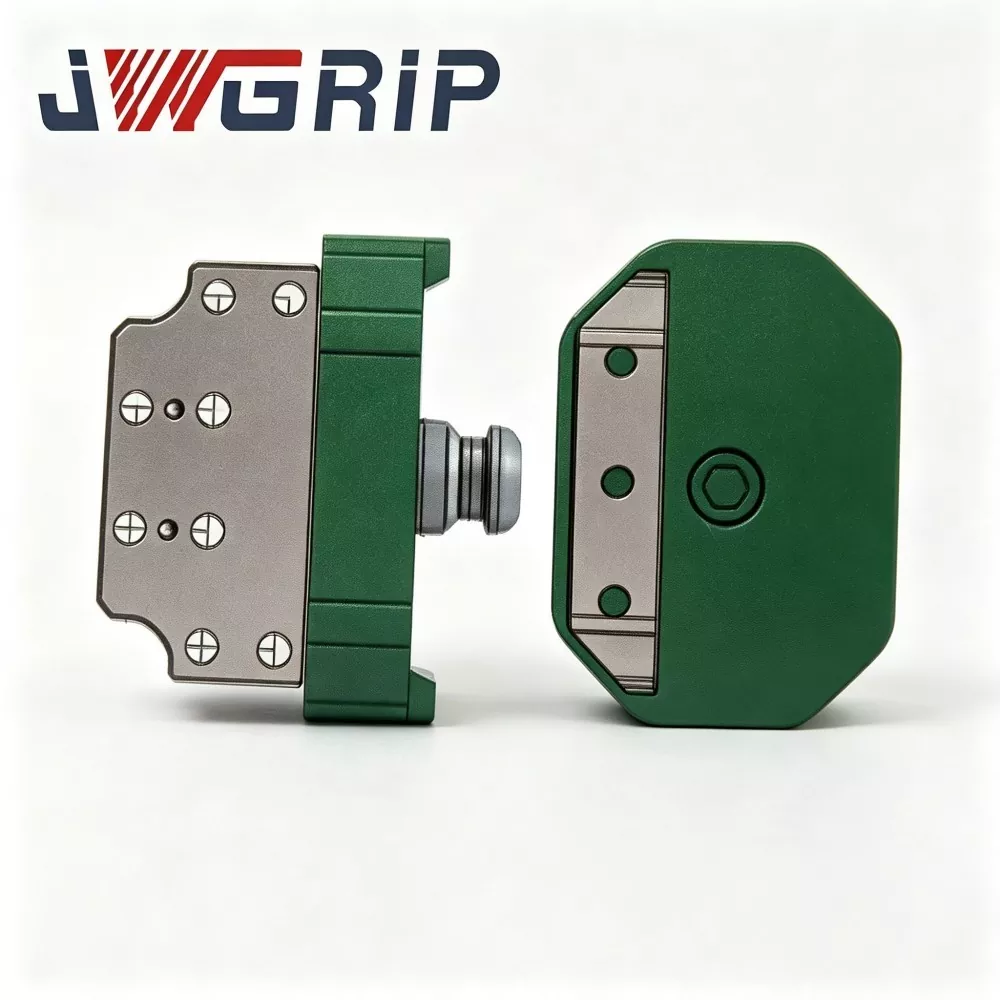
Ρομπότ γρήγορης αλλαγής λαβής σύζευξης δίσκου
Η JWGRIP είναι ο κατασκευαστής και προμηθευτής επαγγελματικού ρομπότ γρήγορης αλλαγής λαβής σύζευξης δίσκου στην Κίνα. Είναι ένα προηγμένο ενσωματωμένο εξάρτημα μεταγωγής τελικού τελεστή ρομπότ, ειδικά σχεδιασμένο για ευέλικτες μη επανδρωμένες αυτοματοποιημένες γραμμές παραγωγής. Ενσωματώνει τη δομική διαμόρφωση από κράμα χάλυβα υψηλής αντοχής και τη διαδικασία λείανσης ακριβείας σε μια ενιαία μονάδα, πραγματοποιώντας πλήρως αυτόματη εναλλαγή εργαλείων ρομπότ χωρίς χειροκίνητη επέμβαση κατά την αντικατάσταση λαβών, δίσκων και άλλων τελικών εργαλείων.
Η JWGRIP είναι επαγγελματίας Robot Quick Change Gripper Series κατασκευαστής και προμηθευτής στην Κίνα. Σας καλωσορίζουμε θερμά στη χονδρική πώληση προϊόντων υψηλής ποιότητας σε ανταγωνιστικές τιμές από το εργοστάσιό μας.
Συστάσεις ειδήσεων