ελληνικά
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

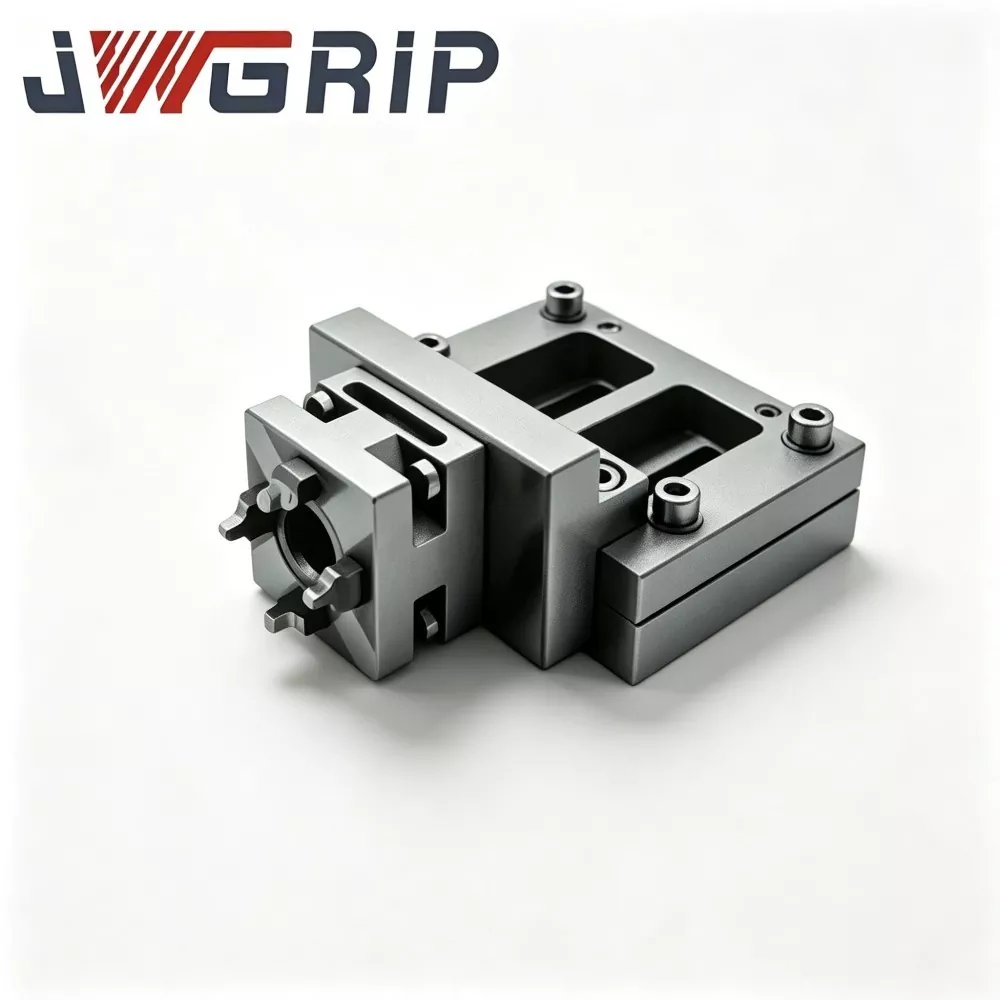
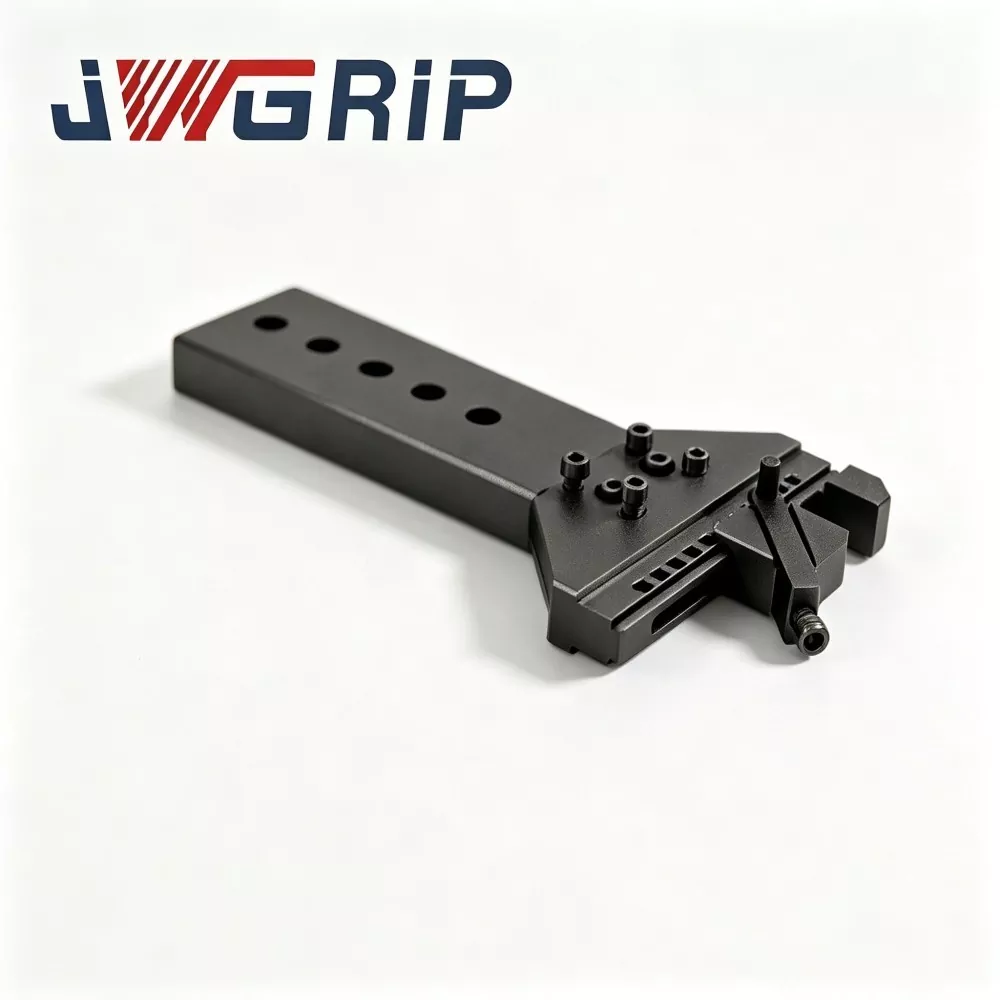
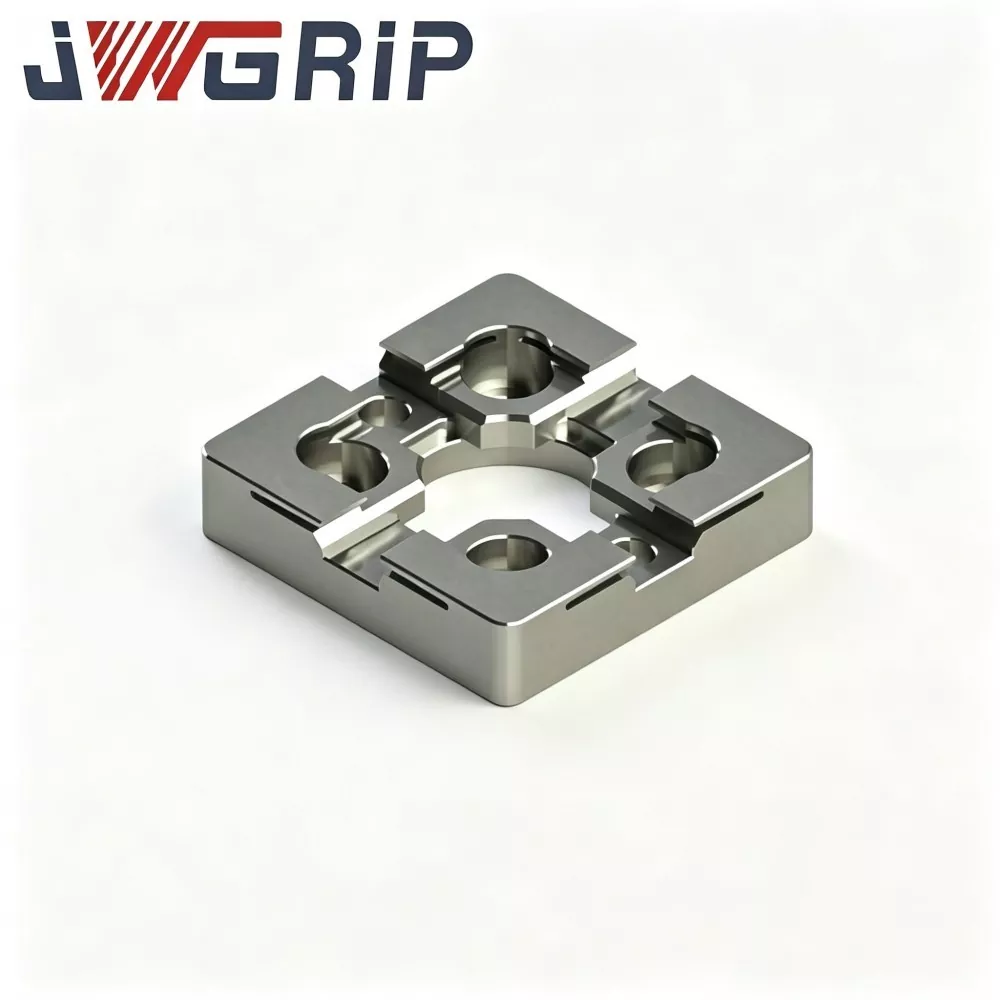
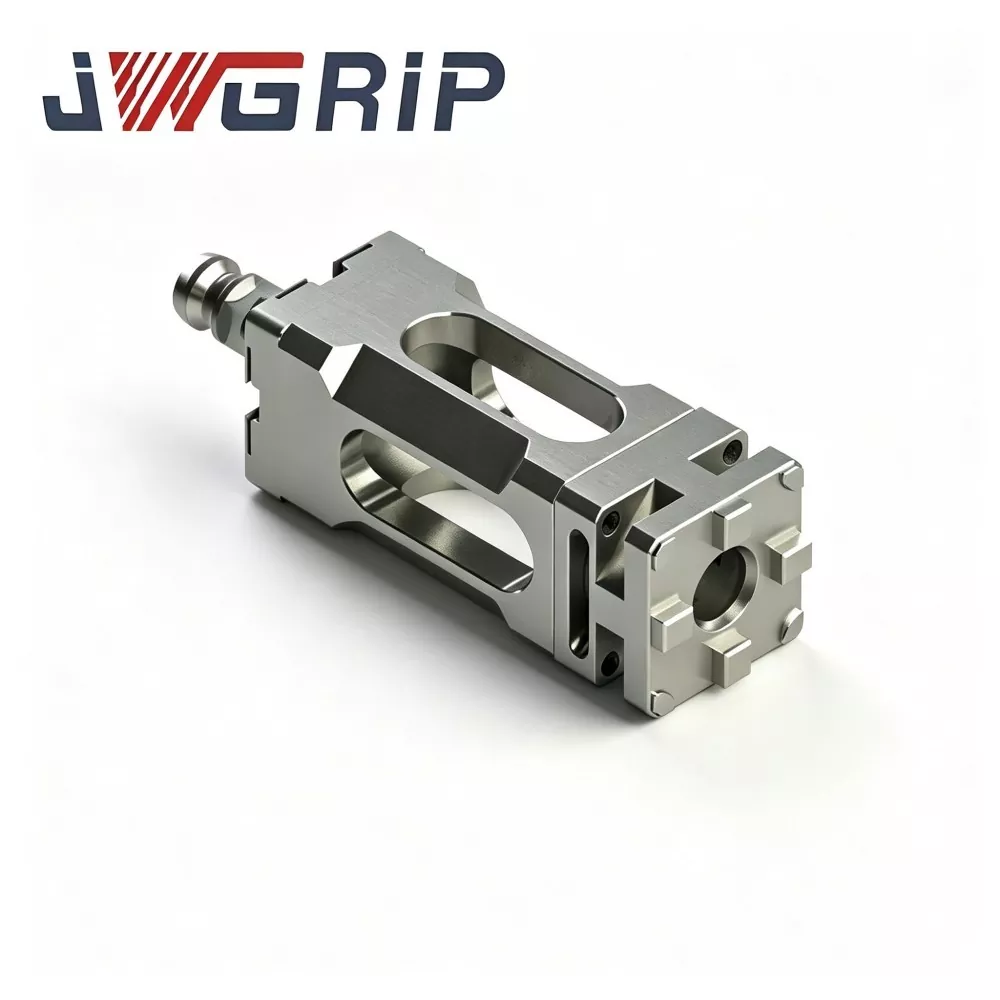
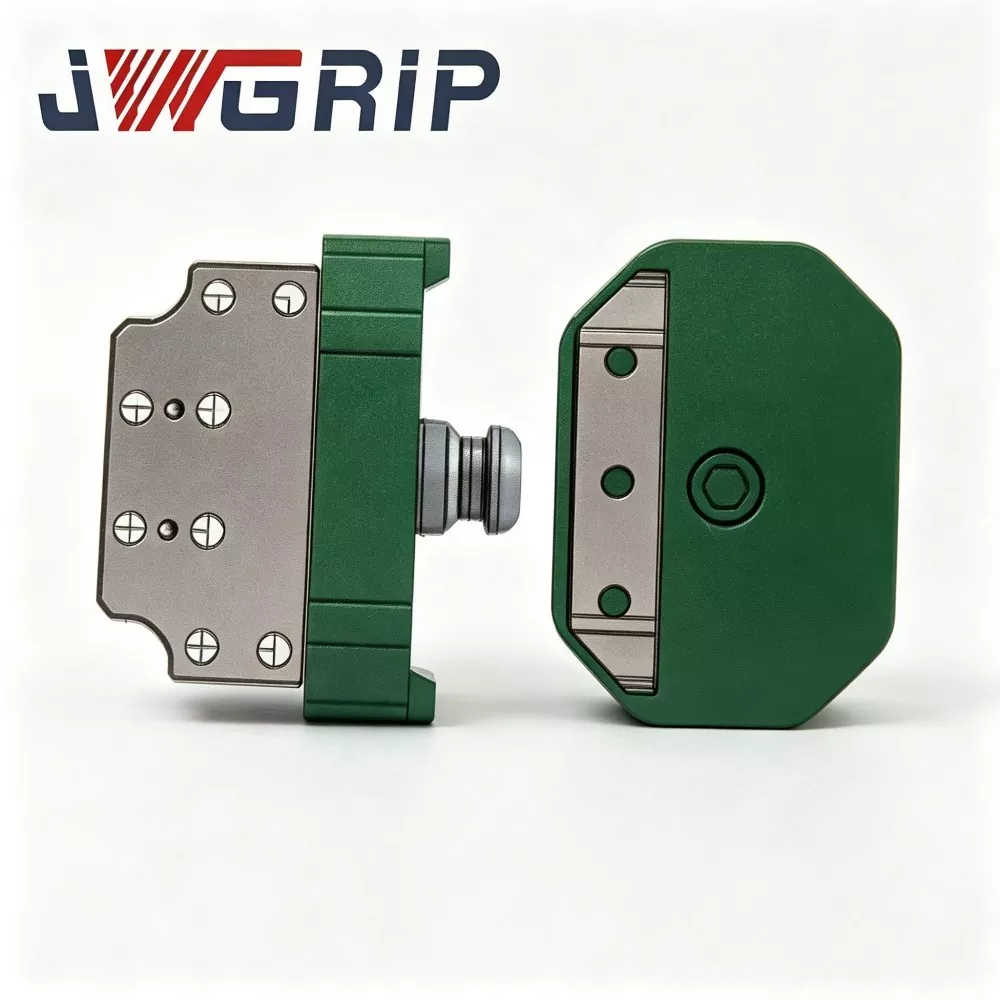
Ρομπότ γρήγορης αλλαγής λαβής σύζευξης δίσκου
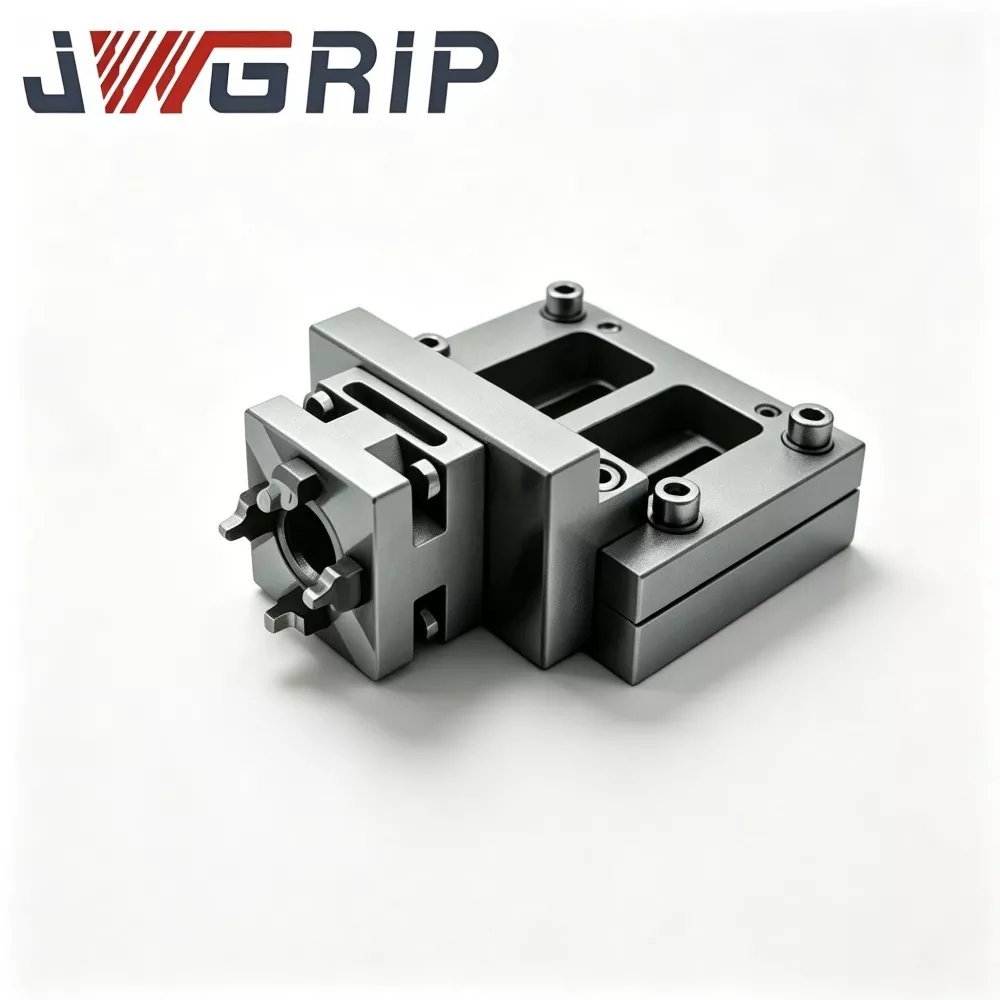
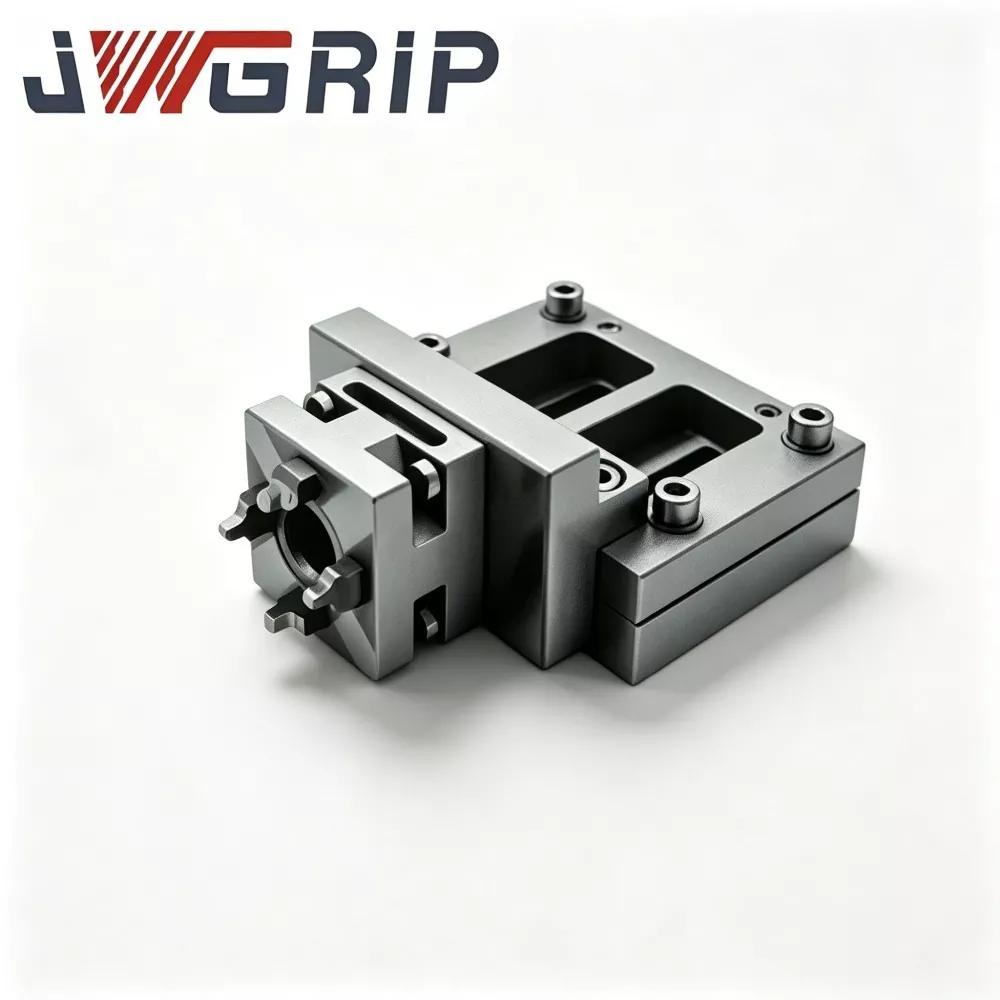
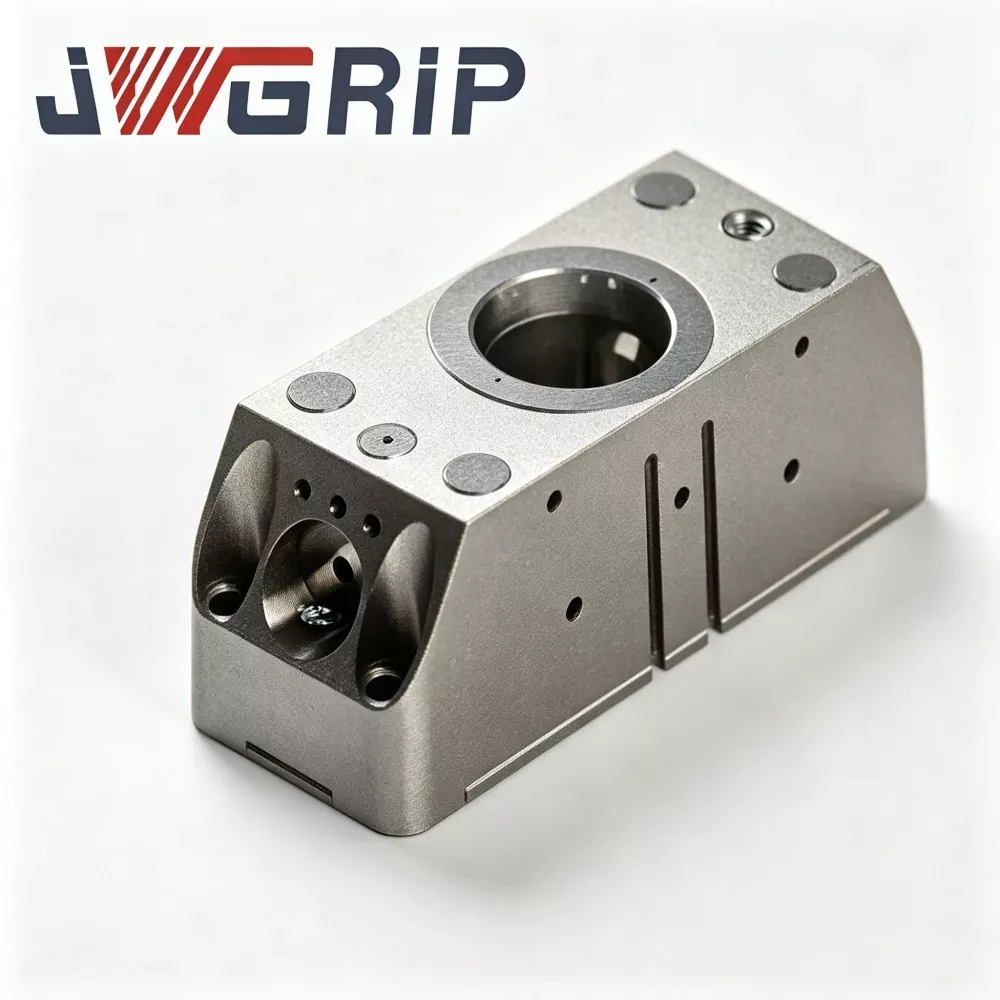
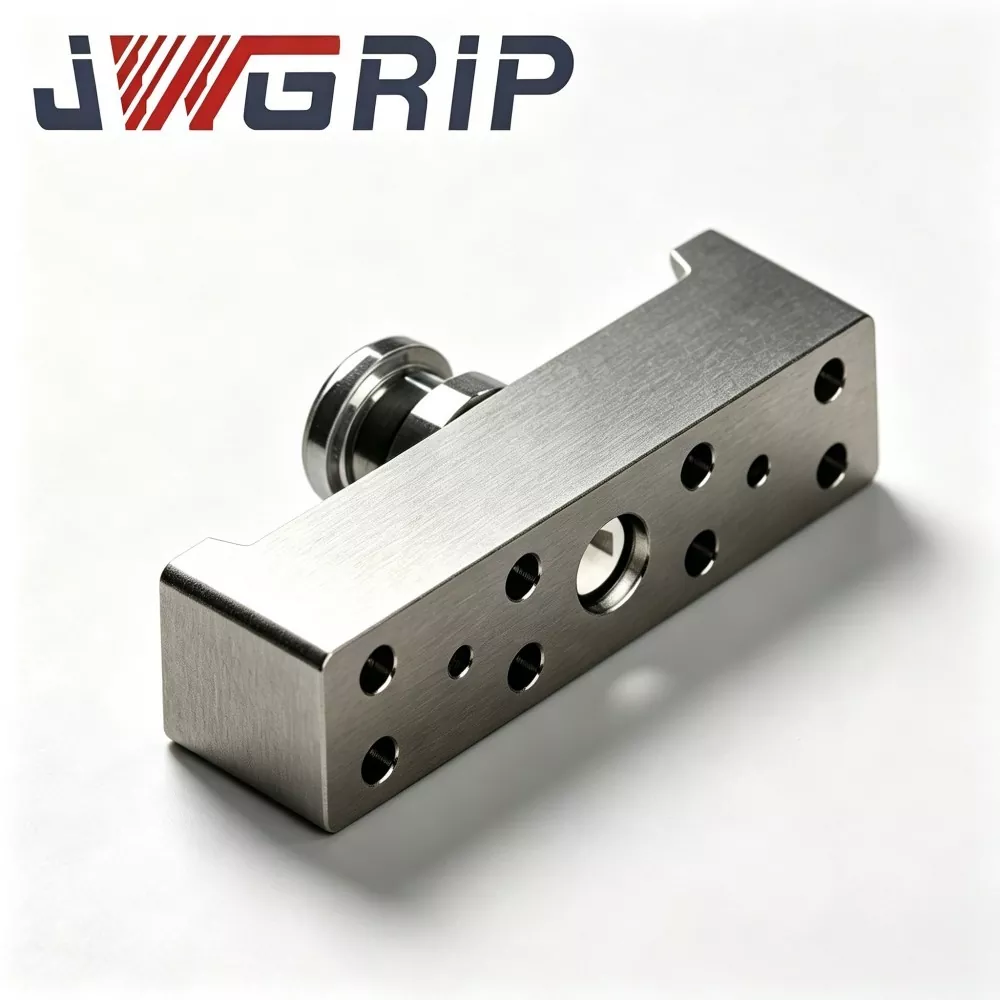
Η JWGRIP είναι ο κατασκευαστής και προμηθευτής επαγγελματικού ρομπότ γρήγορης αλλαγής λαβής σύζευξης δίσκου στην Κίνα. Είναι ένα προηγμένο ενσωματωμένο εξάρτημα μεταγωγής τελικού τελεστή ρομπότ, ειδικά σχεδιασμένο για ευέλικτες μη επανδρωμένες αυτοματοποιημένες γραμμές παραγωγής. Ενσωματώνει τη δομική διαμόρφωση από κράμα χάλυβα υψηλής αντοχής και τη διαδικασία λείανσης ακριβείας σε μια ενιαία μονάδα, πραγματοποιώντας πλήρως αυτόματη εναλλαγή εργαλείων ρομπότ χωρίς χειροκίνητη επέμβαση κατά την αντικατάσταση λαβών, δίσκων και άλλων τελικών εργαλείων.
Αυτός ο υψηλής απόδοσης ρομπότ γρήγορης αλλαγής σύζευξης δίσκου λαβής ρομπότ διαθέτει εξαιρετικά χαμηλό σφάλμα επαναλαμβανόμενης θέσης, εξαιρετική απόδοση κατά της κόπωσης και εξαιρετικά μεγάλη διάρκεια ζωής και υποστηρίζει ανάδραση σήματος αυτόματου κλειδώματος και ξεκλειδώματος για την κάλυψη των απαιτήσεων έξυπνης λειτουργίας της μη επανδρωμένης παραγωγής. Αυστηρά κατασκευασμένο μέσω επιθεώρησης πρώτων υλών, κατεργασίας ακριβείας CNC, επαγγελματικής θερμικής επεξεργασίας και διαδικασίας επιφανειακής σκλήρυνσης, κάθε σύνδεσμος υποβάλλεται σε ολοκληρωμένη δοκιμή απόδοσης τελικού προϊόντος και συνεχή κυκλική επαλήθευση φόρτωσης, σύμφωνα με τα πρότυπα μηχανικής ασφάλειας CE.
Παρέχει σταθερή και σταθερή μηχανική απόδοση σε μακροπρόθεσμα σενάρια κυκλικής μεταγωγής. Ευρέως συμβατό με μοντέλα βιομηχανικών ρομπότ πολλαπλών επωνυμιών, εφαρμόζεται εκτενώς στη συναρμολόγηση μπαταριών νέας ενέργειας, στην κατασκευή ηλεκτρονικών 3C, στη συναρμολόγηση ανταλλακτικών αυτοκινήτων και σε εργαστήρια έξυπνης διαλογής logistics. Υποστηρίζοντας την παροχή επαγγελματικής τεχνικής σχεδίασης, την επιτόπια διαβούλευση και την πλήρη τεχνική καθοδήγηση μετά την πώληση, συντομεύει αποτελεσματικά τον κύκλο υλοποίησης των έργων ανακαίνισης γραμμής παραγωγής ευέλικτων ρομπότ για παγκόσμιους βιομηχανικούς πελάτες.
Core Working-Mechanism Εισαγωγή
Το Robot Quick Change Gripper Tray Coupling είναι ένα αποκλειστικό εξάρτημα διεπαφής γρήγορης εναλλαγής άκρου ρομπότ, που χρησιμοποιείται κυρίως για γρήγορη εναλλαγή μεταξύ των μονάδων λαβής ρομπότ και των μονάδων δίσκου μεταφοράς υλικού.
Χωρίς αυτήν τη σύζευξη, κάθε εναλλαγή μεταξύ του δίσκου και της λαβής απαιτεί διακοπή της γραμμής παραγωγής, χειροκίνητη αφαίρεση μπουλονιών, ρύθμιση του σημείου αναφοράς και βαθμονόμηση συντεταγμένων. Μια απλή αλλαγή εργαλείου μπορεί να καταναλώσει 10-30 λεπτά και να μειώσει σημαντικά τη συνολική αποτελεσματικότητα του εξοπλισμού (OEE) των αυτοματοποιημένων γραμμών.
Ο σύνδεσμος αποτελείται από δύο συγκροτήματα πυρήνων:
1. Βάση από την πλευρά του ρομπότ (κύρια πλευρά): Μόνιμα στερεωμένη στη φλάντζα ρομπότ.
2. Προσαρμογέας στην πλευρά του εργαλείου (πλαίσιο μέρος): Τοποθετείται ξεχωριστά σε κάθε λαβή και σε κάθε δίσκο.
Ροή εργασίας:
1. Το ρομπότ μετακινείται στη βάση σύνδεσης και φέρνει τη βάση από την πλευρά του ρομπότ κοντά στον προσαρμογέα της πλευράς του εργαλείου στόχου (λαβή ή δίσκο).
2. Ο πεπιεσμένος αέρας οδηγεί τα ενσωματωμένα δόντια μηχανικής ασφάλισης να εμπλακούν, ολοκληρώνοντας το μηχανικό κλείδωμα.
3. Οι ακίδες εντοπισμού και οι οπές εντοπισμού υψηλής ακρίβειας πραγματοποιούν ακριβή επαναλαμβανόμενη τοποθέτηση. Οι ενσωματωμένες πνευματικές διόδους συνδέουν αυτόματα κυκλώματα αερίου στην πλευρά του εργαλείου για παροχή κενού ή πνευματικής λαβής.
4. Ο εσωτερικός αισθητήρας τροφοδοτεί το σήμα κατάστασης κλειδώματος σε πραγματικό χρόνο στο σύστημα ελέγχου ρομπότ. Το ρομπότ εκτελεί επακόλουθες εργασίες χειρισμού μόνο αφού λάβει το σήμα επιβεβαίωσης "κλειδωμένο στη θέση", αποτρέποντας την τυχαία πτώση του τεμαχίου εργασίας που προκαλείται από ατελές κλείδωμα.
5. Όταν απαιτείται εναλλαγή εργαλείων, το ρομπότ εξάγει σήμα ξεκλειδώματος. Το κύκλωμα αέρα απελευθερώνει την πίεση. μηχανική απεμπλοκή δοντιών. Το ρομπότ απομακρύνεται από το τρέχον εργαλείο και συνδέεται με τον επόμενο τελικό στόχο.
Οι περισσότεροι από το ράφι γενικής χρήσης δίσκοι γρήγορης αλλαγής δεν διαθέτουν δομική βελτιστοποίηση για συνθήκες εναλλασσόμενου φορτίου μεικτής λαβής δίσκων. Τα εργαλεία δίσκου δημιουργούν έκκεντρο φορτίο μεγάλης περιοχής ενώ οι συμπαγείς λαβές παρέχουν συγκεντρωμένο φορτίο. Η επαναλαμβανόμενη εναλλαγή επιταχύνει την τριβή σημείου-επιφανείας. Βασιζόμενος σε εκατοντάδες εμπειρίες έργων μετασκευής ρομπότ-σταθμού, το JWGRIP βελτιστοποιεί τη φέρουσα κατανομή και την κατασκευή προστασίας δεδομένων αυτού του συνδέσμου για να διατηρήσει τη μακροπρόθεσμη σταθερότητα τοποθέτησης κάτω από εναλλασσόμενους κύκλους έκκεντρου και συγκεντρωμένου φορτίου.
Τυπική Λειτουργική ανάλυση σημείων πόνου
Τα εργοστάσια που αναπτύσσουν μικτό χειρισμό πολλαπλών εργαλείων (δίσκος + λαβή) μέσω βιομηχανικών ρομπότ συνήθως αντιμετωπίζουν τα ακόλουθα σημεία συμφόρησης με συνηθισμένες λύσεις γρήγορης αλλαγής:
1. Μεγάλος χρόνος διακοπής λειτουργίας χειροκίνητης αλλαγής εργαλείου Η συχνή αποσυναρμολόγηση/συναρμολόγηση μπουλονιών, η προσαρμογή δεδομένων και η επαναβαθμονόμηση συντεταγμένων καταλαμβάνουν μεγάλο μερίδιο του χρόνου παραγωγής, μειώνουν το OEE και περιορίζουν την ικανότητα εξόδου των αυτοματοποιημένων σταθμών.
2. Διακύμανση ακρίβειας θέσης που προκαλείται από ανθρώπινη λειτουργία Η ποιότητα της χειροκίνητης ευθυγράμμισης εξαρτάται σε μεγάλο βαθμό από την ικανότητα του χειριστή. Η απόκλιση θέσης συσσωρεύεται μετά από πολλούς κύκλους αντικατάστασης εργαλείου και βλάπτει τη συνοχή της συναρμολόγησης.
3. Κίνδυνοι ασφαλείας σε σενάρια χειροκίνητης αλλαγής εργαλείων Η χειροκίνητη επέμβαση κοντά σε κινούμενο άκρο ρομπότ δημιουργεί κινδύνους σύγκρουσης-τραυματισμού κατά τη διάρκεια επαναλαμβανόμενων εργασιών αλλαγής εργαλείου.
4. Πρόωρη φθορά της επιφάνειας αναφοράς υπό συνθήκες εναλλασσόμενου φορτίου Οι δίσκοι γρήγορης αλλαγής γενικής χρήσης είναι σχεδιασμένοι για τελικούς τελεστές απλού τύπου. Η εναλλαγή μεταξύ δίσκων μεγάλου εκκεντρικού φορτίου και λαβών συγκεντρωμένου φορτίου επιταχύνει την τριβή της επιφάνειας εντοπισμού, οδηγώντας σε μείωση της ακρίβειας επαναληπτικής τοποθέτησης και στη συχνή συντήρηση.
5. Ανεπαρκής μηχανισμός ασφάλειας ανάδρασης σήματος Ορισμένες μονάδες γρήγορης αλλαγής χαμηλού κόστους δεν διαθέτουν σχόλια κατάστασης κλειδώματος σε πραγματικό χρόνο. Το ρομπότ μπορεί να εκτελεί κίνηση υπό συνθήκες ατελούς ασφάλισης και να προκαλέσει ατυχήματα με πτώση του τεμαχίου εργασίας.
Το JWGRIP Robot Quick-Change Gripper-Tray Coupling αντιμετωπίζει τα προαναφερθέντα σημεία πόνου μέσω πέντε βασικών μέτρων σχεδιασμού: αποκλειστική φέρουσα δομή βελτιστοποιημένη με μικτό φορτίο, μηχανικός μηχανισμός αντιμπλοκαρίσματος κατά της πτώσης, ανάδραση αισθητήρα κατάστασης κλειδώματος σε πραγματικό χρόνο, αρθρωτά αντικαταστάσιμα εξαρτήματα φθοράς 3 τάπητα-ri-20 κιλά.
Σύνθεση Ενότητας
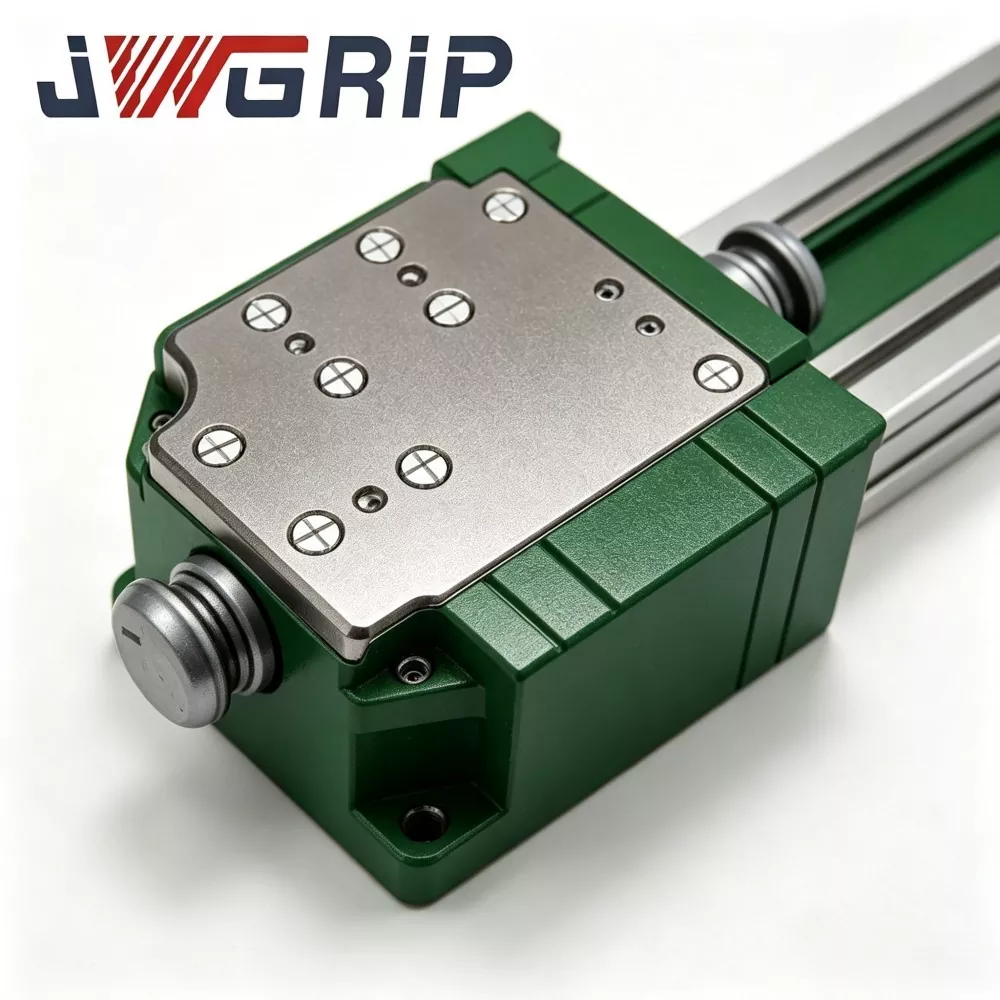
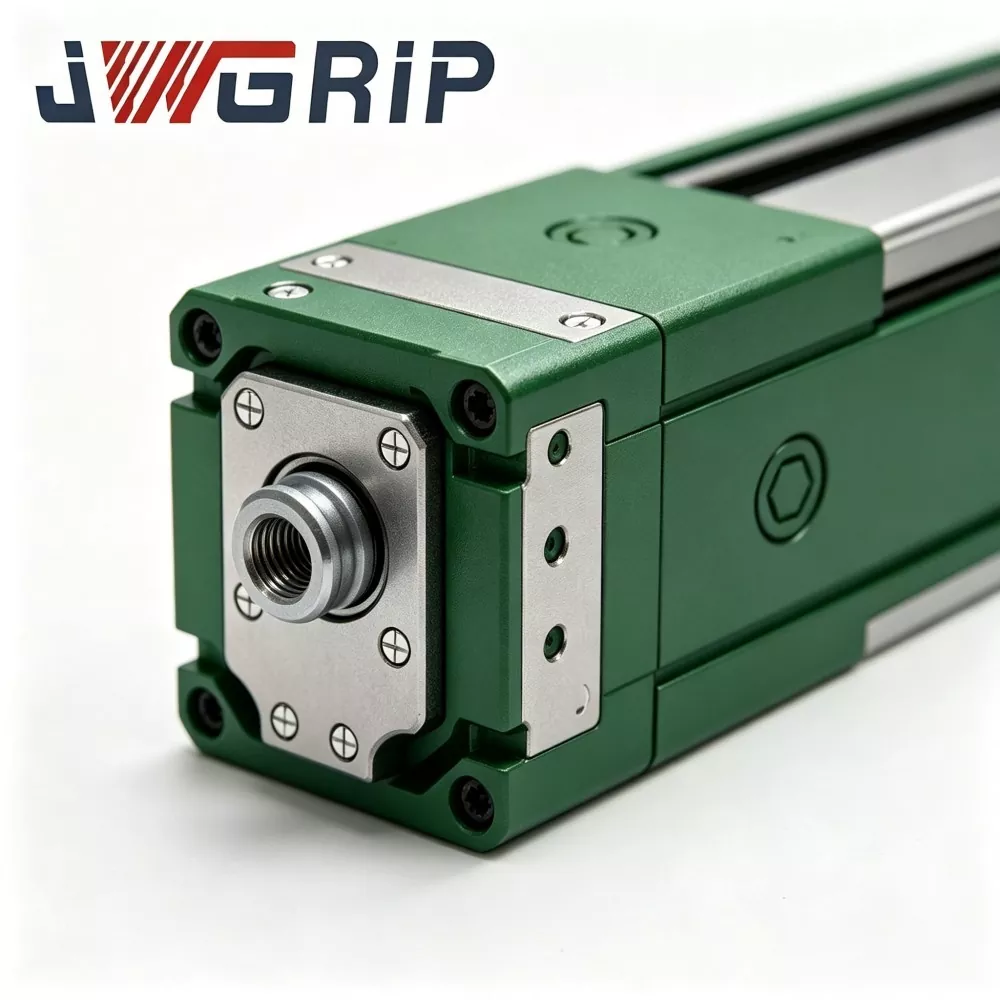
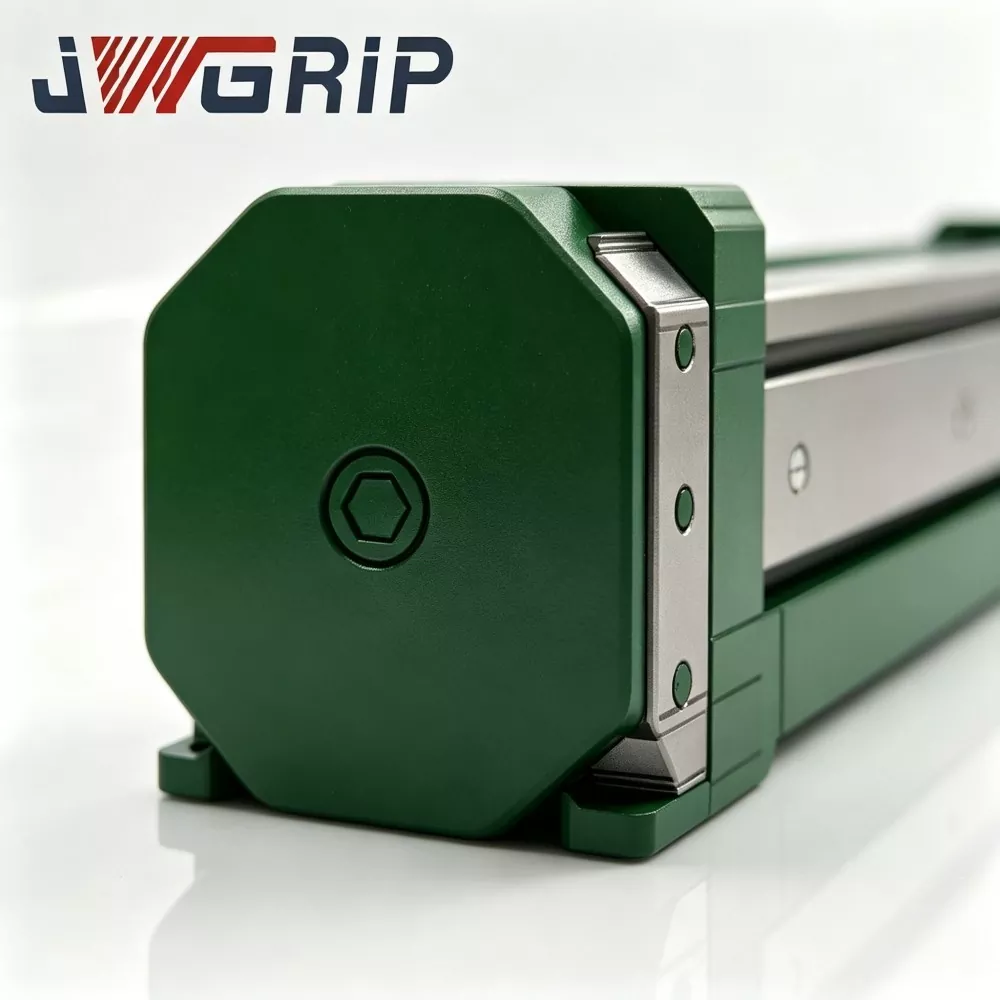
JWGRIP Robot Quick Change Gripper Tray Coupling αποτελείται από έξι βασικές λειτουργικές μονάδες:
① Σύστημα βασικής βάσης από την πλευρά του ρομπότ
② Σύστημα υποτελούς προσαρμογέα στην πλευρά του εργαλείου
③ Ομάδα κλειδώματος-δοντιού μηχανικής μανδαλώσεως (δομή ασφαλείας κατά της πτώσης)
④ Σετ τοποθέτησης πείρων εντοπισμού και οπών εντοπισμού υψηλής ακρίβειας
⑤ Ενσωματωμένο ενσωματωμένο συγκρότημα πνευματικής διόδου
⑥ Αισθητήρας ανίχνευσης κατάστασης κλειδώματος & μονάδα εξόδου σήματος
Δομική περιγραφή
1. Συγκρότημα κύριας βάσης από την πλευρά ρομπότ Κύρια βάση στήριξης στερεωμένη στη φλάντζα ρομπότ. κράμα-χάλυβας υψηλής αντοχής, επιφάνειες που έχουν υποστεί επεξεργασία με ανακούφιση από καταπόνηση και λειασμένες επιφάνειες ταιριάσματος κλειδιών ακριβείας. Αντέχει σύνθετα δυναμικά φορτία που μεταδίδονται από τελικούς τελεστές στην πλευρά του εργαλείου.
2. Σύστημα υποτελούς προσαρμογέα στην πλευρά του εργαλείου Συνδετική πλάκα στο άκρο του εργαλείου, τοποθετημένη χωριστά σε κάθε λαβή και κάθε δίσκο. Ταιριάζει με την κύρια βάση στη διάσταση σύνδεσης, το σημείο αναφοράς-επιφάνεια και τη διεπαφή κυκλώματος αερίου.
3. Ομάδα κλειδώματος-δοντιών με μηχανική μανδάλωση Μηχανικά δόντια κλειδώματος με πνευματική λειτουργία. Πραγματοποιεί θετική μηχανική εμπλοκή μετά τη σύνδεση. Ακόμα κι αν η πνευματική τροφοδοσία διακοπεί κατά λάθος, η μηχανική ασφάλιση διατηρεί την κατάσταση κλειδώματος για να αποτρέψει την πτώση του εργαλείου, πληρώντας την προστασία παθητικής ασφάλειας συμβατή με CE.
4. Σετ τοποθέτησης ακίδων και οπών εντοπισμού υψηλής ακρίβειας Οι καρφίτσες και οι οπές εντοπισμού ακριβείας εδάφους εγγυώνται απόδοση επαναλαμβανόμενης τοποθέτησης ≤±0,008 mm μετά από κάθε σύνδεση. Ο ειδικά βελτιστοποιημένος φέρων δακτύλιος επιβραδύνει τη φθορά που προκαλείται από εναλλασσόμενους κύκλους έκκεντρου/συγκεντρωμένου φορτίου.
5. Ενσωματωμένο ενσωματωμένο συγκρότημα διέλευσης πεπιεσμένου αέρα Ενσωματωμένα στεγανά κανάλια κυκλώματος αερίου στις πλευρές του κύριου και του εξαρτήματος. Ολοκληρώνει αυτόματα την πνευματική σύνδεση κατά τη σύνδεση, παρέχοντας πεπιεσμένο αέρα για πνευματικές λαβές ή δίσκους κενού χωρίς επιπλέον διάταξη εξωτερικής σωλήνωσης.
6. Αισθητήρας ανίχνευσης κατάστασης κλειδώματος και μονάδα εξόδου σήματος Ο ενσωματωμένος αισθητήρας ανιχνεύει την πραγματική κατάσταση εμπλοκής του μηχανικού κλειδώματος και εξάγει το σήμα μεταγωγής προς το σύστημα robot-PLC. Η λογική κίνησης του ρομπότ μπορεί να διαμορφωθεί έτσι ώστε να επιτρέπει την κίνηση μόνο με τη λήψη του σήματος επιβεβαίωσης "πλήρως κλειδωμένο".
Βασικά Τεχνικά Πλεονεκτήματα
1. Δομή βελτιστοποιημένης μικτού φορτίου για σενάρια εναλλασσόμενης εναλλαγής λαβής δίσκου
Οι περισσότεροι δίσκοι γρήγορης αλλαγής που διατίθενται στην αγορά στοχεύουν σε τελικούς τελεστές μίας κατηγορίας. Αυτός ο σύνδεσμος ενισχύει τον φέροντα δακτύλιο και τη δομή δακτυλίου με πείρο τοποθέτησης για συχνή εναλλαγή μεταξύ δίσκων μεγάλης επιφάνειας και συμπαγών λαβών. Μετριάζει την τριβή της επιφάνειας αναφοράς υπό εναλλασσόμενες συνθήκες έκκεντρου και συγκεντρωμένου φορτίου. Επαλήθευση από έργα πεδίου: πάνω από 1 εκατομμύριο σταθεροί κύκλοι σύνδεσης κάτω από 24ωρη κυκλική παραγωγή ονομαστικού φορτίου.
2. ≤±0,008 mm Ακρίβεια επαναληπτικής τοποθέτησης για συνέπεια συναρμολόγησης
Υιοθετεί χιτώνια ρουλεμάν από κράμα υψηλής ακρίβειας και πείρους τοποθέτησης με φινίρισμα λείανσης. Μετά την εναλλαγή δίσκου-λαβής, οι συντεταγμένες προγραμμάτων ρομπότ δεν απαιτούν εκ νέου βαθμονόμηση μεγάλης κλίμακας, μειώνοντας δραστικά τον φόρτο εργασίας εντοπισμού σφαλμάτων μηχανικού επιτόπου. Είναι κρίσιμο για σενάρια υψηλής ακρίβειας, όπως η στοίβαξη στοιχείων μπαταρίας νέας ενέργειας και η συναρμολόγηση εξαρτημάτων 3C.
3. Σχεδίαση διπλής ασφάλειας: μηχανική αυτοασφάλιση + ανατροφοδότηση κατάστασης ηλεκτρικής κλειδαριάς
Η παθητική μηχανική μανδάλωση διατηρεί την κατάσταση ασφάλισης σε περίπτωση τυχαίας απώλειας παροχής αέρα για να αποφευχθεί ο ξαφνικός διαχωρισμός του εργαλείου. Ο ελεγκτής ρομπότ μπορεί να εκτελέσει κίνηση μόνο αφού λάβει «πλήρως κλειδωμένο» σήμα ηλεκτρικής ανάδρασης. Αυτός ο μηχανισμός διπλής ασφάλειας με πιστοποίηση CE εξαλείφει τους μεγάλους κινδύνους ασφάλειας για μη επανδρωμένα συνεργεία.
4. Αρθρωτή αρχιτεκτονική εξαρτημάτων φθοράς για συντήρηση χαμηλού κόστους
Τα βασικά αναλώσιμα εξαρτήματα, συμπεριλαμβανομένων των μανικιών με πείρο τοποθέτησης και των δακτυλίων στεγανοποίησης, υιοθετούν διαιρούμενο αρθρωτό σχεδιασμό. Οι χρήστες μπορούν να αντικαταστήσουν μόνο τοπικά ανταλλακτικά χωρίς να αποσυναρμολογήσουν την κύρια κύρια βάση από τη φλάντζα ρομπότ. Συντομεύει το χρόνο διακοπής λειτουργίας του εξοπλισμού και μειώνει τις δαπάνες μακροπρόθεσμης συντήρησης. Τα κιτ ανταλλακτικών μπορούν να παρέχονται μαζί με την προσφορά της κύριας μονάδας.
5. Μήτρα ονομαστικού φορτίου ευρέος εύρους και συμβατότητα επωνυμίας πολλών ρομπότ
Στοκ-προϊόν ονομαστική-φόρτωση καλύπτει 3 kg-120 kg. Οι διαστάσεις της φλάντζας στήριξης ακολουθούν τα βασικά πρότυπα της βιομηχανίας ρομπότ, συμβατές με τις ABB, FANUC, KUKA, YASKAWA και τις εγχώριες κινεζικές μάρκες ρομπότ. Υποστηρίζει σύνδεση με δίσκους κενού, μηχανικές λαβές, πνευματικές σιαγόνες και άλλους τελικούς τελεστές. Διατίθεται προσαρμοσμένη προσαρμογή φλάντζας, βαθμολόγησης φορτίου ή δομής στεγανοποίησης για ειδικές απαιτήσεις.
6. Πλήρης κατασκευή και ολοκληρωμένη υπηρεσία μηχανικής υποστήριξης
Οι βασικές διεργασίες, συμπεριλαμβανομένου του ελέγχου πρώτων υλών, της θερμικής επεξεργασίας, της μηχανικής κατεργασίας ακριβείας και των κυκλικών δοκιμών τελικού προϊόντος ολοκληρώνονται εντός του εργοστασίου JWGRIP, χωρίς εξωτερική ανάθεση βασικών διεργασιών. Η ομάδα μηχανικών παρέχει 2D/3D σχέδια, εγχειρίδια εγκατάστασης και προτάσεις ρύθμισης παραμέτρων για τους τελικούς χρήστες.
Σενάρια εφαρμογής πολλαπλών κλάδων
1. Γραμμές συναρμολόγησης μπαταριών και μονάδας αποθήκευσης ενέργειας νέας ενέργειας
Στα εργαστήρια μπαταριών ιόντων λιθίου, ένα ρομπότ πρέπει να εναλλάσσεται μεταξύ του δίσκου αναρρόφησης κενού για τη μεταφορά της μονάδας και της μηχανικής λαβής για εργασίες σύσφιξης εξαρτημάτων. Η σύζευξη JWGRIP πραγματοποιεί μη επανδρωμένη αυτόματη εναλλαγή εργαλείων. Η διάρκεια αλλαγής εργαλείου μειώνεται από τα χειροκίνητα 15 λεπτά στα αυτόματα 3 δευτερόλεπτα, μειώνοντας απότομα το χρόνο διακοπής λειτουργίας της γραμμής παραγωγής που προκαλείται από την αντικατάσταση του εργαλείου. Πολλοί κατασκευαστές εξοπλισμού αποθήκευσης ενέργειας στη Νότια Κίνα έχουν υιοθετήσει αυτήν τη λύση.
2. Γραμμές παραγωγής 3C-Electronic-Product Assembly
Για σταθμούς συναρμολόγησης εξαρτημάτων κινητών τηλεφώνων και φορητών υπολογιστών, ο σύνδεσμος ελαφρού φορτίου (3-10 kg) συνεργάζεται με δίσκους υλικών μικρού μεγέθους και μικροσκοπικές πνευματικές λαβές. Η βάση σύνδεσης υψηλής ακρίβειας αποφεύγει την απόκλιση συναρμολόγησης που προκαλείται από την αλλαγή εργαλείου, υποστηρίζοντας τη συνεχή συναρμολόγηση ηλεκτρονικών εξαρτημάτων ακριβείας υψηλής ταχύτητας.
3. Εργαστήρια αυτοματοποιημένης συναρμολόγησης εξαρτημάτων αυτοκινήτου
Η παραγωγή ανταλλακτικών αυτοκινήτων απαιτεί από τα ρομπότ να χειρίζονται τόσο δίσκους χύδην υλικού όσο και λαβές σύσφιξης θέσης. Ο σύνδεσμος μεσαίου έως βαρέως φορτίου (25-120 kg) αναλαμβάνει συχνές εργασίες εναλλαγής εργαλείων.
4. Σταθμοί αυτοματοποιημένης ταξινόμησης Intelligent-Logistics
Στα αυτοματοποιημένα εργαστήρια ταξινόμησης υλικών, το ρομπότ εναλλάσσεται μεταξύ δίσκου μεταφοράς ολόκληρου κιβωτίου και λαβής συλλογής ενός τεμαχίου. Ένα ρομπότ πραγματοποιεί λειτουργία πολλαπλών λειτουργιών, μειώνοντας τη συνολική επένδυση σε συστήματα αυτοματοποιημένης ταξινόμησης.
Ροή εργασιών παραγωγής & Πλαίσιο Ποιοτικού Ελέγχου
Το JWGRIP εφαρμόζει σύστημα διαχείρισης ποιότητας ISO 9001:2015 σε ολόκληρη την αλυσίδα παραγωγής. Ο εσωτερικός εξοπλισμός περιλαμβάνει κέντρα κατεργασίας CNC, φούρνους θερμικής επεξεργασίας υψηλής θερμοκρασίας, μηχανές λείανσης ακριβείας, όργανα μεταλλογραφικής επιθεώρησης, πλήρεις πάγκους δοκιμών κυκλικού φορτίου και εγκαταστάσεις δοκιμής ψεκασμού αλατιού. Όλες οι κατεργασίες βασικών εξαρτημάτων ολοκληρώνονται εσωτερικά αντί να προμηθεύονται τελικά εξαρτήματα που έχουν ανατεθεί σε εξωτερικούς συνεργάτες.
Πλήρης ροή εργασιών παραγωγής:
1. Επιθεώρηση εισερχόμενης πρώτης ύλης:Το υλικό ράβδων από κράμα χάλυβα λαμβάνει ανάλυση χημικής σύνθεσης και δοκιμή σκληρότητας. οι μη συμμορφούμενες πρώτες ύλες απορρίπτονται πριν εισέλθουν στην παραγωγή.
2. Ακατέργαστη κατεργασία και κατεργασία φινιρίσματος CNC: Διαμόρφωση του κύριου σώματος, του περιβλήματος του πείρου τοποθέτησης και των εξαρτημάτων με δόντια κλειδώματος μέσω εξοπλισμού CNC υψηλής ακρίβειας.
3. Θερμική επεξεργασία υπό κενό και σκλήρυνση επιφανειών: Τα βασικά φέροντα εξαρτήματα περνούν από σβέση και σκλήρυνση για να αναβαθμίσουν τη σκληρότητα και την απόδοση κατά της φθοράς.
4. Διαδικασίες λείανσης ακριβείας: Οι κρίσιμες επιφάνειες αναφοράς και οι οπές ακίδων εντοπισμού λαμβάνουν λεπτή λείανση για να πληρούν τις αυστηρές απαιτήσεις ανοχής διαστάσεων και τραχύτητας επιφάνειας.
5. Συναρμολόγηση εξαρτήματος & θέση σε λειτουργία πνευματικού κυκλώματος: Συναρμολογήστε δόντια κλειδώματος, στοιχεία στεγανοποίησης και μονάδες αισθητήρων. εκτελέστε δοκιμή αεροστεγανότητας εσωτερικού κυκλώματος αερίου.
6. Δοκιμή κυκλικού φορτίου πλήρους λειτουργίας: Κάθε ολοκληρωμένος σύνδεσμος εκτελείται χιλιάδες φορές κυκλική προσομοίωση κλειδώματος-ξεκλειδώματος υπό συνθήκες ονομαστικού φορτίου. επαληθεύστε την ακρίβεια τοποθέτησης επανάληψης, την αεροστεγανότητα και την αξιοπιστία της ανάδρασης σήματος. οι μη εγκεκριμένες μονάδες επιστρέφονται για εκ νέου επεξεργασία.
7. Τελική επιθεώρηση και σήμανση με λέιζερ: Έλεγχος διαστάσεων, επιθεώρηση εμφάνισης, σήμανση πιστοποίησης. πιστοποιημένα προϊόντα εισέρχονται στην αποθήκη τελικών προϊόντων για αποθήκευση.
Οδηγίες συντήρησης
1. Καθημερινή οπτική επιθεώρηση: Πριν από κάθε βάρδια παραγωγής, ελέγχετε οπτικά τις επιφάνειες αναφοράς, την περιοχή εργασίας με τα δόντια κλειδώματος και τους δακτυλίους στεγανοποίησης για τσιπ, βρωμιά ή ζημιές από μηχανική πρόσκρουση. Καθαρίστε τους ξένους ρύπους με ξηρό πεπιεσμένο αέρα.
2. Σανδάλη συντήρησης βάσει κυκλικού αριθμού: Σε συνεχή παραγωγή 24 ωρών, επιθεωρήστε τα χιτώνια των πείρων εντοπισμού και τους δακτυλίους στεγανοποίησης κάθε 300.000 κύκλους σύνδεσης. Καθαρίστε τις επιφάνειες αναφοράς και εφαρμόστε γράσο κατά της φθοράς. Αντικαταστήστε τα αναλώσιμα εξαρτήματα εάν εμφανιστεί γρατσουνιά ή εμφανής φθορά. Μειώστε το διάστημα συντήρησης για περιβάλλον εργαστηρίου με έντονη σκόνη.
3. Να μην λειτουργούν υπενθυμίσεις:Απαγόρευση εφαρμογής υπερβολικής φόρτωσης. Απαγορεύστε τη βίαιη σύγκρουση μεταξύ master-base και slave-adapter. Μην αποσυναρμολογείτε το εσωτερικό συγκρότημα μηχανικής κλειδαριάς-δοντιού χωρίς επαγγελματική-τεχνική καθοδήγηση.
4. Μακροχρόνια προστασία κατά την αποθήκευση σε αδράνεια: Καθαρίστε ολόκληρη τη μονάδα ζεύξης, εφαρμόστε αντισκωριακό γράσο σε επιφάνειες αναφοράς και επιφάνειες με δόντια κλειδώματος. αποθηκεύστε σε στεγνό ντουλάπι ανθεκτικό στη σκόνη.
Μετά την πώληση
1. Απομακρυσμένη ηλεκτρονική-τεχνική καθοδήγηση που καλύπτει την εγκατάσταση, τη θέση σε λειτουργία και την επιτόπια αντιμετώπιση σφαλμάτων.
2. Πλήρης σετ τεκμηρίωση λειτουργίας-συντήρησης παρέχεται για κάθε παραγγελία-αγορά.
3. Τεχνική διαβούλευση σε επίπεδο μηχανικού για προσαρμοσμένα έργα OEM: τροποποίηση διαστάσεων φλάντζας, αναβάθμιση δομής στεγανοποίησης, προσαρμογή ειδικής τιμής φορτίου κ.λπ.
4. Επί τόπου τεχνική υπηρεσία με διαπραγματεύσιμη επί πληρωμή διαθέσιμη για παραγγελίες μεγάλου όγκου βάσει έργων.
5. Ανεξάρτητη προμήθεια ανταλλακτικών για μανίκια, δακτυλίους στεγανοποίησης και άλλα φορητά εξαρτήματα, που υποστηρίζει την αντικατάσταση πεδίου από τεχνικούς από την πλευρά του πελάτη.
6. Περιγραφή εγγύησης: Εγγύηση 2 ετών για μη αναλώσιμα κύρια δομικά εξαρτήματα υπό συνθήκες σωστής εγκατάστασης και ονομαστικού φορτίου-εργασίας. Τα αναλώσιμα εξαρτήματα φθοράς (δακτύλιοι στεγανοποίησης, μανίκια τοποθέτησης καρφίτσας) εξαιρούνται από το πεδίο εφαρμογής της δωρεάν εγγύησης. Ζημιές που προκαλούνται από ακατάλληλη τοποθέτηση, υπερφόρτωση-λειτουργία, ανθρωπογενή σύγκρουση ή χημική διάβρωση πέρα από τις προδιαγραφές δεν καλύπτονται από την εγγύηση.
Αναφορά Προμηθειών & Έργων-Αξιολόγησης
Βασική τιμή JWGRIP Robot Quick Change Gripper Tray Coupling: Βελτιστοποιημένη για το σκοπό αυτό δομή εναλλασσόμενης φέρουσας λαβής μικτού δίσκου, ≤±0,008 mm επαναλαμβανόμενη τοποθέτηση-ακρίβεια, μηχανική μανδάλωση + ηλεκτρικό σήμα διπλής ασφάλειας, πολλαπλός μηχανισμός φόρτισης και πολλαπλών εξαρτημάτων. Δυνατότητα προσαρμοσμένης μηχανικής OEM. Επιλύει βασικά σημεία συμφόρησης αυτοματισμού: μακρύς χρόνος διακοπής αλλαγής χειροκίνητου εργαλείου, τοποθέτηση-απόκλιση θέσης που προκαλείται από τον άνθρωπο, κίνδυνοι ασφάλειας χειροκίνητης παρέμβασης, επιταχυνόμενη φθορά δεδομένων υπό εναλλασσόμενο-έκκεντρο-και-συγκεντρωμένο-φόρτο, ατελές κλείδωμα-ασφάλεια-προστασία.
Υπενθυμίσεις αξιολόγησης έργου:
1. Επιβεβαιώστε την πραγματική διάσταση φλάντζας ρομπότ και το απαιτούμενο ονομαστικό φορτίο (εξετάστε το δυναμικό φορτίο κρούσης, όχι απλώς το στατικό βάρος του τελικού τελεστή). Κρατήστε επαρκές περιθώριο ασφαλείας.
2. Αποσαφήνιση αντικειμένων ανταλλαγής εργαλείων: καταγράψτε την ποσότητα των λαβών και των δίσκων που πρέπει να εξοπλιστούν με βοηθητικούς προσαρμογείς στην πλευρά του εργαλείου.
3. Επαληθεύστε την ποιότητα της πηγής πεπιεσμένου αέρα και τη σταθερότητα της πίεσης στο συνεργείο. συνιστάται ο συνδυασμός φίλτρου αέρα-ρυθμιστή πίεσης εάν η πίεση παρουσιάζει μεγάλες διακυμάνσεις.
4. Επιβεβαιώστε την κατάσταση του πόρου robot-PLC IO για λήψη σήματος κατάστασης κλειδώματος. Το JWGRIP παρέχει δωρεάν τεκμηρίωση ηλεκτρικής διεπαφής.
5. Οι τυποποιημένες εκδόσεις πραγματοποιούν γρήγορη παράδοση. υιοθετήστε την υπηρεσία προσαρμοσμένης μηχανικής OEM για απαιτήσεις ειδικής φλάντζας, ειδικής ποιότητας στεγανοποίησης ή ειδικού φορτίου.
FAQ
Ε1: Μπορεί αυτός ο σύνδεσμος να ολοκληρώσει την πλήρως αυτόματη εναλλαγή εργαλείων χωρίς χειρωνακτική εργασία;
Ναί. Το Robot Quick Change Gripper Tray Coupling λαμβάνει σήμα πνευματικού ελέγχου από το σύστημα ρομπότ και ολοκληρώνει αυτόματα το κλείδωμα/ξεκλείδωμα. Η λογική ανταλλαγής εργαλείων μπορεί να ενσωματωθεί στο πρόγραμμα ρομπότ. Σημειώστε ότι πρέπει να διαμορφώσετε την αντίστοιχη σχάρα αποθήκευσης εργαλείων για να συγκρατούν τις λαβές και τους δίσκους σε αδράνεια.
Ε2: Απαιτείται επαναβαθμονόμηση συντεταγμένων κάθε φορά μετά την εναλλαγή του δίσκου και της λαβής;
Αυτή η σύζευξη επιτυγχάνει ≤±0,008 mm επαναλαμβανόμενη τοποθέτηση-ακρίβεια υπό τις σωστές συνθήκες εγκατάστασης. Η εκ νέου βαθμονόμηση συντεταγμένων μεγάλης κλίμακας δεν είναι απαραίτητη. Μικρή μικρορύθμιση είναι αποδεκτή κατά την πρώτη θέση σε λειτουργία.
Ε3: Μπορεί να προσαρμοστεί σε μη τυπικές προσαρμοσμένες διαστάσεις φλάντζας ρομπότ;
Η βασική έκδοση ταιριάζει με τις βασικές προδιαγραφές φλάντζας ρομπότ. Για μη τυποποιημένες απαιτήσεις φλάντζας, υποβάλετε το σχέδιο πριν από την τοποθέτηση της παραγγελίας. Μπορεί να πραγματοποιηθεί προσαρμοσμένη μηχανική κατεργασία OEM της διάστασης τοποθέτησης-διεπαφής.
Ε4: Τι συμβαίνει εάν διακοπεί η παροχή πεπιεσμένου αέρα κατά τη διάρκεια της κίνησης του ρομπότ;
Η ενσωματωμένη μηχανική δομή αυτο-ασφάλισης διατηρεί τα δόντια κλειδώματος δεσμευμένα ακόμη και χωρίς πίεση αέρα, αποτρέποντας ατυχήματα κατά την πτώση του εργαλείου. Η ενέργεια ξεκλειδώματος μπορεί να συμβεί μόνο όταν υπάρχει σήμα ξεκλειδώματος ΚΑΙ έγκυρη πίεση αέρα.
Ε5: Ποια είναι τα βασικά στοιχεία συντήρησης για μακροχρόνια συνεχή-κυκλική παραγωγή;
Κύρια εργασία: καθαρές επιφάνειες αναφοράς και περιοχή κλειδαριάς. Επιθεωρήστε τους δακτυλίους στεγανοποίησης και τα χιτώνια τοποθέτησης πείρων με κυκλική μέτρηση. συμπληρώστε γράσο κατά της φθοράς. αντικαταστήστε τα αναλώσιμα εξαρτήματα μόλις εμφανιστεί εμφανής φθορά. Συντομεύστε τον κύκλο συντήρησης για συνεργεία υψηλής σκόνης.
Αποστολή Ερώτησης
Πληροφορίες επαφής
-
Διεύθυνση
Νο. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, επαρχία Guangdong, Κίνα
-
Τηλ
-
ΗΛΕΚΤΡΟΝΙΚΗ ΔΙΕΥΘΥΝΣΗ
Καλώς ήρθατε να στείλετε αίτημα στο JWGRIP. Η επαγγελματική τεχνική ομάδα και η ομάδα πωλήσεών μας θα παρέχει δωρεάν επιλογή εξαρτημάτων, προσαρμοσμένο σχεδιασμό λύσεων και ακριβή προσφορά.
Συστάσεις ειδήσεων